
گیربکسهای اتوماتیک سیارهای یکی از مهمترین ساختارهای انتقال قدرت در خودروها هستند که به دلیل برخورداری از ابعاد نسبتاً کوچک، قابلیت انتقال گشتاور بالا و امکان ایجاد چندین نسبت دنده با استفاده از مجموعهای محدود از چرخدندهها، کاربرد گستردهای در صنعت خودروسازی دارند. یکی از ساختارهای شناختهشده در این حوزه، گیربکس سیارهای سیمپسون (Simpson Transmission) است. این نوع گیربکس با استفاده از دو مجموعه چرخدنده سیارهای که دارای یک چرخدنده خورشیدی مشترک هستند، امکان ایجاد سه نسبت دنده جلو و یک نسبت دنده عقب را فراهم میکند.
در این شبیهسازی، یک سیستم انتقال قدرت سهسرعته از نوع سیمپسون در محیط MATLAB و با استفاده از کتابخانه Simscape Driveline مورد بررسی قرار میگیرد. ساختار مدل شامل دو مجموعه چرخدنده سیارهای، دو کلاچ اصطکاکی دیسکی و دو ترمز نواری است. ترکیب وضعیت درگیری و آزاد بودن این عناصر اصطکاکی تعیین میکند که کدام اجزای مجموعههای سیارهای ثابت بمانند، کدام اجزا امکان چرخش داشته باشند و در نهایت چه نسبت انتقالی بین محور ورودی و محور خروجی ایجاد شود.
یکی از ویژگیهای مهم این مدل، استفاده از زیرسیستم Clutch Schedule برای مدیریت وضعیت کلاچها و ترمزها در حالتهای مختلف کاری است. این زیرسیستم مشخص میکند که برای دستیابی به هر یک از نسبتهای دنده جلو یا عقب، کدام کلاچها و ترمزها باید در وضعیت قفلشده قرار بگیرند. همچنین با استفاده از قابلیت Simscape Logging میتوان رفتار دینامیکی سیستم، سرعت محورهای ورودی و خروجی و وضعیت عملکرد عناصر کنترلی را در طول زمان ثبت و بررسی کرد.
 معرفی گیربکس سیارهای سیمپسون
گیربکس سیمپسون یکی از آرایشهای متداول در گیربکسهای اتوماتیک سیارهای است که از دو مجموعه چرخدنده سیارهای تشکیل میشود. در این ساختار، دو مجموعه دنده سیارهای به کمک یک چرخدنده خورشیدی مشترک به یکدیگر متصل شدهاند. این ویژگی باعث میشود که دو مجموعه دنده بهصورت مستقل از یکدیگر عمل نکنند، بلکه بخشی از اجزای آنها در یک ساختار مکانیکی مشترک مشارکت داشته باشند.
هر مجموعه چرخدنده سیارهای معمولاً از سه بخش اصلی تشکیل میشود:
- چرخدنده خورشیدی (Sun Gear): چرخدنده مرکزی مجموعه است که در مرکز ساختار قرار دارد و با چرخدندههای سیارهای درگیر میشود.
- چرخدندههای سیارهای (Planet Gears): چرخدندههایی هستند که در اطراف چرخدنده خورشیدی قرار گرفته و همزمان با آن و چرخدنده رینگی درگیر میشوند.
- چرخدنده رینگی (Ring Gear): چرخدندهای با دندانههای داخلی است که چرخدندههای سیارهای را احاطه میکند.
علاوه بر این اجزا، حامل سیارهها (Planet Carrier) نیز نقش مهمی در عملکرد مجموعه دارد. این بخش محور چرخش چرخدندههای سیارهای را نگه میدارد و حرکت آنها را به حرکت دورانی مجموعه تبدیل میکند. در یک مجموعه سیارهای، سرعت چرخش خورشیدی، رینگی 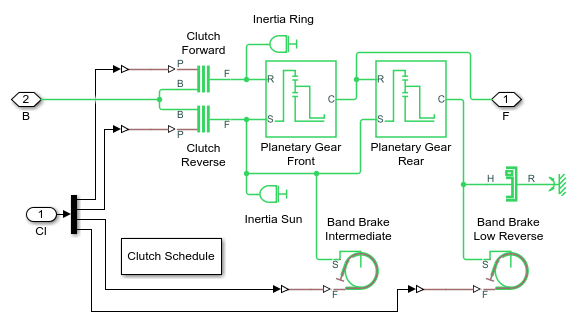 و حامل به یکدیگر وابسته است. بنابراین با ثابت نگهداشتن یکی از اجزا و اعمال حرکت به جزء دیگر، میتوان سرعت و جهت چرخش عضو سوم را تعیین کرد.
در گیربکس سیمپسون، دو مجموعه سیارهای بهگونهای آرایش داده شدهاند که چرخدنده خورشیدی آنها مشترک باشد. این اتصال مکانیکی باعث کاهش تعداد اجزای موردنیاز و فراهم شدن امکان ایجاد چندین نسبت انتقالی میشود. به همین دلیل، گیربکس سیمپسون نمونه مناسبی برای مطالعه نحوه عملکرد سیستمهای انتقال قدرت اتوماتیک مبتنی بر چرخدندههای سیارهای محسوب میشود.
ساختار کلی مدل گیربکس سهسرعته سیمپسون
مدل ارائهشده در Simscape Driveline یک گیربکس اتوماتیک سیمپسون را شبیهسازی میکند که دارای سه سرعت حرکت رو به جلو و یک سرعت حرکت رو به عقب است. در این سیستم، دو مجموعه چرخدنده سیارهای با استفاده از یک چرخدنده خورشیدی مشترک به یکدیگر متصل شدهاند. همچنین دو کلاچ اصطکاکی دیسکی و دو ترمز نواری برای کنترل وضعیت حرکتی اجزای مختلف گیربکس در نظر گرفته شدهاند.
هر یک از این اجزا وظیفه مشخصی در فرآیند انتقال قدرت بر عهده دارد. کلاچها امکان اتصال دو عضو چرخان را فراهم میکنند و ترمزهای نواری با اعمال نیروی اصطکاکی، حرکت یک عضو مشخص را نسبت به بدنه گیربکس محدود یا متوقف میکنند. با ترکیب این دو عملکرد، میتوان شر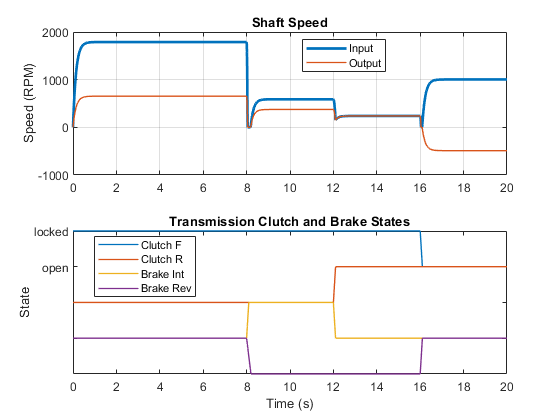 ایط حرکتی متفاوتی در مجموعههای سیارهای ایجاد کرد.
در واقع، برخلاف گیربکسهای دستی که انتخاب نسبت دنده عمدتاً از طریق جابهجایی مکانیکی چرخدندهها و درگیر کردن مجموعههای مختلف انجام میشود، در گیربکسهای اتوماتیک سیارهای معمولاً چرخدندهها همواره درگیر هستند و تغییر نسبت انتقال با کنترل کلاچها و ترمزها صورت میگیرد. این موضوع یکی از تفاوتهای بنیادی میان ساختار گیربکسهای دستی و اتوماتیک سیارهای است.
در مدل سیمپسون، کلاچهای دیسکی برای ایجاد اتصال اصطکاکی میان اجزای مختلف مجموعه انتقال قدرت استفاده میشوند. زمانی که یک کلاچ درگیر میشود، دو عضو مرتبط با آن به یکدیگر متصل شده و امکان ایجاد حرکت نسبی میان آنها کاهش مییابد. در مقابل، ترمزهای نواری برای ثابت نگهداشتن اجزای مشخصی از مجموعه سیارهای به کار میروند. در صورت فعال شدن ترمز، عضو موردنظر نسبت به بدنه گیربکس متوقف میشود.
نقش کلاچهای اصطکاکی دیسکی در عملکرد گیربکس
کلاچ اصطکاکی دیسکی یکی از اجزای اصلی سیستمهای انتقال قدرت اتوماتیک است. این کلاچ از چندین صفحه اصطکاکی تشکیل میشود که با اعمال نیروی فشاری به یکدیگر متصل شده و گشتاور را از یک عضو به عضو دیگر منتقل میکنند. میزان گشتاور قابل انتقال به عواملی مانند ضریب اصطکاک، نیروی اعمالشده، شعاع مؤثر صفحات و تعداد سطوح اصطکاکی وابسته است.
در گیربکس سیمپسون، دو کلاچ دیسکی برای کنترل ارتباط مکانیکی میان اجزای مختلف مجموعههای سیارهای در نظر گرفته شدهاند. با فعال شدن هر کلاچ، شرایط حرکتی اجزای مرتبط تغییر میکند و در نتیجه نسبت سرعت ورودی به خروجی گیربکس تحت تأثیر قرار میگیرد.
در یک کلاچ اصطکاکی، انتقال گشتاور بهصورت تدریجی نیز امکانپذیر است. هنگامی که صفحات کلاچ هنوز بهطور کامل قفل نشدهاند، ممکن است میان آنها لغزش نسبی وجود داشته باشد. در این شرایط، گشتاور از طریق نیروی اصطکاک منتقل میشود، اما سرعت دو طرف کلاچ الزاماً برابر نیست. با افزایش نیروی فشاری و تکمیل فرآیند درگیری، لغزش کاهش یافته و در حالت قفل کامل، سرعت زاویهای دو طرف کلاچ به یکدیگر نزدیک یا برابر میشود.
مدلسازی چنین رفتاری در محیط Simscape اهمیت زیادی دارد؛ زیرا عملکرد واقعی گیربکس اتوماتیک تنها به نسبت دندهها محدود نمیشود و فرآیند درگیری و آزاد شدن کلاچها نیز بر رفتار گذرای سیستم تأثیر میگذارد.
نقش ترمزهای نواری در مجموعه سیارهای
ترمز نواری (Band Brake) یکی دیگر از اجزای مهم گیربکس سیمپسون است. این قطعه معمولاً از یک نوار اصطکاکی تشکیل شده که در اطراف یک عضو استوانهای یا درام قرار میگیرد. با اعمال نیروی کنترلی، نوار به سطح درام فشرده شده و با ایجاد اصطکاک، حرکت دورانی آن را محدود میکند.
در گیربکس سیارهای، ترمز نواری میتواند برای ثابت نگهداشتن چرخدنده خورشیدی، رینگی یا سایر اعضای مرتبط با مجموعه انتقال قدرت مورد استفاده قرار گیرد. هنگامی که یک عضو از مجموعه سیارهای متوقف میشود، رابطه سینماتیکی میان سایر اجزا باعث ایجاد یک نسبت انتقال مشخص خواهد شد.
به همین دلیل، ترمزهای نواری در کنار کلاچهای دیسکی نقش اساسی در تعیین وضعیت کاری گیربکس دارند. در مدل سیمپسون مورد بررسی، دو ترمز نواری وجود دارد که با ترکیب وضعیت آنها با دو کلاچ اصطکاکی، چهار حالت اصلی انتقال قدرت شامل سه دنده جلو و یک دنده عقب ایجاد میشود.
نکته مهم در طراحی و شبیهسازی این نوع گیربکس، جلوگیری از درگیری نامناسب کلاچها و ترمزها است. اگر چند عضو ناسازگار بهطور همزمان قفل شوند، ممکن است مجموعه دنده سیارهای دچار قفل مکانیکی شود. از طرف دیگر، آزاد بودن بیش از حد اجزای کنترلی میتواند باعث از بین رفتن مسیر مناسب انتقال گشتاور شود. بنابراین برنامهریزی صحیح وضعیت کلاچها و ترمزها برای عملکرد مناسب گیربکس ضروری است.
زیرسیستم Clutch Schedule و مدیریت تعویض دنده
یکی از بخشهای مهم مدل شبیهسازی، زیرسیستم Clutch Schedule است. وظیفه اصلی این زیرسیستم تعیین وضعیت کلاچها و ترمزهای نواری در هر یک از حالتهای کاری گیربکس است. این زیرسیستم مشخص میکند که برای انتخاب هر نسبت دنده، کدام عناصر باید در وضعیت درگیری یا قفل قرار بگیرند و کدام عناصر باید آزاد باشند.
در یک گیربکس اتوماتیک، انتخاب دنده صرفاً به معنی تغییر یک پارامتر عددی نیست، بلکه مجموعهای از تغییرات مکانیکی باید بهصورت هماهنگ انجام شود. برای مثال، هنگام تغییر از دنده اول به دنده دوم، ممکن است یک کلاچ آزاد شده و کلاچ یا ترمز دیگری فعال شود. این فرآیند باید به شکلی انجام شود که انتقال گشتاور تا حد امکان پیوسته باقی بماند و از ایجاد ضربه یا نوسان شدید در سیستم جلوگیری شود.
در مدل حاضر، زیرسیستم Clutch Schedule وضعیت موردنیاز دو کلاچ و دو ترمز نواری را برای چهار نسبت انتقالی مشخص میکند. به این ترتیب، میتوان عملکرد هر دنده را از نظر ترکیب عناصر درگیر بررسی کرد.
از منظر مهندسی کنترل، چنین زیرسیستمی را میتوان یک بخش زمانبندی و مدیریت وضعیت در نظر گرفت. ورودی آن میتواند وضعیت دنده انتخابشده یا فرمان توالی آزمایش باشد و خروجی آن سیگنالهای کنترلی موردنیاز برای فعالسازی کلاچها و ترمزها خواهد بود.
در یک سیستم واقعی، این فرآیند معمولاً توسط واحد کنترل الکترونیکی گیربکس (Transmission Control Unit) انجام میشود. این واحد با دریافت اطلاعاتی مانند سرعت خودرو، سرعت موتور، موقعیت پدال گاز و شرایط بار، تصمیم میگیرد که چه زمانی دنده تغییر کند و کدام کلاچها یا ترمزها باید فعال شوند. البته در مدل شبیهسازی حاضر، تمرکز اصلی بر بررسی عملکرد مکانیکی گیربکس و توالی چهار نسبت انتقالی است.
بررسی ساختار مدل در محیط Simscape Driveline
مدل اصلی گیربکس سهسرعته سیمپسون در محیط MATLAB و با استفاده از Simscape Driveline پیادهسازی شده است. این محیط مجموعهای از بلوکهای تخصصی برای مدلسازی سیستمهای انتقال قدرت مکانیکی، چرخدندهها، کلاچها، ترمزها، شفتها و سایر اجزای مرتبط ارائه میدهد.
یکی از مزایای استفاده از Simscape Driveline این است که بهجای تعریف دستی تمام معادلات دینامیکی سیستم، میتوان اجزای فیزیکی را با بلوکهای متناظر مدلسازی کرد. هر بلوک رفتار فیزیکی مشخصی دارد و با اتصال بلوکها به یکدیگر، ساختار کلی سیستم انتقال قدرت شکل میگیرد.
در مدل گیربکس سیمپسون، دو مجموعه چرخدنده سیارهای بهصورت مکانیکی در ساختار گیربکس قرار گرفتهاند. ارتباط میان این مجموعهها از طریق خورشیدی مشترک برقرار میشود. سپس کلاچها و ترمزهای نواری در موقعیتهای مناسب قرار داده شدهاند تا امکان کنترل حرکت اجزای مختلف فراهم شود.
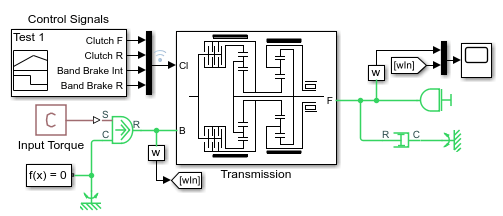
در بخش ورودی، حرکت دورانی به گیربکس اعمال میشود و در بخش خروجی، سرعت و رفتار محور خروجی قابل اندازهگیری است. با تغییر وضعیت عناصر اصطکاکی، نسبت انتقالی سیستم تغییر میکند و سرعت خروجی متناسب با وضعیت انتخابشده تنظیم میشود.
برای مشاهده ساختار کلی مدل میتوان از تصویر زیر استفاده کرد:

این تصویر نمای کلی سیستم انتقال قدرت را نشان میدهد و ارتباط میان اجزای اصلی مدل را مشخص میکند. بررسی ساختار کلی مدل به درک بهتر مسیر انتقال گشتاور از محور ورودی به مجموعههای سیارهای و سپس محور خروجی کمک میکند.
بررسی زیرسیستم انتقال قدرت
بخش Transmission Subsystem هسته اصلی مدل مکانیکی گیربکس را تشکیل میدهد. در این قسمت، اجزای اصلی انتقال قدرت شامل مجموعههای چرخدنده سیارهای، کلاچهای دیسکی و ترمزهای نواری در کنار یکدیگر قرار گرفتهاند.
در بررسی این زیرسیستم باید به نحوه اتصال اجزای مختلف توجه کرد. از آنجا که دو مجموعه سیارهای دارای خورشیدی مشترک هستند، رفتار دورانی آنها به یکدیگر وابسته است. این وابستگی باعث میشود که تغییر وضعیت یک کلاچ یا ترمز بتواند بر سرعت چندین عضو از مجموعه انتقال قدرت تأثیر بگذارد.
در واقع، هر مجموعه سیارهای دارای یک رابطه سینماتیکی میان سرعت خورشیدی، سرعت رینگی و سرعت حامل سیارهها است. این رابطه را میتوان با استفاده از معادله اساسی مجموعه چرخدنده سیارهای بیان کرد:
\[N_s\omega_s+N_r\omega_r=(N_s+N_r)\omega_c\]
در این رابطه، \(N_s\) تعداد دندانههای چرخدنده خورشیدی، \(N_r\) تعداد دندانههای چرخدنده رینگی، \(\omega_s\) سرعت زاویهای خورشیدی، \(\omega_r\) سرعت زاویهای رینگی و \(\omega_c\) سرعت زاویهای حامل سیارهها است.
این معادله یکی از روابط بنیادی برای تحلیل عملکرد مجموعههای چرخدنده سیارهای محسوب میشود. با ثابت نگهداشتن یکی از اعضا یا ایجاد اتصال مکانیکی میان دو عضو، میتوان سرعت عضو دیگر را محاسبه کرد. بنابراین، وضعیت کلاچها و ترمزهای گیربکس مستقیماً در تعیین سرعت خروجی مؤثر است.
در مدل شبیهسازی سیمپسون، این روابط بهصورت فیزیکی توسط بلوکهای Simscape پیادهسازی میشوند. به همین دلیل، کاربر میتواند بهجای حل دستی تمام معادلات، رفتار سیستم را از طریق اجرای شبیهسازی مشاهده و تحلیل کند.
تصویر زیر نمای داخلی زیرسیستم انتقال قدرت را نشان میدهد:

نحوه عملکرد گیربکس در سه دنده جلو و یک دنده عقب
گیربکس سیمپسون مورد بررسی دارای چهار حالت اصلی انتقال قدرت است. سه حالت برای حرکت رو به جلو و یک حالت برای حرکت رو به عقب در نظر گرفته شده است. هر یک از این حالتها با ترکیب مشخصی از وضعیت دو کلاچ و دو ترمز نواری ایجاد میشود.
دنده اول جلو
در دنده اول، گیربکس باید نسبت انتقالی کاهندهای ایجاد کند تا سرعت بالای محور ورودی به سرعت پایینتر در محور خروجی تبدیل شود. در این وضعیت، مجموعه چرخدندههای سیارهای با استفاده از عناصر اصطکاکی فعال، شرایط لازم برای کاهش سرعت و افزایش گشتاور خروجی را فراهم میکنند.
در خودرو، این نسبت انتقالی برای شروع حرکت از حالت سکون اهمیت زیادی دارد؛ زیرا در لحظه آغاز حرکت، مقاومت ناشی از وزن خودرو، اصطکاک تایرها و نیروهای مقاوم حرکت قابل توجه است. بنابراین، گیربکس باید بتواند گشتاور مناسبی را به چرخها منتقل کند.
نسبت دنده اول معمولاً بیشترین ضریب کاهش سرعت را در میان دندههای جلو دارد. البته مقدار دقیق این نسبت به تعداد دندانههای چرخدندههای سیارهای و نحوه اتصال اجزای گیربکس وابسته است. در متن مرجع مدل، مقدار عددی نسبت دندهها مشخص نشده است؛ بنابراین برای تعیین مقدار دقیق باید پارامترهای چرخدندهها در مدل بررسی شوند.
دنده دوم جلو
با افزایش سرعت خودرو، نیاز به نسبت انتقالی متفاوتی ایجاد میشود. در دنده دوم، وضعیت کلاچها و ترمزها تغییر میکند تا نسبت کاهش سرعت کمتری نسبت به دنده اول حاصل شود. در نتیجه، سرعت محور خروجی افزایش پیدا میکند و امکان حرکت خودرو در سرعت بالاتر فراهم میشود.
در این وضعیت، هماهنگی میان کلاچهای دیسکی و ترمزهای نواری اهمیت زیادی دارد. تغییر وضعیت این عناصر باعث میشود که شرایط حرکتی مجموعههای سیارهای تغییر کند و نسبت سرعت ورودی به خروجی به مقدار جدیدی برسد.
دنده سوم جلو
دنده سوم بالاترین نسبت انتقالی در میان سه دنده جلو را ایجاد میکند. در این وضعیت، کاهش سرعت کمتری میان ورودی و خروجی وجود دارد و محور خروجی میتواند با سرعتی نزدیکتر به سرعت ورودی دوران کند.
استفاده از دنده سوم در سرعتهای بالاتر خودرو باعث میشود دور موتور نسبت به سرعت حرکت خودرو کاهش پیدا کند. این موضوع میتواند در بهبود راندمان مصرف سوخت، کاهش صدای موتور و کاهش استهلاک برخی اجزای سیستم انتقال قدرت مؤثر باشد.
در مدل سیمپسون، رسیدن به این وضعیت با تغییر ترکیب عناصر اصطکاکی انجام میشود. در نتیجه، بخشی از اجزای مجموعه سیارهای به شکل متفاوتی به یکدیگر متصل شده یا از حرکت بازداشته میشوند.
دنده عقب
چهارمین حالت عملکردی گیربکس برای حرکت در جهت معکوس در نظر گرفته شده است. در این حالت، ترکیب وضعیت کلاچها و ترمزها بهگونهای تغییر میکند که جهت چرخش محور خروجی نسبت به حالت حرکت رو به جلو معکوس شود.
ایجاد حرکت معکوس در گیربکسهای سیارهای معمولاً با ثابت نگهداشتن یکی از اجزای مجموعه و تغییر نحوه انتقال حرکت میان سایر اجزا امکانپذیر میشود. در نتیجه، رابطه سینماتیکی مجموعه سیارهای باعث تغییر جهت دوران عضو خروجی خواهد شد.
در گیربکس سیمپسون، دو مجموعه سیارهای و خورشیدی مشترک به همراه کلاچها و ترمزهای نواری امکان ایجاد این وضعیت را فراهم میکنند. عملکرد صحیح دنده عقب به انتخاب دقیق عناصر درگیر وابسته است و باید از قفل شدن ناخواسته مجموعه یا ایجاد وضعیت مکانیکی ناسازگار جلوگیری شود.
بررسی نتایج شبیهسازی با استفاده از Simscape Logging
یکی از بخشهای مهم این مدل، بررسی نتایج حاصل از اجرای شبیهسازی است. در این مثال، قابلیت Simscape Logging برای ثبت متغیرهای فیزیکی سیستم مورد استفاده قرار میگیرد. این قابلیت امکان ذخیره و مشاهده اطلاعات مربوط به رفتار اجزای مختلف مدل را فراهم میکند.
در نمودار نتایج، سرعت محور ورودی و محور خروجی گیربکس سیمپسون نمایش داده شده است. علاوه بر این، وضعیت عملکرد دو کلاچ و دو ترمز نواری نیز در طول زمان قابل مشاهده است. این اطلاعات به مهندس کمک میکنند تا ارتباط میان وضعیت عناصر کنترلی و تغییر سرعت محور خروجی را بررسی کند.
در طول آزمایش، مدل چهار نسبت انتقالی مختلف را تجربه میکند که شامل سه نسبت حرکت رو به جلو و یک نسبت حرکت معکوس است. بنابراین، نمودار حاصل امکان بررسی رفتار گیربکس در تمام حالتهای اصلی کاری را فراهم میکند.
تصویر زیر نتایج ثبتشده از طریق Simscape Logging را نشان میدهد:

در تحلیل این نمودار، ابتدا باید به سرعت محور ورودی توجه کرد. این متغیر نشان میدهد که چه سرعت دورانی به گیربکس اعمال شده است. سپس سرعت محور خروجی بررسی میشود تا مشخص شود که گیربکس چگونه سرعت ورودی را متناسب با نسبت دنده انتخابشده تغییر داده است.
در حالت حرکت رو به جلو، انتظار میرود سرعت محور خروجی با توجه به نسبت دنده و جهت دوران ورودی تغییر کند. در دندههای کاهنده، مقدار سرعت خروجی از سرعت ورودی کمتر خواهد بود؛ البته این موضوع به تعریف نسبت انتقالی و شرایط بار نیز وابسته است. با تغییر دنده، نسبت سرعت دو محور تغییر میکند.
در حالت دنده عقب، جهت چرخش محور خروجی معکوس میشود. بنابراین، در صورتی که جهت مثبت دوران محور ورودی و خروجی یکسان تعریف شده باشد، سرعت خروجی در این حالت میتواند علامت مخالف داشته باشد. این ویژگی یکی از شاخصهای مهم برای تشخیص عملکرد صحیح بخش معکوسکننده گیربکس است.
تحلیل وضعیت کلاچها و ترمزها در نمودار نتایج
علاوه بر سرعت محورهای ورودی و خروجی، وضعیت دو کلاچ و دو ترمز نواری نیز در نمودار ثبت شده است. این اطلاعات اهمیت زیادی دارند؛ زیرا امکان بررسی مستقیم ارتباط میان فرمانهای کنترلی و پاسخ مکانیکی گیربکس را فراهم میکنند.
برای مثال، هنگامی که وضعیت یک کلاچ از حالت آزاد به حالت درگیر تغییر میکند، انتظار میرود شرایط اتصال اجزای مرتبط با آن تغییر کند. این تغییر میتواند موجب تغییر نسبت انتقالی یا آماده شدن گیربکس برای انتخاب نسبت جدید شود. به همین ترتیب، فعال شدن یک ترمز نواری باعث محدود شدن حرکت عضو متصل به آن خواهد شد.
بررسی همزمان وضعیت کلاچها و سرعت خروجی کمک میکند تا مشخص شود که آیا تغییر دنده مطابق برنامه تعیینشده انجام شده است یا خیر. اگر در یک بازه زمانی مشخص، وضعیت عناصر اصطکاکی تغییر کند اما سرعت خروجی مطابق انتظار واکنش نشان ندهد، لازم است اتصالات مکانیکی، پارامترهای اجزا و شرایط اولیه مدل بررسی شوند.
از طرف دیگر، بررسی زمانبندی تغییر وضعیت کلاچها میتواند اطلاعاتی درباره کیفیت تعویض دنده ارائه دهد. در یک سیستم واقعی، تعویض دنده باید بهگونهای انجام شود که از ایجاد ضربههای شدید در مسیر انتقال قدرت جلوگیری شود. اگر درگیری و آزاد شدن کلاچها بهدرستی هماهنگ نباشد، ممکن است گشتاور خروجی دچار نوسان شود یا وقفهای در انتقال قدرت ایجاد گردد.
اهمیت تحلیل سرعت ورودی و خروجی
سرعت محورهای ورودی و خروجی از مهمترین متغیرهای مورد استفاده برای ارزیابی عملکرد یک گیربکس هستند. با استفاده از این دو متغیر میتوان نسبت انتقالی لحظهای سیستم را محاسبه کرد. اگر سرعت ورودی و خروجی بهترتیب با \(\omega_{in}\) و \(\omega_{out}\) نشان داده شوند، نسبت سرعت را میتوان به شکل زیر تعریف کرد:
\[i=\frac{\omega_{in}}{\omega_{out}}\]
در این تعریف، علامت سرعتها نیز میتواند اطلاعات مربوط به جهت دوران را مشخص کند. در صورتی که سرعت ورودی و خروجی همجهت باشند، نسبت انتقالی با علامت مثبت و در صورت دوران در جهت مخالف، با علامت منفی به دست میآید.
البته در تحلیل عملی باید توجه داشت که هنگام تعویض دنده یا وجود لغزش در کلاچها، نسبت سرعت ممکن است بهصورت گذرا تغییر کند. بنابراین برای ارزیابی نسبت دنده واقعی بهتر است بازههایی انتخاب شوند که سیستم در آنها به وضعیت پایدار رسیده باشد.
همچنین برای تحلیل دقیقتر عملکرد گیربکس میتوان گشتاور ورودی و خروجی را نیز ثبت کرد. در حالت ایدهآل و بدون تلفات، افزایش گشتاور خروجی در یک گیربکس کاهنده با کاهش سرعت همراه است. اما در سیستم واقعی، تلفات ناشی از اصطکاک چرخدندهها، لغزش کلاچها و سایر عوامل مکانیکی باعث میشوند که توان خروجی کمتر از توان ورودی باشد.
توان مکانیکی دورانی از رابطه زیر محاسبه میشود:
\[P=T\omega\]
که در آن \(P\) توان مکانیکی، \(T\) گشتاور و \(\omega\) سرعت زاویهای است. با ثبت گشتاور و سرعت در دو سمت گیربکس میتوان راندمان انتقال قدرت را نیز بررسی کرد.
مزایای شبیهسازی گیربکس سیمپسون در MATLAB
شبیهسازی گیربکس سیمپسون در MATLAB و Simscape Driveline مزایای متعددی برای تحلیل و طراحی سیستمهای انتقال قدرت دارد. نخستین مزیت، امکان بررسی رفتار دینامیکی مجموعههای سیارهای بدون نیاز به ساخت نمونه فیزیکی است. ساخت یک گیربکس واقعی نیازمند طراحی دقیق قطعات، ماشینکاری، مونتاژ و انجام آزمایشهای متعدد است؛ در حالی که مدل شبیهسازی امکان بررسی اولیه عملکرد سیستم را با هزینه و زمان کمتر فراهم میکند.
دومین مزیت، امکان مشاهده همزمان رفتار اجزای مختلف سیستم است. در یک گیربکس واقعی، اندازهگیری مستقیم سرعت و وضعیت تمام اجزای داخلی ممکن است دشوار باشد. اما در محیط Simscape میتوان متغیرهای موردنیاز را ثبت کرد و ارتباط میان آنها را بهصورت دقیق بررسی نمود.
سومین مزیت، قابلیت تغییر پارامترهای مدل است. مهندس میتواند تعداد دندانههای چرخدندهها، مشخصات کلاچها، پارامترهای اصطکاکی و شرایط ورودی را تغییر دهد و تأثیر آنها را بر عملکرد گیربکس بررسی کند. این قابلیت برای مطالعه حساسیت سیستم نسبت به پارامترهای طراحی بسیار مفید است.
همچنین میتوان ساختار کنترلی مدل را توسعه داد و الگوریتمهای مختلف تعویض دنده را مورد آزمایش قرار داد. برای مثال، امکان طراحی یک کنترلکننده مبتنی بر سرعت خودرو و موقعیت پدال گاز وجود دارد که با توجه به شرایط حرکتی، زمان مناسب تعویض دنده را تعیین کند.
کاربردهای آموزشی و مهندسی مدل
مدل سهسرعته سیمپسون میتواند در آموزش مباحث مرتبط با سیستمهای انتقال قدرت اتوماتیک مورد استفاده قرار گیرد. دانشجویان مهندسی مکانیک، مهندسی خودرو و رشتههای مرتبط با طراحی سیستمهای مکانیکی میتوانند با بررسی این مدل، نحوه عملکرد مجموعههای چرخدنده سیارهای و تأثیر کلاچها و ترمزها بر نسبت انتقال را بهتر درک کنند.
از نظر آموزشی، یکی از مهمترین کاربردهای این مدل، نمایش تفاوت میان ساختار سینماتیکی یک مجموعه سیارهای و عملکرد واقعی گیربکس است. دانشجو میتواند مشاهده کند که چگونه با ثابت نگهداشتن یک عضو و اتصال مکانیکی اعضای دیگر، نسبتهای انتقالی متفاوتی ایجاد میشود.
در حوزه مهندسی نیز این مدل میتواند نقطه شروع مناسبی برای توسعه سیستمهای پیچیدهتر باشد. برای مثال، میتوان رفتار حرارتی کلاچها، تغییرات گشتاور ورودی، تلفات مکانیکی و اثر بار متغیر را به مدل اضافه کرد. همچنین امکان توسعه مدل برای بررسی عملکرد سیستم در شرایط گذرا و هنگام تعویض دنده وجود دارد.
یکی دیگر از زمینههای توسعه، طراحی سیستم کنترل الکترونیکی گیربکس است. با استفاده از MATLAB و ابزارهای مرتبط با طراحی کنترلکننده میتوان الگوریتمهایی برای مدیریت وضعیت کلاچها و ترمزها ایجاد کرد. سپس عملکرد این الگوریتمها را در کنار مدل مکانیکی گیربکس مورد ارزیابی قرار داد.
جمعبندی
در این شبیهسازی، عملکرد یک گیربکس اتوماتیک سهسرعته از نوع سیمپسون در محیط MATLAB و با استفاده از Simscape Driveline بررسی شد. این گیربکس از دو مجموعه چرخدنده سیارهای با یک چرخدنده خورشیدی مشترک تشکیل شده است و با استفاده از دو کلاچ اصطکاکی دیسکی و دو ترمز نواری، امکان ایجاد سه نسبت دنده جلو و یک نسبت دنده عقب را فراهم میکند.
زیرسیستم Clutch Schedule وظیفه مدیریت وضعیت کلاچها و ترمزها را بر عهده دارد و تعیین میکند که برای هر نسبت انتقالی، کدام عناصر باید در وضعیت قفل یا آزاد قرار بگیرند. این موضوع نشان میدهد که تغییر دنده در گیربکسهای اتوماتیک سیارهای از طریق کنترل وضعیت اجزای اصطکاکی انجام میشود و نیازی به جابهجایی مستقیم چرخدندهها وجود ندارد.
همچنین با استفاده از قابلیت Simscape Logging، سرعت محورهای ورودی و خروجی و وضعیت دو کلاچ و دو ترمز نواری در طول اجرای شبیهسازی ثبت میشود. بررسی این نتایج امکان ارزیابی عملکرد گیربکس در چهار حالت کاری را فراهم میکند و نشان میدهد که چگونه تغییر وضعیت عناصر اصطکاکی بر سرعت و جهت دوران محور خروجی تأثیر میگذارد.
در مجموع، این مدل نمونهای کاربردی برای مطالعه اصول عملکرد گیربکسهای اتوماتیک سیارهای، تحلیل روابط سینماتیکی مجموعههای چرخدنده و بررسی نقش کلاچها و ترمزها در ایجاد نسبتهای انتقالی مختلف است. استفاده از MATLAB و Simscape Driveline نیز امکان توسعه مدل، تغییر پارامترهای طراحی و بررسی رفتار دینامیکی سیستم را فراهم میکند و میتواند مبنایی برای مطالعات پیشرفتهتر در زمینه طراحی و کنترل گیربکسهای اتوماتیک باشد.
دسترسی به دانلود ویژه اعضاء سایت
دانلود رایگان این شبیه سازی در نرم افزار Matlab
همه چیز شامل گزارش ها، فایل شبیه سازی، یکجا، آماده دانلود!
عضویت در سایتلینک دانلود ویژه اعضا سایت

زیرسیستم Clutch Schedule در این مدل چه وظیفهای دارد؟
این زیرسیستم تعیین میکند برای هر نسبت دنده (سه جلو و یک عقب) کدام کلاچها و ترمزهای نواری باید قفل یا آزاد باشند و سیگنالهای کنترلی لازم را تولید میکند.
تفاوت اصلی عملکرد گیربکس دستی و اتوماتیک سیارهای از نظر نحوه انتخاب دنده چیست؟
در گیربکس دستی چرخدندهها جابهجا و درگیر میشوند، اما در گیربکس اتوماتیک سیارهای چرخدندهها همیشه درگیرند و تغییر نسبت با کنترل کلاچها و ترمزها انجام میشود.