
مقدمه
سامانه انتقال قدرت چهارچرخ محرک (Four-Wheel Drive یا 4WD) یکی از ساختارهای مهم در طراحی خودروهای آفرودی، خودروهای شاسیبلند و وسایل نقلیهای است که باید در شرایط مختلف جادهای عملکرد مناسبی داشته باشند. در این سامانه، گشتاور تولیدشده توسط موتور به هر چهار چرخ خودرو منتقل میشود تا امکان افزایش نیروی کشش و بهبود قابلیت حرکت در مسیرهای لغزنده و ناهموار فراهم شود. با وجود این، انتقال گشتاور به چهار چرخ بهتنهایی تضمینکننده عملکرد مناسب خودرو نیست؛ زیرا نحوه توزیع گشتاور بین محورها و چرخها نیز تأثیر مستقیمی بر میزان لغزش تایرها، شتابگیری و پایداری خودرو دارد.
یکی از اجزای اساسی در سامانه انتقال قدرت چهارچرخ محرک، دیفرانسیل است. دیفرانسیل امکان چرخش چرخهای متصل به یک محور با سرعتهای متفاوت را فراهم میکند. این قابلیت بهویژه هنگام حرکت خودرو در پیچها اهمیت دارد؛ زیرا چرخ داخلی و خارجی مسیرهای متفاوتی را طی میکنند و در نتیجه به سرعتهای دورانی یکسانی نیاز ندارند. با این حال، دیفرانسیلهای معمولی یا باز (Open Differential) در شرایطی که یکی از چرخها روی سطح کماصطکاک قرار گرفته باشد، ممکن است عملکرد نامطلوبی داشته باشند.
برای برطرف کردن این محدودیت، از دیفرانسیلهای لغزش محدود (Limited Slip Differential) و ساختارهای مختلف انتقال گشتاور بین محورهای جلو و عقب استفاده 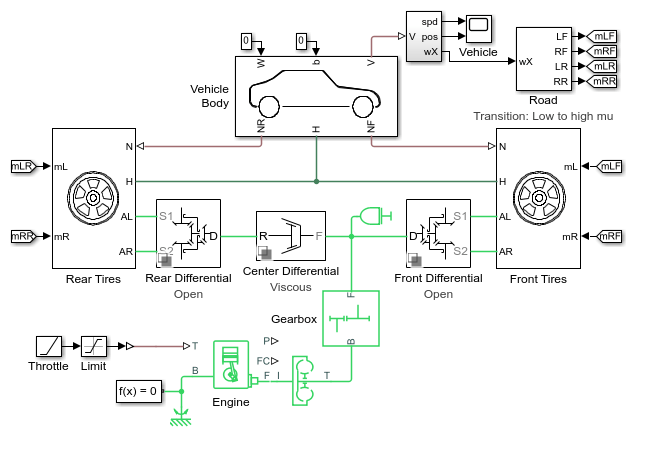 میشود. این تجهیزات میتوانند توزیع گشتاور را متناسب با شرایط تماس تایرها با سطح جاده تغییر دهند و از هدررفت بیش از حد توان در اثر هرزگردی چرخها جلوگیری کنند.
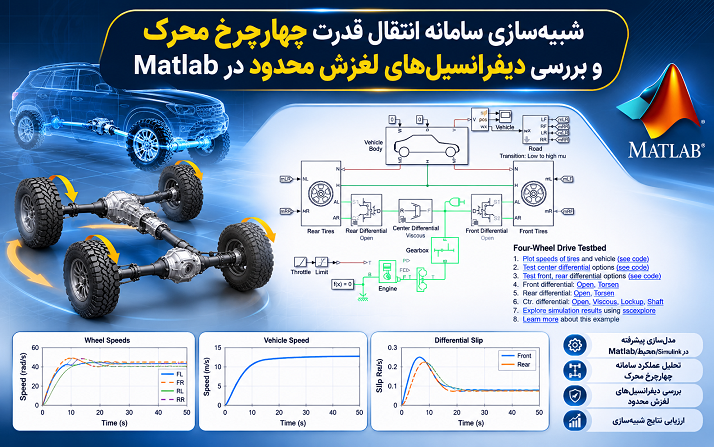
در محیط MATLAB و مجموعه ابزار Simscape Driveline میتوان یک سامانه کامل انتقال قدرت چهارچرخ محرک را مدلسازی و شبیهسازی کرد. مدل Four-Wheel Drive Testbed یکی از نمونههای کاربردی برای بررسی رفتار خودروهای چهارچرخ محرک و مقایسه عملکرد دیفرانسیلهای باز، دیفرانسیلهای تورسن و انواع کوپلینگ مرکزی است. در این شبیهسازی، امکان تغییر ساختار دیفرانسیلهای جلو، عقب و مرکزی وجود دارد و میتوان عملکرد خودرو را روی سطوحی با ضرایب اصطکاک متفاوت بررسی کرد.
معرفی ساختار سامانه چهارچرخ محرک
در خودروهای چهارچرخ محرک، نیروی تولیدشده توسط موتور پس از عبور از اجزای مختلف سیستم انتقال قدرت، به محورهای جلو و عقب منتقل میشود. برخلاف خودروهای دوچرخ محرک که تنها یک محور وظیفه انتقال نیروی کشش را بر عهده دارد، در ساختار چهارچرخ محرک هر دو محور در ایجاد نیروی محرکه مشارکت میکنند.
در یک ساختار متداول چهارچرخ محرک، سه مجموعه دیفرانسیل مورد استفاده قرار میگیرد: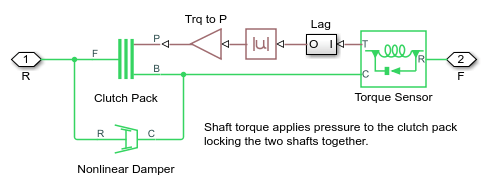
- دیفرانسیل جلو: وظیفه توزیع گشتاور بین چرخهای سمت چپ و راست محور جلو را بر عهده دارد.
- دیفرانسیل عقب: گشتاور ورودی محور عقب را بین چرخهای سمت چپ و راست این محور توزیع میکند.
- دیفرانسیل مرکزی: گشتاور را بین محور جلو و عقب تقسیم میکند و امکان تفاوت سرعت دورانی این دو محور را فراهم میسازد.
وجود دیفرانسیل مرکزی در بسیاری از سامانههای چهارچرخ محرک اهمیت زیادی دارد؛ زیرا هنگام حرکت خودرو در پیچ، محور جلو و عقب الزاماً با سرعت یکسانی نمیچرخند. همچنین در مسیرهای ناهموار، اختلاف سرعت بین چرخها و محورهای مختلف میتواند افزایش پیدا کند.
در مدل Four-Wheel Drive Testbed، هر سه مجموعه دیفرانسیل بهصورت قابل تنظیم طراحی شدهاند. کاربر میتواند نوع دیفرانسیلهای جلو و عقب را بین ساختار معمولی و نوع تورسن تغییر دهد. همچنین برای دیفرانسیل مرکزی چند گزینه مختلف در نظر گرفته شده است که شامل اتصال صلب، کوپلینگ ویسکوز، کوپلینگ ویسکوز مجهز به کلاچ قفلکننده و ساختار باز بدون انتقال گشتاور بین دو محور است.
این قابلیت باعث میشود بتوان تأثیر هر یک از ساختارهای انتقال قدرت را در شرایط یکسان بررسی کرد و تفاوت عملکرد آنها را از نظر شتابگیری و میزان لغزش چرخها مورد ارزیابی قرار داد.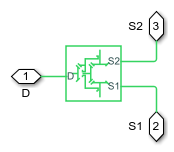
بررسی دیفرانسیل باز (Open Differential)
دیفرانسیل باز یکی از سادهترین و رایجترین انواع دیفرانسیل در خودروها است. وظیفه اصلی این مجموعه، انتقال گشتاور به دو چرخ متصل به یک محور و فراهم کردن امکان چرخش آنها با سرعتهای متفاوت است.
برای درک بهتر عملکرد این دیفرانسیل، شرایطی را در نظر بگیرید که خودرو در حال عبور از یک پیچ است. در این وضعیت، چرخ خارجی نسبت به چرخ داخلی مسیر طولانیتری را طی میکند. بنابراین سرعت دورانی چرخ خارجی باید بیشتر باشد. دیفرانسیل باز این اختلاف سرعت را بدون ایجاد تنش غیرضروری در مجموعه انتقال قدرت امکانپذیر میکند.
با وجود مزایای این ساختار، دیفرانسیل باز در شرایطی که ضریب اصطکاک دو چرخ متفاوت باشد، با محدودیتهایی مواجه میشود. در این شرایط، میزان گشتاور قابل انتقال به چرخها تحت تأثیر چرخ دارای چسبندگی کمتر قرار میگیرد.
برای مثال، اگر چرخ سمت چپ روی سطح یخزده و چرخ سمت راست روی آسفالت خشک قرار داشته باشد، چرخ روی یخ ممکن است بهسرعت دچار هرزگردی شود. در چنین شرایطی، دیفرانسیل باز نمیتواند بهصورت مؤثر از ظرف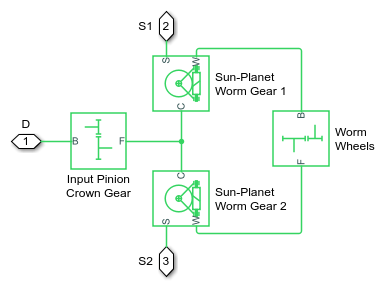 یت چسبندگی چرخ روی آسفالت استفاده کند.
این مسئله یکی از مهمترین دلایل استفاده از دیفرانسیلهای لغزش محدود در خودروهای چهارچرخ محرک است.
در مدل شبیهسازی مورد بررسی، دیفرانسیلهای جلو و عقب را میتوان بهصورت دیفرانسیل باز انتخاب کرد. با این کار امکان بررسی رفتار خودرو در شرایطی فراهم میشود که هر دو چرخ یک محور دارای ضرایب اصطکاک متفاوتی هستند.
بررسی دیفرانسیل تورسن (Torsen Differential)
دیفرانسیل تورسن (Torsen) یکی از انواع دیفرانسیلهای لغزش محدود است که با استفاده از سازوکار چرخدندهای، امکان توزیع متفاوت گشتاور بین دو خروجی را فراهم میکند. نام Torsen از عبارت Torque Sensing گرفته شده است و به قابلیت این مجموعه در واکنش به شرایط گشتاور دو طرف اشاره دارد.
برخلاف دیفرانسیلهای باز که در شرایط اختلاف شدید اصطکاک ممکن است باعث هرزگردی یکی از چرخها شوند، دیفرانسیل تورسن میتواند گشتاور بیشتری را به چرخی که ظرفیت انتقال نیروی بیشتری دارد اختصاص دهد.
این ویژگی از طریق ساختار مکانیکی و درگیری چرخدندههای داخلی دیفرانسیل ایجاد میشود. در بسیاری از طراحیهای تورسن، از چرخدندههای حل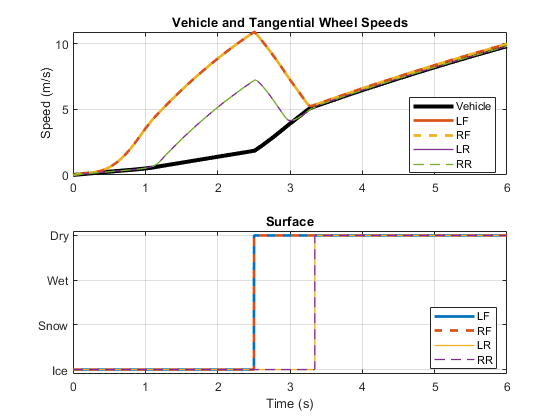 زونی و چرخدندههای مرتبط با آنها برای ایجاد مقاومت در برابر اختلاف سرعت استفاده میشود.
هنگامی که یکی از چرخها روی سطح لغزنده قرار میگیرد، دیفرانسیل تورسن با توجه به اختلاف شرایط گشتاور در دو خروجی، توزیع نیرو را تغییر میدهد. در نتیجه، امکان استفاده بهتر از چسبندگی چرخ دیگر فراهم میشود.
البته باید توجه داشت که دیفرانسیل تورسن یک قفل مکانیکی کامل نیست. عملکرد آن به وجود مقداری گشتاور مقاوم در سمت خروجی کماصطکاک وابسته است. بنابراین اگر یکی از چرخها کاملاً در هوا قرار بگیرد و تقریباً هیچ مقاومت گشتاوری نداشته باشد، عملکرد دیفرانسیل تورسن نیز میتواند محدود شود.
در مدل Four-Wheel Drive Testbed، دیفرانسیلهای جلو و عقب قابلیت تغییر بین نوع باز و نوع تورسن را دارند. با انتخاب دیفرانسیل تورسن میتوان تأثیر این ساختار را در شرایطی که چرخهای سمت چپ و راست روی سطوح متفاوتی قرار گرفتهاند، بررسی کرد.
یکی از نتایج مهم این شبیهسازی نشان میدهد که در شرایط تقسیم سطح (Split Surface)، دیفرانسیل تورسن بهصورت خودکار رفتار محدودکننده لغزش از خود نشان میدهد و باعث بهبود شتابگیری خودرو میشود.
بررسی انواع دیفرانسیل مرکزی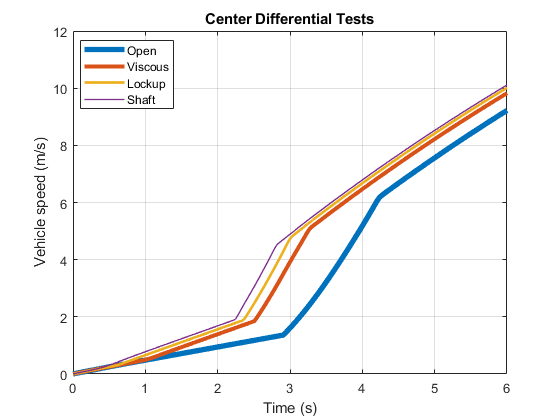
دیفرانسیل مرکزی یکی از مهمترین اجزای سامانه چهارچرخ محرک است. این مجموعه وظیفه انتقال و توزیع گشتاور بین محور جلو و عقب را بر عهده دارد. نوع دیفرانسیل مرکزی میتواند تأثیر قابلتوجهی بر عملکرد خودرو در مسیرهای مختلف داشته باشد.
در مدل شبیهسازی، چهار ساختار مختلف برای دیفرانسیل مرکزی در نظر گرفته شده است.
۱. اتصال صلب بین محور جلو و عقب (Solid Shaft)
در این ساختار، محورهای جلو و عقب از طریق یک اتصال مکانیکی صلب به یکدیگر متصل میشوند. در نتیجه، اختلاف سرعت دورانی دو محور محدود شده و هر دو محور بهصورت هماهنگ با یکدیگر حرکت میکنند.
مزیت اصلی اتصال صلب، انتقال مستقیم نیرو و جلوگیری از اختلاف سرعت غیرضروری بین دو محور است. این ساختار در شرایطی که هر دو محور روی سطوح لغزنده یا مسیرهای خارج از جاده حرکت میکنند، میتواند عملکرد مناسبی داشته باشد.
با این حال، استفاده از اتصال صلب روی سطوحی با چسبندگی بالا و بهویژه هنگام پیچیدن خودرو میتواند باعث ایجاد تنش در مجموعه انتقال قدرت شود. علت این موضوع آن است که محور جلو و عقب در شرایط مختلف به سرعتهای متفاوتی نیاز دارند.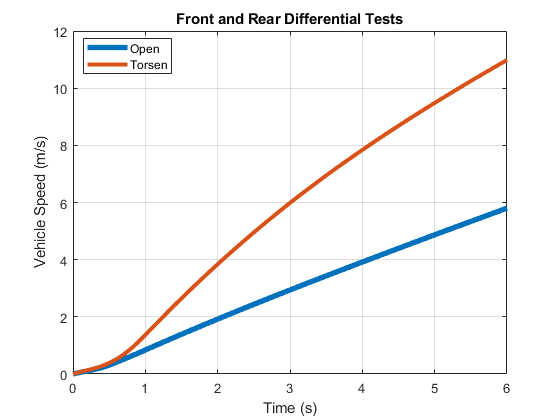
در صورت محدود شدن اختلاف سرعت دو محور، این تفاوت میتواند به تجمع تنش پیچشی در اجزای سیستم انتقال قدرت منجر شود. به همین دلیل، اتصال صلب معمولاً برای شرایطی مناسبتر است که امکان لغزش کنترلشده تایرها یا استفاده از آن در شرایط مناسب فراهم باشد.
۲. کوپلینگ ویسکوز (Viscous Coupling)
کوپلینگ ویسکوز یکی دیگر از ساختارهای مورد استفاده برای انتقال نیرو بین محورهای جلو و عقب است. این مجموعه معمولاً از صفحات متعدد تشکیل شده است که بهصورت متناوب به دو بخش ورودی و خروجی متصل هستند.
فضای بین صفحات با سیال ویسکوز پر میشود. هنگامی که اختلاف سرعت دورانی بین دو بخش ایجاد شود، برش سیال باعث ایجاد نیروی مقاوم و انتقال گشتاور بین دو طرف خواهد شد.
در شرایطی که سرعت دورانی دو محور تقریباً برابر باشد، انتقال گشتاور از طریق این کوپلینگ ممکن است محدود باشد. اما با افزایش اختلاف سرعت، نیروی برشی سیال افزایش پیدا میکند و گشتاور بیشتری بین محورها منتقل میشود.
یکی از ویژگیهای مهم کوپلینگ ویسکوز، واکنش تدریجی آن به اختلاف سرعت است. این رفتار باعث میشود سیستم بتواند بدون استفاده از یک قفل مکانیکی کامل، بخشی از اختلاف سرعت بین محورها را کنترل کند.
در مدل شبیهسازی، کوپلینگ ویسکوز بهعنوان یکی از گزینههای قابل انتخاب برای دیفرانسیل مرکزی در نظر گرفته شده است.
۳. کوپلینگ ویسکوز مجهز به کلاچ قفلکننده (Viscous Coupling with Lockup Clutch)
در این ساختار، علاوه بر کوپلینگ ویسکوز، یک کلاچ قفلکننده نیز در سیستم قرار دارد. وظیفه این کلاچ ایجاد اتصال مکانیکی قویتر بین دو محور در شرایط موردنیاز است.
کوپلینگ ویسکوز بهصورت تدریجی اختلاف سرعت را کنترل میکند، در حالی که کلاچ قفلکننده میتواند با درگیر شدن، انتقال گشتاور مستقیمتری بین دو محور ایجاد کند.
ترکیب این دو سازوکار باعث میشود سامانه از انعطافپذیری کوپلینگ ویسکوز و قابلیت انتقال گشتاور بالاتر در حالت قفلشده بهرهمند شود.
در مدل Simscape Driveline، زیرسیستم مربوط به کلاچ قفلکننده برای دیفرانسیل مرکزی بهصورت مستقل در ساختار مدل قرار گرفته است. این زیرسیستم امکان بررسی نحوه عملکرد کلاچ در کنار کوپلینگ ویسکوز را فراهم میکند.
۴. دیفرانسیل مرکزی باز بدون انتقال گشتاور (Open with No Torque Transfer)
در این حالت، بین محور جلو و عقب انتقال گشتاور از طریق دیفرانسیل مرکزی انجام نمیشود. بنابراین این ساختار با شرایطی متفاوت از یک سامانه چهارچرخ محرک فعال عمل میکند.
این گزینه در مدل بهعنوان یک حالت مرجع برای بررسی تأثیر حذف انتقال گشتاور بین دو محور استفاده میشود. با انتخاب آن میتوان عملکرد خودرو را در شرایطی مقایسه کرد که محور جلو و عقب به یکدیگر متصل نیستند.
مقایسه این وضعیت با اتصال صلب و کوپلینگ ویسکوز کمک میکند مشخص شود که نحوه ارتباط مکانیکی دو محور تا چه اندازه بر شتابگیری و عملکرد خودرو تأثیر دارد.
ساختار مدل در محیط Simscape Driveline
مدل Four-Wheel Drive Testbed با هدف بررسی رفتار دینامیکی یک خودروی چهارچرخ محرک طراحی شده است. ساختار مدل شامل اجزای اصلی سیستم انتقال قدرت، دیفرانسیلهای جلو و عقب، دیفرانسیل مرکزی، چرخها و زیرسیستم جاده است.
یکی از ویژگیهای مهم این مدل، استفاده از زیرسیستمهای متغیر یا Variant Subsystems است. این زیرسیستمها امکان تعریف چند ساختار مختلف برای یک بخش از مدل را فراهم میکنند؛ بهگونهای که کاربر میتواند بدون نیاز به بازسازی کامل سیستم، ساختار موردنظر خود را انتخاب کند.
برای مثال، دیفرانسیل جلو و عقب میتوانند بین دو حالت دیفرانسیل باز و دیفرانسیل تورسن تغییر کنند. همچنین دیفرانسیل مرکزی میتواند یکی از ساختارهای اتصال صلب، کوپلینگ ویسکوز، کوپلینگ ویسکوز همراه با کلاچ قفلکننده یا حالت بدون انتقال گشتاور را داشته باشد.
انتخاب این ساختارها از طریق پیوندهای تعبیهشده در مدل انجام میشود. این پیوندها به کاربر اجازه میدهند پیکربندی موردنظر را بهسادگی انتخاب کند.
استفاده از Variant Subsystems مزایای متعددی دارد:
- امکان مقایسه چند ساختار مکانیکی در یک مدل واحد.
- کاهش نیاز به ایجاد مدلهای جداگانه برای هر نوع دیفرانسیل.
- افزایش قابلیت توسعه و تغییر ساختار سیستم انتقال قدرت.
- کاهش احتمال بروز خطا هنگام تغییر اتصالات مکانیکی.
- امکان اجرای آزمایشهای مقایسهای با شرایط اولیه یکسان.
این قابلیت برای پروژههای مهندسی خودرو بسیار ارزشمند است؛ زیرا طراح میتواند تأثیر تغییر یک جزء از سیستم انتقال قدرت را بدون تغییر سایر اجزای مدل بررسی کند.
مدلسازی سطح جاده و ضریب اصطکاک تایرها
یکی از مهمترین بخشهای این شبیهسازی، زیرسیستم Road است. این زیرسیستم شرایط تماس تایرها با سطح جاده را مشخص میکند و امکان تعریف سطوحی با ضرایب اصطکاک متفاوت را فراهم میسازد.
ضریب اصطکاک بین تایر و جاده یکی از عوامل اصلی تعیینکننده حداکثر نیروی کششی قابل انتقال به زمین است. بهطور کلی، هرچه ضریب اصطکاک بیشتر باشد، تایر میتواند نیروی طولی بیشتری را بدون لغزش قابلتوجه منتقل کند.
برای مثال، سطح آسفالت خشک معمولاً ضریب اصطکاک بیشتری نسبت به سطح یخزده دارد. در نتیجه، تایری که روی آسفالت خشک قرار گرفته است، ظرفیت بیشتری برای انتقال نیروی کششی خواهد داشت.
در این مدل میتوان شرایط مختلفی را برای چهار چرخ خودرو تعریف کرد. برای نمونه:
- قرار گرفتن هر چهار چرخ روی سطح کماصطکاک مانند یخ.
- قرار گرفتن چرخهای جلو روی سطح کماصطکاک و چرخهای عقب روی آسفالت خشک.
- قرار گرفتن چرخهای سمت چپ روی یخ و چرخهای سمت راست روی سطح پربازده.
- قرار گرفتن تمام چرخها روی سطحی با ضریب اصطکاک بالا.
این قابلیت امکان بررسی رفتار سیستم انتقال قدرت در شرایط مختلف جادهای را فراهم میکند.
در واقع، هدف اصلی از تغییر ضریب اصطکاک در مدل این است که بتوان عملکرد انواع دیفرانسیل را در شرایطی بررسی کرد که چسبندگی تایرها یکسان نیست. چنین شرایطی در رانندگی واقعی، بهخصوص در مسیرهای برفی، یخزده، گلآلود و ناهموار، بسیار رایج است.
بررسی نتایج شبیهسازی در حالت اول: حرکت روی سطح کماصطکاک و سپس ورود به آسفالت خشک
در نخستین آزمایش، رفتار یک خودروی چهارچرخ محرک هنگام شروع حرکت از حالت سکون بررسی میشود.
در این سناریو، هر چهار چرخ خودرو در موقعیت اولیه روی سطحی با ضریب اصطکاک پایین، مشابه یخ، قرار دارند. در فاصله دو متری از نقطه شروع حرکت، سطح جاده به آسفالت خشک با ضریب اصطکاک بالا تغییر میکند.
در این آزمایش، برای محور جلو و عقب از دیفرانسیلهای باز استفاده شده و دیفرانسیل مرکزی نیز از نوع کوپلینگ ویسکوز انتخاب شده است.
هنگامی که خودرو شروع به حرکت میکند، هر چهار چرخ روی سطح کماصطکاک قرار دارند. به همین دلیل، ظرفیت انتقال نیروی کششی تایرها محدود است و چرخها دچار لغزش میشوند.
از آنجا که تمام چرخها در شرایط اصطکاک پایین قرار دارند، سیستم انتقال قدرت نمیتواند نیروی کششی قابلتوجهی را به زمین منتقل کند. در نتیجه، بخشی از توان موتور بهجای تبدیل شدن به حرکت مؤثر خودرو، صرف افزایش سرعت دورانی چرخها میشود.
با ادامه حرکت و رسیدن خودرو به فاصله دو متری، تایرها به سطح آسفالت خشک وارد میشوند. در این مرحله، ضریب اصطکاک افزایش پیدا میکند و ظرفیت انتقال نیروی کششی نیز بیشتر میشود.
با قرار گرفتن تمام چرخها روی سطح پربازده، شرایط تماس تایرها با زمین بهبود پیدا میکند و امکان شتابگیری مؤثرتر خودرو فراهم میشود.
نتایج این آزمایش نشان میدهد که در شرایطی که هر چهار چرخ روی سطح کماصطکاک قرار دارند، حتی استفاده از سامانه چهارچرخ محرک نیز نمیتواند محدودیت ناشی از کمبود چسبندگی را بهطور کامل برطرف کند.
نکته مهم این است که چهارچرخ محرک بودن خودرو به معنای حذف محدودیت اصطکاک نیست. اگر تمام تایرها روی سطحی با ضریب اصطکاک بسیار پایین قرار داشته باشند، نیروی کششی قابل انتقال به زمین همچنان محدود خواهد بود.
این آزمایش اهمیت ارتباط بین ویژگیهای سطح جاده و عملکرد سیستم انتقال قدرت را بهخوبی نشان میدهد.
بررسی نتایج شبیهسازی در حالت دوم: اختلاف اصطکاک بین محور جلو و عقب
در آزمایش دوم، شرایط متفاوتی برای محورهای جلو و عقب در نظر گرفته میشود.
در این سناریو، چرخهای جلو روی سطحی با ضریب اصطکاک پایین مانند یخ قرار دارند، در حالی که چرخهای عقب روی سطحی با اصطکاک بالا مانند آسفالت خشک حرکت میکنند.
هدف از این آزمایش، بررسی تأثیر نوع دیفرانسیل مرکزی بر شتابگیری خودرو در شرایطی است که چسبندگی دو محور با یکدیگر تفاوت دارد.
برای انجام این بررسی، شبیهسازی چهار مرتبه و با چهار پیکربندی متفاوت برای دیفرانسیل مرکزی اجرا میشود:
- اتصال صلب بین محور جلو و عقب.
- کوپلینگ ویسکوز.
- کوپلینگ ویسکوز مجهز به کلاچ قفلکننده.
- دیفرانسیل مرکزی باز بدون انتقال گشتاور.
در این شرایط، محور عقب به دلیل قرار گرفتن روی سطح آسفالت خشک، ظرفیت بیشتری برای انتقال نیروی کششی دارد. در مقابل، چرخهای جلو به دلیل قرار گرفتن روی سطح یخزده، زودتر به محدوده لغزش وارد میشوند.
نوع دیفرانسیل مرکزی تعیین میکند که گشتاور چگونه بین دو محور توزیع شود و تا چه اندازه امکان استفاده از ظرفیت چسبندگی محور عقب وجود داشته باشد.
نتایج شبیهسازی نشان میدهد که اتصال صلب و کلاچ قفلکننده، سریعترین شتابگیری را در میان پیکربندیهای بررسیشده فراهم میکنند.
دلیل این عملکرد را میتوان در نحوه ارتباط مکانیکی دو محور جستوجو کرد. اتصال صلب اختلاف سرعت بین محور جلو و عقب را محدود میکند و کلاچ قفلکننده نیز با ایجاد اتصال قویتر، امکان انتقال مؤثرتر گشتاور را فراهم میسازد.
در مقابل، کوپلینگ ویسکوز به دلیل ماهیت عملکردی خود، انتقال گشتاور را متناسب با اختلاف سرعت و رفتار سیال انجام میدهد. بنابراین واکنش آن ممکن است نسبت به یک اتصال مکانیکی قفلشده متفاوت باشد.
در حالت بدون انتقال گشتاور نیز امکان استفاده از محور دارای چسبندگی بیشتر از طریق دیفرانسیل مرکزی وجود ندارد.
این نتایج نشان میدهند که در شرایط اختلاف اصطکاک بین محور جلو و عقب، ساختار دیفرانسیل مرکزی نقش مهمی در تعیین عملکرد خودرو دارد.
البته باید توجه داشت که سریعتر بودن شتابگیری در این آزمایش به معنای مناسبتر بودن اتصال صلب برای تمام شرایط رانندگی نیست. در شرایط واقعی، قابلیت حرکت در پیچ، میزان تنش مکانیکی، نوع سطح جاده و محدودیتهای طراحی نیز باید در انتخاب ساختار دیفرانسیل مرکزی مورد توجه قرار گیرند.
بررسی نتایج شبیهسازی در حالت سوم: اختلاف اصطکاک بین چرخهای چپ و راست
در آزمایش سوم، شرایط تماس تایرها به شکلی تنظیم میشود که چرخهای سمت چپ خودرو روی سطح کماصطکاک مانند یخ و چرخهای سمت راست روی سطح پربازده مانند آسفالت خشک قرار بگیرند.
این وضعیت یکی از سناریوهای مهم برای بررسی عملکرد دیفرانسیلهای لغزش محدود است؛ زیرا دو چرخ یک محور با شرایط اصطکاکی متفاوتی مواجه هستند.
در چنین شرایطی، دیفرانسیل باز ممکن است باعث شود چرخ روی سطح لغزنده با سرعت بیشتری بچرخد، در حالی که چرخ دارای چسبندگی بالا نتواند تمام ظرفیت کششی خود را به کار بگیرد.
برای بررسی این موضوع، آزمایش دو مرتبه و با دو پیکربندی متفاوت برای دیفرانسیلهای جلو و عقب اجرا میشود:
- استفاده از دیفرانسیل باز برای محورهای جلو و عقب.
- استفاده از دیفرانسیل تورسن برای محورهای جلو و عقب.
در حالت نخست، هر دو محور از دیفرانسیل باز استفاده میکنند. در نتیجه، هنگامی که چرخ سمت چپ روی سطح یخزده قرار میگیرد، احتمال لغزش آن افزایش مییابد و توانایی سیستم برای استفاده از چسبندگی چرخ سمت راست محدود میشود.
در حالت دوم، دیفرانسیلهای تورسن جایگزین دیفرانسیلهای باز میشوند. این مجموعهها با توجه به اختلاف شرایط گشتاور در دو خروجی، میتوانند گشتاور بیشتری را به چرخ دارای قابلیت انتقال نیروی بیشتر اختصاص دهند.
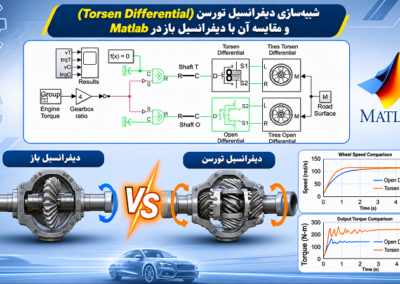
نتایج شبیهسازی نشان میدهد که دیفرانسیل تورسن در شرایطی که چرخهای چپ و راست روی سطوحی با ضرایب اصطکاک متفاوت قرار دارند، بهصورت خودکار عملکرد محدودکننده لغزش از خود نشان میدهد.
در نتیجه، استفاده از دیفرانسیل تورسن باعث بهبود انتقال نیروی کششی به سطح جاده و افزایش سرعت شتابگیری خودرو میشود.
این موضوع اهمیت زیادی در طراحی خودروهای چهارچرخ محرک دارد؛ زیرا در بسیاری از شرایط واقعی، ممکن است یک سمت خودرو روی سطح لغزنده و سمت دیگر روی سطحی با چسبندگی مناسب قرار بگیرد.
بهعنوان مثال، هنگام رانندگی در جادههای برفی، ممکن است چرخهای یک سمت خودرو روی برف فشرده و چرخهای سمت دیگر روی آسفالت خشک حرکت کنند. در چنین شرایطی، استفاده از دیفرانسیلهای لغزش محدود میتواند به بهبود عملکرد سیستم انتقال قدرت کمک کند.
اهمیت ثبت دادهها با Simscape Logging
یکی از قابلیتهای مهم محیط Simscape، امکان ثبت دادههای مربوط به رفتار اجزای فیزیکی سیستم در طول اجرای شبیهسازی است. این قابلیت با عنوان Simscape Logging شناخته میشود.
در مدل Four-Wheel Drive Testbed از این روش برای ثبت نتایج شبیهسازی و بررسی رفتار دینامیکی خودرو استفاده شده است.
با استفاده از دادههای ثبتشده میتوان متغیرهای مختلفی را در طول زمان تحلیل کرد. برای مثال، سرعت چرخها، سرعت حرکت خودرو، رفتار محورهای جلو و عقب و میزان لغزش تایرها از جمله پارامترهایی هستند که در بررسی عملکرد چنین سیستمی اهمیت دارند.
ثبت دادهها به مهندس اجازه میدهد علاوه بر مشاهده رفتار کلی خودرو، تفاوت عملکرد پیکربندیهای مختلف را نیز بهصورت کمی بررسی کند.
برای مثال، در آزمایش دوم میتوان نمودار سرعت خودرو را برای چهار نوع دیفرانسیل مرکزی با یکدیگر مقایسه کرد. از طریق این مقایسه مشخص میشود کدام ساختار در شرایط تعریفشده سریعتر به سرعت موردنظر میرسد.
همچنین در آزمایش سوم میتوان تفاوت رفتار خودرو در حالت استفاده از دیفرانسیل باز و تورسن را بررسی کرد.
یکی از مزایای استفاده از Simscape Logging این است که برای بررسی نتایج نیازی به افزودن تعداد زیادی حسگر به ساختار فیزیکی مدل وجود ندارد. دادههای مربوط به اجزای مدل از طریق سیستم ثبت اطلاعات Simscape در دسترس قرار میگیرند و میتوان آنها را برای تحلیل بیشتر به محیط کاری MATLAB منتقل کرد.
مراحل اجرای شبیهسازی در Matlab
برای اجرای این شبیهسازی و بررسی ساختارهای مختلف سامانه چهارچرخ محرک، میتوان مراحل زیر را دنبال کرد.
مرحله اول: باز کردن مدل
ابتدا باید محیط MATLAB و Simulink را اجرا کرده و نمونه Four-Wheel Drive Testbed را از مجموعه مثالهای Simscape Driveline باز کنید.
پس از باز شدن مدل، ساختار کلی سیستم انتقال قدرت و اجزای مختلف آن قابل مشاهده خواهد بود.
مرحله دوم: بررسی زیرسیستمهای دیفرانسیل
در این مرحله باید زیرسیستمهای مربوط به دیفرانسیل جلو، عقب و مرکزی بررسی شوند.
برای محورهای جلو و عقب، امکان انتخاب دیفرانسیل باز یا تورسن وجود دارد. همچنین در بخش دیفرانسیل مرکزی میتوان یکی از ساختارهای اتصال صلب، کوپلینگ ویسکوز، کوپلینگ ویسکوز همراه با کلاچ قفلکننده و حالت بدون انتقال گشتاور را انتخاب کرد.
این انتخابها از طریق پیوندهای تعبیهشده در مدل و زیرسیستمهای متغیر انجام میشوند.
مرحله سوم: تنظیم شرایط سطح جاده
برای بررسی عملکرد دیفرانسیلها باید شرایط اصطکاکی سطح جاده مشخص شود.
این تنظیمات از طریق پنجره تنظیمات زیرسیستم Road انجام میشود. در این قسمت میتوان موقعیت سطوح مختلف و ضرایب اصطکاک مربوط به آنها را تعریف کرد.
برای انجام آزمایشهای مقایسهای بهتر است شرایط جاده در هر مجموعه آزمایش ثابت نگه داشته شود تا تفاوت نتایج عمدتاً ناشی از تغییر نوع دیفرانسیل باشد.
مرحله چهارم: اجرای شبیهسازی
پس از انتخاب ساختار دیفرانسیلها و تنظیم شرایط جاده، مدل آماده اجرا خواهد بود.
در این مرحله شبیهسازی را اجرا کرده و اجازه دهید رفتار خودرو در طول بازه زمانی تعیینشده محاسبه شود.
برای دستیابی به نتایج قابل مقایسه، بهتر است شرایط اولیه خودرو، وضعیت شروع حرکت و تنظیمات مربوط به سطح جاده در اجرای آزمایشهای مختلف یکسان باشند.
مرحله پنجم: بررسی نمودارهای خروجی
پس از پایان شبیهسازی، دادههای ثبتشده از طریق Simscape Logging قابل بررسی هستند.
در این مرحله میتوان نمودارهای مربوط به سرعت خودرو، سرعت دورانی چرخها و رفتار اجزای مختلف انتقال قدرت را تحلیل کرد.
بهویژه مقایسه نمودارهای شتابگیری در پیکربندیهای مختلف میتواند اطلاعات ارزشمندی درباره عملکرد دیفرانسیلها در اختیار کاربر قرار دهد.
کاربردهای مهندسی و آموزشی این شبیهسازی
مدل Four-Wheel Drive Testbed علاوه بر نمایش عملکرد یک خودروی چهارچرخ محرک، برای بررسی مفاهیم مختلف مهندسی خودرو و سیستمهای انتقال قدرت نیز کاربرد دارد.
یکی از مهمترین کاربردهای آن، مقایسه عملکرد دیفرانسیلهای باز و لغزش محدود است. دانشجویان مهندسی مکانیک و خودرو میتوانند با استفاده از این مدل، تأثیر نوع دیفرانسیل بر رفتار دینامیکی خودرو را در شرایط مختلف بررسی کنند.
از دیگر کاربردهای این شبیهسازی میتوان به موارد زیر اشاره کرد:
- تحلیل سیستم انتقال قدرت چهارچرخ محرک: بررسی نحوه انتقال گشتاور از موتور به محورهای جلو و عقب.
- بررسی رفتار دیفرانسیلهای باز: تحلیل محدودیتهای دیفرانسیل معمولی در شرایط اختلاف ضریب اصطکاک بین چرخها.
- تحلیل عملکرد دیفرانسیل تورسن: بررسی نحوه توزیع گشتاور در شرایط مختلف تماس تایرها با سطح جاده.
- مقایسه ساختارهای دیفرانسیل مرکزی: ارزیابی عملکرد اتصال صلب، کوپلینگ ویسکوز و کلاچ قفلکننده.
- بررسی پدیده لغزش تایر: تحلیل ارتباط بین ضریب اصطکاک سطح جاده و قابلیت انتقال نیروی کششی.
- مطالعه رفتار دینامیکی خودرو: بررسی شتابگیری خودرو در شرایط مختلف جادهای.
- طراحی و ارزیابی سیستمهای انتقال قدرت: استفاده از نتایج شبیهسازی برای مقایسه گزینههای مختلف طراحی پیش از ساخت نمونه فیزیکی.
همچنین این مدل میتواند نقطه شروع مناسبی برای توسعه پروژههای پیشرفتهتر در زمینه کنترل هوشمند سیستم انتقال قدرت باشد. برای مثال، میتوان ساختارهای کنترلی جدیدی را برای مدیریت کلاچ قفلکننده دیفرانسیل مرکزی طراحی کرد و عملکرد آنها را در شرایط مختلف اصطکاکی مورد ارزیابی قرار داد.
جمعبندی
شبیهسازی Four-Wheel Drive Testbed در محیط MATLAB و مجموعه ابزار Simscape Driveline، یک مدل کاربردی برای بررسی رفتار سیستم انتقال قدرت خودروهای چهارچرخ محرک ارائه میدهد. در این مدل، امکان استفاده از دیفرانسیلهای باز و تورسن برای محورهای جلو و عقب و همچنین انتخاب ساختارهای مختلف برای دیفرانسیل مرکزی فراهم شده است.
یکی از ویژگیهای مهم این شبیهسازی، امکان تغییر ضریب اصطکاک سطح جاده برای هر یک از چرخها است. به کمک این قابلیت میتوان شرایط مختلف رانندگی، از جمله حرکت روی یخ، آسفالت خشک و مسیرهایی با اختلاف چسبندگی بین چرخها را بررسی کرد.
نتایج آزمایش نخست نشان میدهد که هنگامی که هر چهار چرخ روی سطح کماصطکاک قرار دارند، تمام چرخها دچار لغزش میشوند و با رسیدن به سطحی با اصطکاک بالاتر، امکان انتقال نیروی کششی مؤثرتر فراهم میشود.
در آزمایش دوم، عملکرد چهار ساختار مختلف دیفرانسیل مرکزی در شرایطی بررسی میشود که چرخهای جلو روی سطح لغزنده و چرخهای عقب روی سطح پربازده قرار دارند. نتایج نشان میدهند که اتصال صلب و کلاچ قفلکننده در شرایط تعریفشده سریعترین شتابگیری را فراهم میکنند.
در آزمایش سوم نیز عملکرد دیفرانسیلهای باز و تورسن در شرایط اختلاف اصطکاک بین چرخهای چپ و راست مقایسه میشود. نتایج نشان میدهند که دیفرانسیل تورسن با محدود کردن لغزش و انتقال مؤثرتر گشتاور به چرخ دارای چسبندگی بیشتر، باعث بهبود شتابگیری خودرو میشود.
در مجموع، این شبیهسازی نشان میدهد که عملکرد یک خودروی چهارچرخ محرک تنها به تعداد چرخهای محرک وابسته نیست، بلکه نوع دیفرانسیلها، نحوه توزیع گشتاور و شرایط اصطکاکی سطح جاده نیز نقش تعیینکنندهای در قابلیت حرکت و شتابگیری خودرو دارند. استفاده از مدلهای قابل تنظیم در Simscape Driveline این امکان را فراهم میکند که مهندسان و دانشجویان پیش از پیادهسازی فیزیکی یک سامانه انتقال قدرت، رفتار آن را در شرایط مختلف بررسی کرده و مناسبترین ساختار را برای کاربرد موردنظر انتخاب کنند.
دسترسی به دانلود ویژه اعضاء سایت
دانلود رایگان این شبیه سازی در نرم افزار Matlab
همه چیز شامل گزارش ها، فایل شبیه سازی، یکجا، آماده دانلود!
عضویت در سایتلینک دانلود ویژه اعضا سایت

Simscape Logging چه کمکی به تحلیل نتایج میکند و چرا بهجای افزودن حسگر استفاده میشود؟
دادههای اجزای فیزیکی مثل سرعت چرخها، سرعت خودرو و لغزش تایر را در طول شبیهسازی ثبت میکند و بدون نیاز به افزودن حسگرهای متعدد، امکان مقایسه کمی پیکربندیهای مختلف در MATLAB را فراهم میسازد.
چرا در مدل Four-Wheel Drive Testbed از Variant Subsystems استفاده شده است؟
برای اینکه بتوان بدون بازسازی کامل مدل، بین ساختارهای مختلف دیفرانسیل (باز/تورسن و انواع دیفرانسیل مرکزی) جابهجا شد و آزمایشهای مقایسهای را با شرایط اولیه یکسان اجرا کرد.
تفاوت عملکرد دیفرانسیل باز و تورسن در حالت چپ یخ / راست آسفالت چیست؟
دیفرانسیل باز اجازه میدهد چرخ روی یخ هرزگرد شود و از ظرفیت چرخ روی آسفالت استفاده نمیشود؛ اما تورسن با حس گشتاور، گشتاور بیشتری به چرخ با چسبندگی بیشتر میدهد و شتابگیری را بهبود میدهد.
در آزمایش دوم (جلو یخ، عقب آسفالت) چرا اتصال صلب و کلاچ قفلکننده سریعتر شتاب میگیرند؟
چون این دو ساختار ارتباط مکانیکی قویتری بین محور جلو و عقب برقرار میکنند و گشتاور را به محور عقب با چسبندگی بالاتر منتقل میکنند؛ در حالی که کوپلینگ ویسکوز واکنشی تدریجی و وابسته به اختلاف سرعت دارد.
چرا وقتی هر چهار چرخ روی یخ هستند، چهارچرخ محرک هم نمیتواند خودرو را خوب شتاب دهد؟
چون نیروی کششی قابل انتقال به زمین به ضریب اصطکاک تایر-جاده محدود است. وقتی هر چهار چرخ روی یخ باشند، تمام توان موتور صرف هرزگردی میشود و 4WD بهتنهایی این محدودیت فیزیکی را حذف نمیکند.