
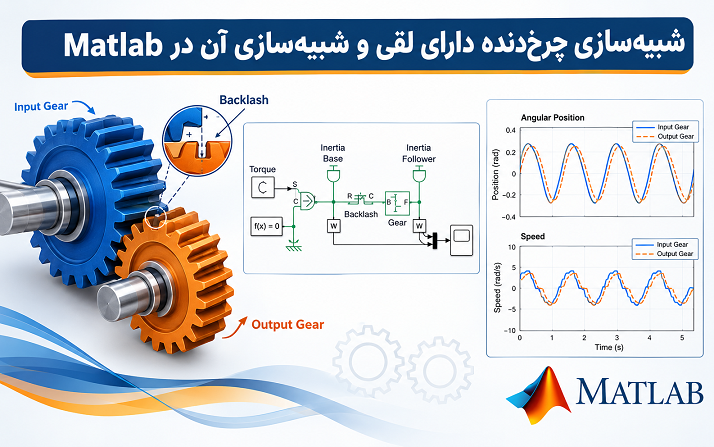
مدلسازی دقیق سیستمهای مکانیکی در محیط Matlab و Simscape میتواند نقش مهمی در بررسی رفتار دینامیکی اجزای انتقال قدرت داشته باشد. یکی از پدیدههای مهم در سامانههای چرخدندهای، لقی یا Backlash است. در یک سیستم واقعی، تماس بین دندانههای دو چرخدنده همیشه بهصورت کاملاً ایدهآل و بدون فاصله انجام نمیشود. وجود فاصله محدود میان سطوح درگیر دندانهها باعث ایجاد ناحیهای میشود که در آن تغییر موقعیت یا حرکت یکی از چرخدندهها الزاماً به انتقال فوری گشتاور به چرخدنده دیگر منجر نمیشود. این رفتار میتواند پاسخ گذرا، ضربههای مکانیکی، نوسان سرعت و حتی ارتعاشات قابلتوجهی را در سیستم ایجاد کند.
در محیط Simscape Driveline امکان ایجاد مدلهای فیزیکی دقیق برای چنین سیستمهایی فراهم شده است. شبیهسازی حاضر نمونهای از مدلسازی یک جفت چرخدنده دارای لقی است که در آن از بلوک Simple Gear در کنار Rotational Hard Stop از کتابخانه Foundation استفاده میشود. ترکیب این دو بلوک امکان بازنمایی رفتار مکانیکی ناشی از لقی میان دندانهها را فراهم میکند.
مفهوم لقی در سیستمهای چرخدندهای
لقی چرخدنده به فاصله یا آزادی حرکتی گفته میشود که میان سطوح متناظر دندانههای دو چرخدنده درگیر وجود دارد. این فاصله از نظر مکانیکی اهمیت زیادی دارد، زیرا باعث میشود در هنگام تغییر جهت یا تغییر شرایط گشتاور، انتقال نیرو بلافاصله و بهصورت کاملاً پیوسته انجام نشود.
 در یک مدل ایدهآل، میتوان فرض کرد که دو چرخدنده بدون هیچ فاصلهای با یکدیگر درگیر هستند. در چنین شرایطی، هرگونه حرکت یا تغییر گشتاور در چرخدنده ورودی مستقیماً بر چرخدنده خروجی اثر میگذارد. اما در سیستم واقعی، وجود لقی باعث میشود بین دو وضعیت تماس، یک محدوده آزاد وجود داشته باشد.
این پدیده بهخصوص هنگام راهاندازی، تغییر ناگهانی گشتاور، کاهش بار یا معکوس شدن جهت حرکت اهمیت پیدا میکند. زمانی که یکی از چرخدندهها پس از عبور از ناحیه آزاد دوباره با دندانه چرخدنده مقابل برخورد میکند، یک ضربه مکانیکی ایجاد میشود. این ضربه میتواند باعث افزایش ناگهانی سرعت یا گشتاور در عضو مقابل و ایجاد نوسانهای گذرا شود.
ساختار مدل شبیهسازی
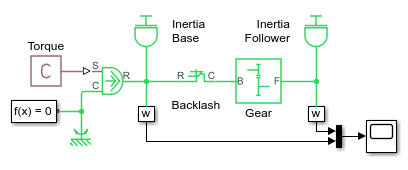
در این شبیهسازی، ساختار اصلی سیستم بر پایه استفاده از یک Simple Gear است که در کنار یک Foundation Library Rotational Hard Stop قرار گرفته است. بلوک Simple Gear وظیفه نمایش رابطه سینماتیکی و انتقال حرکت میان دو محور را بر عهده دارد، در حالی که Rotational Hard Stop برای بازنمایی محدودیت حرکتی ناشی از لقی مورد استفاده قرار میگیرد.
این روش مدلسازی از نظر مفهومی بسیار مهم است، زیرا لقی را صرفاً بهعنوان یک پارا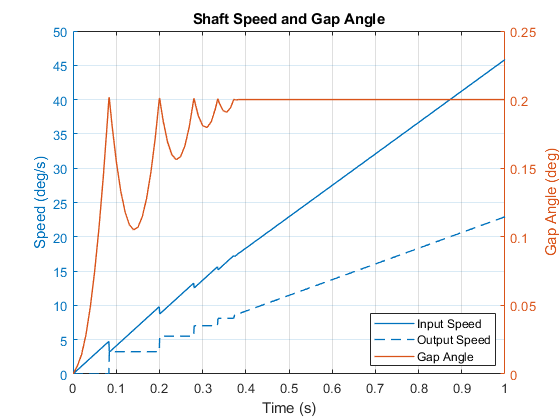 متر عددی در نسبت چرخدنده وارد نمیکند، بلکه اثر مکانیکی تماس و برخورد را نیز در مدل لحاظ میکند. بنابراین، پاسخ سیستم میتواند شامل رفتارهای گذرا و نوسانی ناشی از برخورد دندانهها باشد.
در مدل ارائهشده، مقدار لقی برابر با 0.2 درجه در نظر گرفته شده است. این مقدار مشخص میکند که پیش از درگیر شدن کامل سطوح تماس، چه میزان آزادی زاویهای میان اجزای سیستم وجود دارد. هرچه مقدار لقی افزایش پیدا کند، محدوده حرکت آزاد نیز افزایش خواهد یافت و در شرایط گذرا ممکن است تأخیر بیشتری در انتقال گشتاور مشاهده شود.
نقش میرایی در شبیهسازی
یکی دیگر از پارامترهای مهم این مدل، میرایی است. در یک سیستم مکانیکی واقعی، انرژی ناشی از برخورد دندانهها بهطور کامل به حرکت تبدیل نمیشود و بخشی از آن از طریق اصطکاک، تغییر شکل مواد و سایر مکانیزمهای اتلاف انرژی از بین میرود.
در شبیهسازی حاضر، میرایی بهگونهای تنظیم شده است که پس از اعمال گشتاور، چند نوسان در پاسخ سیستم مشاهده شود. این انتخاب امکان بررسی رفتار گذرای چرخدندهها را فراهم میکند. اگر میرایی بیش از حد زیاد باشد، نوسانها خیلی سریع از بین میروند و رفتار ضربهای سیستم کمتر قابل مشاهده خواهد بود. از طرف دیگر، میرایی بسیار کم میتواند باعث ایجاد نوسانهای طولانیمدت شود.
بنابراین انتخاب مقدار مناسب میرایی در مدلهای دارای تماس مکانیکی اهمیت زیادی دارد. مقدار میرایی نهتنها بر دامنه نوسانات بلکه بر مدت زمان رسیدن سیستم به حالت پایدار نیز اثر میگذارد.
اعمال گشتاور ثابت به محور ورودی
برای تحریک سیستم، محور ورودی تحت یک گشتاور ثابت قرار میگیرد. با اعمال این گشتاور، چرخدنده ورودی شروع به حرکت میکند و تلاش میکند حرکت را به چرخدنده خروجی منتقل کند. با توجه به وجود لقی، انتقال حرکت در ابتدا ممکن است کاملاً پیوسته نباشد.
هنگامی که چرخدنده ورودی به محدوده تماس با چرخدنده خروجی میرسد، برخورد میان اجزای مکانیکی اتفاق میافتد. این برخورد موجب انتقال ناگهانی انرژی مکانیکی به محور خروجی میشود. در نتیجه، سرعت محور خروجی میتواند در لحظه برخورد افزایش پیدا کند.
این فرآیند ممکن است چند مرتبه تکرار شود و به همین دلیل در نمودار سرعت، نوساناتی در پاسخ سیستم دیده میشود. با گذشت زمان و کاهش اثرات گذرا، سرعت دو محور به یک وضعیت پایدار نزدیک میشود.
تحلیل رفتار سرعت دو محور
یکی از مهمترین خروجیهای این شبیهسازی، نمودار سرعت دو شفت متصل به یکدیگر از طریق چرخدندهها است. در ابتدای شبیهسازی، سرعت دو محور الزاماً یکسان نیست. محور ورودی به دلیل اعمال گشتاور شروع به حرکت میکند، در حالی که محور خروجی تحت تأثیر لقی و شرایط تماس مکانیکی قرار دارد.
با حرکت چرخدنده ورودی، فاصله موجود در ناحیه لقی طی میشود. پس از رسیدن دندانهها به محدوده تماس، ضربه ایجاد شده و بخشی از انرژی مکانیکی به چرخدنده خروجی منتقل میشود. این فرآیند موجب افزایش سرعت محور خروجی میشود.
از آنجا که تماس مکانیکی همراه با میرایی است، پاسخ سیستم پس از هر برخورد دچار نوسان میشود. با گذشت زمان، انرژی نوسانی سیستم کاهش یافته و سرعت دو محور به یکدیگر نزدیک میشود. در نهایت، طبق نتیجه ارائهشده برای این مدل، دو شفت با سرعت یکسان یا بسیار نزدیک به یکدیگر به چرخش ادامه میدهند.
اهمیت پدیدههای ناپیوسته در Simscape
لقی یکی از نمونههای مهم پدیدههای فیزیکی ناپیوسته در سیستمهای مکانیکی است. در یک مدل بدون لقی، روابط دینامیکی سیستم معمولاً پیوستهتر هستند؛ اما زمانی که تماس و جداشدن دو سطح مطرح میشود، وضعیت سیستم میتواند بهصورت ناگهانی تغییر کند.
برای مثال، در زمانی که دو سطح هنوز با یکدیگر تماس ندارند، نیروی تماس میتواند صفر باشد. با رسیدن اجزا به نقطه تماس، نیروی مکانیکی ایجاد میشود و پس از آن رفتار سیستم تحت تأثیر سختی و میرایی تماس قرار میگیرد. چنین تغییراتی برای حل عددی معادلات سیستم نیازمند دقت بیشتری هستند.
به همین دلیل در شبیهسازی سیستمهای دارای لقی، انتخاب تنظیمات مناسب حلگر اهمیت ویژهای دارد. استفاده از گام زمانی بزرگ ممکن است باعث شود برخی از جزئیات برخوردها و تغییرات سریع سیستم بهدرستی ثبت نشوند.
گام زمانی کوچک و دقت شبیهسازی
در شبیهسازی سیستمهای مکانیکی دارای تماس، استفاده از گام زمانی کوچک اهمیت زیادی دارد. دلیل این موضوع آن است که برخورد میان دندانهها میتواند در مدتزمان بسیار کوتاهی اتفاق بیفتد. اگر گام زمانی حلگر نسبت به این رویدادها بیش از حد بزرگ باشد، ممکن است لحظه دقیق برخورد و تغییرات سریع سرعت و گشتاور بهخوبی شناسایی نشود.
در نتیجه، برای ثبت دقیق رفتار لقی، بهخصوص در شرایطی که برخوردهای مکانیکی متعدد وجود دارند، لازم است حلگر با گام مناسب کار کند. انتخاب گام زمانی کوچکتر معمولاً دقت ثبت پدیدههای سریع را افزایش میدهد، هرچند ممکن است زمان اجرای شبیهسازی را نیز افزایش دهد.
این موضوع یکی از نکات مهم در مدلسازی سیستمهای فیزیکی با Simscape است. هدف صرفاً اجرای شبیهسازی نیست، بلکه باید تنظیمات عددی بهگونهای انتخاب شوند که رفتار فیزیکی موردنظر با دقت کافی بازسازی شود.
استفاده از Simscape Local Solver
در این مدل، تنظیمات Simscape Local Solver نیز مورد توجه قرار گرفته است. حلگر محلی Simscape میتواند برای سیستمهای فیزیکی پیچیده، امکان مدیریت مناسبتر محاسبات مربوط به شبکه فیزیکی را فراهم کند.
در شبیهسازی حاضر، تنظیمات Local Solver به شکلی انتخاب شده است که هنگام فعال بودن آن، نتایج تقریباً معادل نتایج حاصل از حالت متناظر شبیهسازی باشند. این موضوع اهمیت زیادی دارد، زیرا نشان میدهد استفاده از حلگر محلی لزوماً نباید باعث تغییر قابلتوجه در رفتار فیزیکی مدل شود، مشروط بر اینکه تنظیمات عددی بهدرستی انتخاب شده باشند.
فعالسازی Simscape Local Solver از طریق Solver Configuration انجام میشود. این بلوک یکی از اجزای مهم در شبکههای فیزیکی Simscape است و تنظیمات مربوط به نحوه حل معادلات سیستم را کنترل میکند.
تأثیر لقی بر پاسخ دینامیکی
وجود لقی باعث میشود پاسخ دینامیکی یک سیستم چرخدندهای با حالت ایدهآل تفاوت داشته باشد. در مدل بدون لقی، تغییرات سرعت و گشتاور میتوانند بسیار مستقیمتر از محور ورودی به محور خروجی منتقل شوند. اما در مدل دارای لقی، یک ناحیه آزاد حرکتی میان دو وضعیت تماس ایجاد میشود.
در این حالت، سیستم ممکن است ابتدا بخشی از حرکت ورودی را بدون انتقال کامل گشتاور به خروجی تجربه کند. پس از رسیدن به انتهای محدوده لقی، تماس اتفاق میافتد و انتقال انرژی بهصورت ناگهانیتر انجام میشود.
این ویژگی در سیستمهای واقعی میتواند منبع ارتعاش، صدای مکانیکی و ضربههای تکرارشونده باشد. در سامانههایی که دقت موقعیت یا کیفیت حرکت اهمیت بالایی دارد، لقی میتواند عملکرد سیستم را تحت تأثیر قرار دهد و بنابراین باید در مدلسازی دینامیکی در نظر گرفته شود.
کاربرد شبیهسازی لقی در مهندسی مکانیک و مکاترونیک
مدلسازی چرخدنده دارای لقی تنها یک مثال آموزشی نیست و در بسیاری از کاربردهای مهندسی قابل استفاده است. در جعبهدندههای صنعتی، سامانههای انتقال قدرت خودرو، محرکهای مکانیکی، رباتیک، سیستمهای موقعیتیابی و تجهیزات اتوماسیون صنعتی، وجود لقی میتواند رفتار واقعی سیستم را تحت تأثیر قرار دهد.
برای نمونه، در یک سامانه رباتیک، وجود لقی در مجموعه چرخدندهها ممکن است موجب کاهش دقت موقعیت نهایی بازوی ربات شود. در سیستمهای انتقال قدرت نیز تغییرات ناگهانی گشتاور میتواند باعث برخورد دندانهها و ایجاد ارتعاش شود.
با استفاده از Simscape Driveline میتوان چنین اثراتی را پیش از ساخت نمونه فیزیکی مورد بررسی قرار داد. این قابلیت به مهندس اجازه میدهد پارامترهایی مانند مقدار لقی، میرایی، گشتاور ورودی و نسبت انتقال را تغییر داده و اثر آنها را بر پاسخ سیستم ارزیابی کند.
جمعبندی شبیهسازی
شبیهسازی چرخدنده دارای لقی نمونهای مناسب برای بررسی رفتارهای غیرایدهآل در سیستمهای انتقال قدرت است. در این مدل، Simple Gear برای نمایش انتقال حرکت میان چرخدندهها و Rotational Hard Stop برای مدلسازی اثر لقی و محدودیت مکانیکی استفاده شده است.
مقدار لقی در مدل برابر با 0.2 درجه تنظیم شده و میرایی نیز بهگونهای انتخاب شده است که پس از اعمال گشتاور، چند نوسان در پاسخ سیستم ایجاد شود. محور ورودی تحت گشتاور ثابت قرار دارد و هنگام برخورد چرخدندهها، انرژی مکانیکی به محور خروجی منتقل میشود. در نتیجه، سرعت محور خروجی افزایش پیدا کرده و پس از عبور از شرایط گذرا، سرعت دو محور به یکدیگر نزدیک میشود.
از سوی دیگر، این شبیهسازی نشان میدهد که برای مدلسازی دقیق پدیدههای ناپیوستهای مانند لقی، انتخاب مناسب گام زمانی و تنظیمات حلگر اهمیت زیادی دارد. استفاده از Simscape Local Solver نیز میتواند در مدیریت محاسبات شبکه فیزیکی مفید باشد و در این مدل تنظیم شده است تا نتایج آن تقریباً معادل حالت موردنظر باشد.
در مجموع، این نمونه میتواند مبنایی برای توسعه مدلهای پیچیدهتر چرخدنده و سیستمهای انتقال قدرت در Matlab و Simscape Driveline باشد؛ بهخصوص زمانی که هدف، بررسی اثر لقی، برخورد مکانیکی، میرایی، نوسانات سرعت و رفتار گذرای سیستم در شرایط واقعیتر است.
دسترسی به دانلود ویژه اعضاء سایت
دانلود رایگان این شبیه سازی در نرم افزار Matlab
همه چیز شامل گزارش ها ، فایل شبیه سازی ، یکجا، آماده دانلود!
لینک دانلود ویژه اعضا سایت


چرا سرعت دو شفت پس از چند نوسان به یکدیگر نزدیک میشود؟
برخوردهای متوالی انرژی را به شفت خروجی منتقل میکنند و با کاهش نوسانات ناشی از میرایی، سرعت دو شفت به حالت پایدار نزدیک میشود.
چرا در شبیهسازی چرخدنده دارای لقی باید گام زمانی کوچک انتخاب شود؟
چون برخورد دندانهها یک پدیده سریع و ناپیوسته است و گام بزرگ ممکن است جزئیات آن را بهدرستی ثبت نکند.
مقدار لقی 0.2 درجه چه تأثیری بر پاسخ دینامیکی سیستم دارد؟
این مقدار باعث ایجاد ناحیه حرکت آزاد شده و هنگام تماس مجدد، نوسان و تغییر ناگهانی سرعت ایجاد میکند.
چرا برای شبیهسازی لقی چرخدنده از Rotational Hard Stop استفاده شده است؟
برای مدلسازی محدوده حرکت آزاد و برخورد مکانیکی ناشی از لقی بین دندانههای چرخدنده استفاده میشود.