
مقدمه
جعبهدنده دوکلاچه (Dual Clutch Transmission یا DCT) یکی از فناوریهای پیشرفته در سیستم انتقال قدرت خودروهای مدرن است که با هدف ترکیب مزایای جعبهدندههای دستی و خودکار توسعه یافته است. این نوع جعبهدنده با استفاده از دو کلاچ مستقل، امکان تعویض دنده سریع و پیوسته را فراهم میکند و در مقایسه با بسیاری از سیستمهای انتقال قدرت متداول، میتواند وقفه انتقال گشتاور در هنگام تعویض دنده را به میزان قابلتوجهی کاهش دهد. به همین دلیل، فناوری DCT در خودروهای سواری، خودروهای اسپرت و برخی خودروهای تجاری مورد استفاده قرار میگیرد.
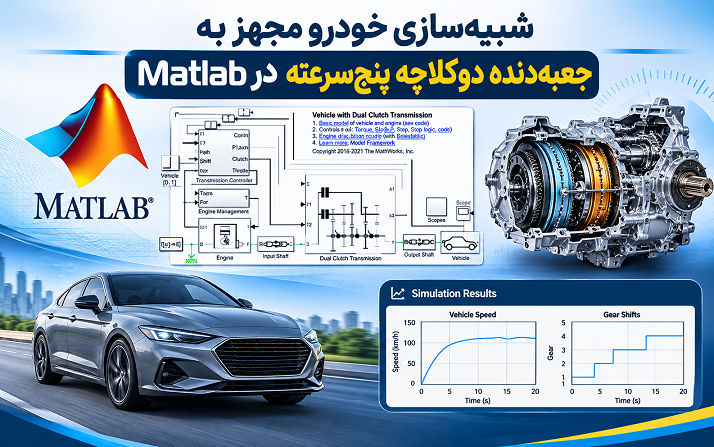
در این شبیهسازی، یک خودروی مجهز به جعبهدنده خودکار دوکلاچه پنجسرعته در محیط Matlab و با استفاده از کتابخانه Simscape Driveline مدلسازی شده است. هدف اصلی، بررسی عملکرد اجزای مختلف سیستم انتقال قدرت، نحوه مدیریت دو کلاچ، انتخاب پیشاپیش دنده بعدی و تحلیل رفتار دینامیکی خودرو هنگام شتابگیری و تعویض دنده است.
مدل ارائهشده صرفاً به بررسی عملکرد مکانیکی جعبهدنده محدود نمیشود، بلکه بخشهای مختلف خودرو از جمله موتور، کنترلکننده انتقال قدرت، زیرسیستم کلاچها، مجموعه چرخدندهها، مدل دینامیکی خودرو و تایرها را نیز در بر میگیرد. ارتباط میان این بخشها امکان بررسی رفتار کل سیستم انتقال قدرت را در شرایط کاری مختلف فراهم میکند.
یکی از ویژگیهای مهم این مدل، قابلیت پیکربندی برای اجرای شبیهسازی با گام زمانی ثابت (Fixed-Step Simulation) است. این قابلیت باعث میشود مدل برای آزمایش سختافزار در حلقه (Hardware-in-the-Loop یا HIL) نیز مناسب باشد. در چنین آزمایشهایی، مدل شبیهسازیشده خودرو با یک واحد کنترل الکترونیکی واقعی ارتباط برقرار میکند و عملکرد کنترلکننده در شرایط نزدیک به محیط واقعی مورد ارزیابی قرار میگیرد.
آشنایی با ساختار جعبهدنده دوکلاچه
در جعبهدندههای دوکلاچه، برخلاف سیستمهای انتقال قدرت معمولی که از یک کلاچ برای اتصال و قطع ارتباط موتور با جعبهدنده استفاده میکنند، دو کلاچ مستقل وجود دارد. این دو کلاچ بهگونهای طراحی شدهاند که بتوانند مسیر انتقال گشتاور را برای گروههای مختلف دنده کنترل کنند. در بسیاری از طراحیهای رایج، یکی از کلاچها مسئول انتقال گشتاور در دندههای فرد و کلاچ دیگر مسئول دندههای زوج است. با این حال، نحوه تقسیمبندی دندهها به معماری مکانیکی سیستم بستگی دارد.
مهمترین مزیت این ساختار، امکان آمادهسازی دنده بعدی پیش از پایان انتقال قدرت از دنده فعلی است. به عبارت دیگر، هنگامی که خودرو در یک دنده مشخص حرکت میکند، سیستم کنترل میتواند دنده بعدی را از قبل انتخاب کند، در حالی که کلاچ مربوط به آن هنوز در حالت آزاد قرار دارد. در زمان تعویض دنده، کلاچ قبلی بهتدریج آزاد شده و کلاچ دوم بهصورت کنترلشده درگیر میشود.
این فرایند که معمولاً با عنوان انتقال گشتاور بین دو کلاچ شناخته میشود، باعث میشود ارتباط مکانیکی موتور و چرخها در طول تعویض دنده تا حد زیادی حفظ شود. در نتیجه، برخلاف برخی جعبهدندههای دستی که هنگام تعویض دنده نیازمند قطع انتقال گشتاور هستند، در سیستم دوکلاچه میتوان تعویض دنده را با وقفه بسیار کمتری انجام داد.
در مدل حاضر، این عملکرد با استفاده از دو کلاچ اصطکاکی دیسکی و مجموعهای از کلاچهای دندانهای پیادهسازی شده است. کنترلکننده سیستم، بر اساس موقعیت پدال و سرعت خودرو، زمان مناسب تعویض دنده را تعیین میکند و سپس فشار کلاچها را بهگونهای تغییر میدهد که انتقال قدرت از یک مسیر به مسیر دیگر انجام شود.
معرفی ساختار کلی مدل خودرو
مدل شبیهسازی خودرو با جعبهدنده دوکلاچه از چند زیرسیستم اصلی تشکیل شده است که هرکدام وظیفه مشخصی در فرایند انتقال قدرت و کنترل حرکت خودرو بر عهده دارند. این زیرسیستمها بهصورت یکپارچه با یکدیگر ارتباط دارند و رفتار نهایی خودرو حاصل عملکرد هماهنگ تمام آنها است.
از مهمترین بخشهای این مدل میتوان به موارد زیر اشاره کرد:
- مدل موتور و سیستم مدیریت موتور برای تولید گشتاور موردنیاز خودرو
- کنترلکننده جعبهدنده برای تعیین گشتاور درخواستی و زمان تعویض دنده
- زیرسیستم دوکلاچه شامل دو کلاچ اصطکاکی دیسکی مستقل
- زیرسیستم چرخدندهها و کلاچهای دندانهای برای انتخاب نسبت انتقال مناسب
- زیرسیستم دینامیکی خودرو برای محاسبه حرکت طولی و سرعت خودرو
- مدل تایرها برای بررسی نیروهای طولی، لغزش چرخها و اثر نیروی عمودی وارد بر هر محور
در این ساختار، موقعیت پدال و سرعت خودرو از ورودیهای مهم کنترلکننده انتقال قدرت محسوب میشوند. کنترلکننده با دریافت این اطلاعات، وضعیت حرکتی خودرو را ارزیابی کرده و تصمیم میگیرد که آیا خودرو باید در دنده فعلی باقی بماند یا به دنده بالاتر یا پایینتر منتقل شود.
همچنین، میزان فشردن پدال بهعنوان معیاری برای تعیین تقاضای راننده در نظر گرفته میشود. این اطلاعات به یک گشتاور درخواستی تبدیل شده و برای مدیریت عملکرد موتور مورد استفاده قرار میگیرد. بنابراین، ارتباط میان کنترلکننده جعبهدنده و سیستم مدیریت موتور نقش مهمی در پاسخ دینامیکی خودرو دارد.
زیرسیستم جعبهدنده دوکلاچه (Dual Clutch Transmission Subsystem)
یکی از مهمترین بخشهای این شبیهسازی، زیرسیستم جعبهدنده دوکلاچه است. در این بخش، دو مؤلفه کلاچ اصطکاکی دیسکی (Disk Friction Clutch) از کتابخانه Simscape Driveline بهصورت موازی در ساختار انتقال قدرت قرار گرفتهاند. این دو کلاچ وظیفه کنترل مسیر انتقال گشتاور بین موتور و مجموعه چرخدندهها را بر عهده دارند.
کلاچ اصطکاکی دیسکی از طریق ایجاد نیروی فشاری بین سطوح اصطکاکی، گشتاور را از یک محور به محور دیگر منتقل میکند. هنگامی که کلاچ در حالت آزاد قرار دارد، انتقال گشتاور مکانیکی میان دو سمت آن انجام نمیشود یا مقدار آن بسیار محدود است. با افزایش فشار اعمالشده به کلاچ، نیروی عمودی بین سطوح اصطکاکی افزایش یافته و ظرفیت انتقال گشتاور نیز بیشتر میشود.
در جعبهدنده دوکلاچه، هر دو کلاچ بهطور همزمان در حالت انتقال کامل گشتاور قرار نمیگیرند. در شرایط عادی، یکی از کلاچها وظیفه انتقال قدرت را بر عهده دارد و کلاچ دیگر برای تعویض دنده بعدی آماده نگه داشته میشود. هنگام تغییر دنده، کنترلکننده فشار کلاچ فعال را کاهش داده و فشار کلاچ دوم را افزایش میدهد.
این تغییر فشار بهصورت تدریجی انجام میشود. بهعنوان مثال، اگر خودرو در دنده اول حرکت کند و قرار باشد به دنده دوم منتقل شود، ابتدا مسیر دنده دوم از طریق کلاچ دندانهای مربوط به آن انتخاب میشود. سپس فشار کلاچ مربوط به دنده اول کاهش یافته و فشار کلاچ دوم افزایش پیدا میکند. در نتیجه، گشتاور موتور از مسیر قبلی به مسیر جدید منتقل میشود.
نحوه تغییر فشار دو کلاچ تأثیر مستقیمی بر کیفیت تعویض دنده دارد. اگر فشار کلاچ قبلی خیلی سریع کاهش یابد، ممکن است برای مدت کوتاهی انتقال گشتاور کاهش پیدا کند و شتاب خودرو افت کند. از طرف دیگر، اگر هر دو کلاچ برای مدت طولانی با ظرفیت انتقال گشتاور بالا درگیر باشند، امکان ایجاد تنشهای مکانیکی و اتلاف انرژی در سیستم وجود دارد.
بنابراین، طراحی مناسب الگوریتم کنترل کلاچها اهمیت زیادی دارد. کنترلکننده باید تغییر فشار دو کلاچ را بهگونهای هماهنگ کند که انتقال گشتاور نرم، سریع و با حداقل ضربه انجام شود. این موضوع یکی از مهمترین معیارهای ارزیابی عملکرد جعبهدندههای دوکلاچه در خودروهای واقعی است.
زیرسیستم چرخدندهها (Gears Subsystem)
بخش دیگری از مدل به مجموعه چرخدندهها اختصاص دارد. در این زیرسیستم، پنج مؤلفه کلاچ دندانهای (Dog Clutch) از کتابخانه Simscape Driveline بین محور پیرو هر دنده و محور خروجی جعبهدنده قرار گرفتهاند. هرکدام از این کلاچها وظیفه اتصال مسیر مکانیکی مربوط به یکی از پنج نسبت دنده را بر عهده دارند.
کلاچ دندانهای برخلاف کلاچ اصطکاکی، برای انتقال گشتاور از سطوح اصطکاکی استفاده نمیکند. این قطعه با درگیر کردن دندانههای مکانیکی، دو بخش سیستم را به یکدیگر متصل میکند. هنگامی که دندانهها درگیر میشوند، ارتباط مکانیکی میان دو محور برقرار شده و امکان انتقال گشتاور فراهم میشود.
یکی از ویژگیهای مهم کلاچ دندانهای، قابلیت ایجاد اتصال مکانیکی با لغزش بسیار کم در حالت درگیری است. البته برای درگیری مناسب این نوع کلاچ، شرایط سرعت نسبی و موقعیت دندانهها اهمیت دارد. به همین دلیل، در سیستمهای انتقال قدرت پیشرفته، انتخاب دنده و زمان درگیر کردن کلاچ دندانهای باید با دقت کنترل شود.
در مدل حاضر، کنترلکننده جعبهدنده از قابلیت انتخاب پیشاپیش دنده (Gear Pre-selection) استفاده میکند. این روش به سیستم اجازه میدهد پیش از شروع انتقال گشتاور بین دو کلاچ، دنده بعدی را آماده کند. به این ترتیب، در زمان تعویض دنده نیازی نیست که تمام مراحل انتخاب مکانیکی دنده از ابتدا انجام شوند.
در هر لحظه از عملکرد عادی سیستم، دو کلاچ دندانهای درگیر هستند. یکی از آنها مربوط به دنده فعلی خودرو است و کلاچ دیگر، دندهای را انتخاب میکند که قرار است در مرحله بعد مورد استفاده قرار گیرد. برای مثال، زمانی که خودرو در دنده اول حرکت میکند، کلاچ دندانهای دنده اول درگیر بوده و کلاچ مربوط به دنده دوم نیز میتواند برای تعویض بعدی آماده باشد.
در این وضعیت، کلاچ اصطکاکی مربوط به مسیر فعال، گشتاور موتور را به چرخها منتقل میکند؛ در حالی که مسیر دنده بعدی از نظر مکانیکی انتخاب شده اما کلاچ اصطکاکی مربوط به آن هنوز فعال نشده است. هنگامی که شرایط تعویض دنده فراهم شود، کنترلکننده با تغییر فشار دو کلاچ اصطکاکی، مسیر انتقال قدرت را تغییر میدهد.
این ساختار باعث میشود زمان موردنیاز برای تعویض دنده کاهش یابد و عملکرد جعبهدنده در شرایط شتابگیری بهبود پیدا کند. همچنین، امکان بررسی دقیقتر منطق انتخاب دنده و هماهنگی بین کلاچهای دندانهای و اصطکاکی در محیط شبیهسازی فراهم میشود.
زیرسیستم خودرو (Vehicle Subsystem)
برای بررسی عملکرد واقعی جعبهدنده، لازم است سیستم انتقال قدرت به یک مدل دینامیکی خودرو متصل شود. در این شبیهسازی، زیرسیستم خودرو شامل یک مدل دینامیکی طولی و مجموعهای از مدلهای تایر است که رفتار خودرو را در هنگام حرکت شبیهسازی میکنند.
مدل دینامیکی طولی خودرو وظیفه محاسبه سرعت، شتاب و نیروهای مؤثر بر حرکت خودرو را بر عهده دارد. گشتاور تولیدشده توسط موتور پس از عبور از جعبهدنده و مجموعه انتقال قدرت، به چرخهای محرک منتقل میشود. این گشتاور در نهایت نیروی کششی موردنیاز برای حرکت خودرو را ایجاد میکند.
در مدل ارائهشده، محور انتقال قدرت (Driveshaft) به چرخهای عقب متصل است. بنابراین، خودرو از ساختار انتقال قدرت دیفرانسیل عقب پیروی میکند. گشتاور خروجی جعبهدنده از طریق محور انتقال قدرت به چرخهای عقب منتقل شده و باعث چرخش آنها میشود.
یکی از ویژگیهای مهم این زیرسیستم، استفاده از مدلهای تایر مبتنی بر فرمول جادویی (Magic Formula) است. این فرمول که در مدلسازی رفتار تایرها کاربرد گستردهای دارد، رابطه غیرخطی میان لغزش تایر و نیروی تولیدشده در سطح تماس تایر با جاده را توصیف میکند.
در شرایط واقعی، نیروی کششی تولیدشده توسط تایر تنها به گشتاور اعمالی از طرف سیستم انتقال قدرت وابسته نیست، بلکه عواملی مانند ضریب اصطکاک سطح جاده، نیروی عمودی وارد بر چرخ، میزان لغزش و مشخصات ساختاری تایر نیز بر آن تأثیر میگذارند.
به همین دلیل، استفاده از مدل تایر مبتنی بر Magic Formula نسبت به مدلهای ساده خطی، امکان بررسی واقعبینانهتری از رفتار چرخها فراهم میکند. این موضوع بهویژه هنگام شتابگیری خودرو اهمیت دارد؛ زیرا افزایش گشتاور اعمالشده به چرخها میتواند باعث افزایش لغزش طولی تایر شود.
در این مدل، نیروی عمودی وارد بر هر محور نیز در محاسبه لغزش چرخها مورد استفاده قرار میگیرد. نیروی عمودی یا Normal Force یکی از پارامترهای مهم در تعیین ظرفیت انتقال نیروی تایر است. هنگامی که بار عمودی وارد بر چرخ تغییر میکند، ظرفیت تولید نیروی طولی آن نیز تحت تأثیر قرار میگیرد.
برای مثال، هنگام شتابگیری یک خودروی دیفرانسیل عقب، بخشی از بار عمودی از محور جلو به محور عقب منتقل میشود. این پدیده که با عنوان انتقال بار طولی شناخته میشود، میتواند نیروی عمودی وارد بر چرخهای محرک عقب را افزایش دهد و بر قابلیت انتقال گشتاور آنها تأثیر بگذارد.
بنابراین، در نظر گرفتن مدل دینامیکی خودرو و تایرها باعث میشود نتایج شبیهسازی به رفتار واقعی خودرو نزدیکتر باشند و بتوان اثر تعویض دنده را نهتنها بر سرعت موتور، بلکه بر سرعت حرکت خودرو و شرایط کاری چرخها نیز بررسی کرد.
عملکرد کنترلکننده جعبهدنده
کنترلکننده جعبهدنده یکی از مهمترین اجزای سیستم است که وظیفه مدیریت گشتاور درخواستی و تعیین زمان تعویض دنده را بر عهده دارد. این کنترلکننده اطلاعات مربوط به میزان فشردن پدال و سرعت خودرو را دریافت کرده و بر اساس آنها تصمیم میگیرد که چه زمانی باید دنده تغییر کند.
موقعیت پدال بیانگر میزان تقاضای راننده برای افزایش یا کاهش توان حرکتی خودرو است. هرچه پدال بیشتر فشرده شود، معمولاً گشتاور درخواستی افزایش مییابد. کنترلکننده این مقدار را به یک فرمان گشتاور تبدیل کرده و آن را به سیستم مدیریت موتور ارسال میکند.
سیستم مدیریت موتور نیز بر اساس گشتاور درخواستی، شرایط کاری موتور را تنظیم میکند. در این فرایند، کنترلکننده انتقال قدرت و سیستم مدیریت موتور باید با یکدیگر هماهنگ باشند؛ زیرا تغییرات گشتاور موتور در زمان تعویض دنده میتواند بر کیفیت انتقال قدرت تأثیر بگذارد.
علاوه بر موقعیت پدال، سرعت خودرو نیز یکی از متغیرهای اصلی تصمیمگیری برای تعویض دنده است. کنترلکننده با بررسی سرعت خودرو و شرایط تقاضای گشتاور، زمان مناسب برای انتخاب دنده بالاتر را تعیین میکند. در شرایطی که راننده به شتاب بیشتری نیاز داشته باشد، منطق کنترلی میتواند تعویض دنده را به تأخیر بیندازد یا در شرایط مناسب، دنده پایینتری را انتخاب کند.
پس از تعیین دنده بعدی، ابتدا کلاچ دندانهای مربوط به آن درگیر میشود تا مسیر مکانیکی انتقال قدرت آماده باشد. سپس فرایند انتقال گشتاور بین دو کلاچ اصطکاکی آغاز میشود. در این مرحله، فشار کلاچ فعال کاهش یافته و فشار کلاچ جدید افزایش پیدا میکند.
این فرایند باید بهصورت هماهنگ انجام شود تا از ایجاد تغییرات ناگهانی در گشتاور خروجی جلوگیری شود. در نتیجه، عملکرد مناسب کنترلکننده نقش مستقیمی در کاهش ضربه تعویض دنده، بهبود شتاب خودرو و افزایش کیفیت رانندگی دارد.
نتایج شبیهسازی و تحلیل نمودارهای Simscape Logging
برای ارزیابی عملکرد مدل، از قابلیت Simscape Logging استفاده شده است. این ابزار امکان ثبت و بررسی متغیرهای داخلی سیستمهای مدلسازیشده در Simscape را فراهم میکند. با استفاده از اطلاعات ثبتشده میتوان رفتار اجزای مختلف جعبهدنده و خودرو را در طول زمان تحلیل کرد.
در نتایج ارائهشده، نمودارهای سرعت موتور و سرعت خودرو هنگام شتابگیری در سه دنده اول جعبهدنده دوکلاچه نمایش داده شدهاند. بررسی این نمودارها امکان تحلیل ارتباط میان سرعت موتور، سرعت خودرو و زمان تعویض دنده را فراهم میکند.
در ابتدای شبیهسازی، خودرو در دنده اول قرار دارد. با افزایش گشتاور منتقلشده به چرخهای عقب، نیروی کششی افزایش یافته و خودرو شروع به شتابگیری میکند. در این مرحله، سرعت موتور و سرعت خودرو متناسب با نسبت انتقال دنده و شرایط دینامیکی سیستم تغییر میکنند.
با افزایش سرعت خودرو و رسیدن شرایط کاری به محدوده مناسب تعویض دنده، کنترلکننده دستور انتقال به دنده دوم را صادر میکند. در این لحظه، ابتدا دنده دوم از طریق کلاچ دندانهای مربوط به آن انتخاب شده و سپس انتقال گشتاور بین دو کلاچ اصطکاکی انجام میشود.
در زمان تعویض دنده، تغییر وضعیت کلاچها باعث تغییر نسبت انتقال میان موتور و چرخها میشود. به همین دلیل، سرعت موتور ممکن است نسبت به روند قبلی خود تغییر محسوسی داشته باشد. این تغییر لزوماً به معنای کاهش سرعت خودرو نیست؛ زیرا سرعت خودرو تابع نیروی کششی، جرم، مقاومتهای حرکتی و شرایط دینامیکی سیستم است.
پس از تکمیل تعویض دنده دوم، خودرو با نسبت انتقال جدید به شتابگیری ادامه میدهد. با افزایش مجدد سرعت و رسیدن به شرایط مناسب، فرایند مشابهی برای انتقال از دنده دوم به دنده سوم انجام میشود.
یکی از نکات قابلتوجه در نمودارهای شبیهسازی، نمایش وضعیت نیمدنده (Half-Gear States) است. این وضعیتها نشاندهنده انجام فرایند تعویض دنده از طریق درگیر و آزاد کردن تدریجی دو کلاچ هستند. در واقع، وضعیت نیمدنده بیانگر مرحله انتقال میان دو نسبت دنده است و نشان میدهد که سیستم در حال تغییر مسیر انتقال گشتاور از کلاچ قبلی به کلاچ جدید است.
با بررسی این وضعیتها میتوان زمان وقوع تعویض دنده را تشخیص داد و آن را با تغییرات سرعت موتور و خودرو مقایسه کرد. این موضوع برای ارزیابی عملکرد کنترلکننده و بررسی کیفیت تعویض دنده اهمیت زیادی دارد.
برای تحلیل دقیقتر نتایج، میتوان علاوه بر سرعت موتور و خودرو، متغیرهایی مانند فشار اعمالی به هر کلاچ، گشتاور منتقلشده از کلاچها، وضعیت کلاچهای دندانهای و سرعت محورهای ورودی و خروجی جعبهدنده را نیز ثبت کرد. بررسی همزمان این متغیرها دید جامعتری از عملکرد سیستم ارائه میدهد.
قابلیت اجرای شبیهسازی با گام زمانی ثابت و کاربرد در آزمایش HIL
یکی از قابلیتهای مهم مدل خودرو مجهز به جعبهدنده دوکلاچه، امکان تنظیم آن برای اجرای شبیهسازی با گام زمانی ثابت (Fixed-Step Simulation) است. در روش شبیهسازی با گام زمانی ثابت، حلگر در فواصل زمانی مشخص و یکسان، معادلات دینامیکی سیستم را حل میکند.
این ویژگی در بسیاری از کاربردهای صنعتی اهمیت دارد؛ زیرا در سیستمهای کنترل واقعی، محاسبات باید در بازههای زمانی مشخص انجام شوند. برای مثال، یک واحد کنترل الکترونیکی خودرو ممکن است لازم باشد اطلاعات حسگرها را هر چند میلیثانیه دریافت کرده و فرمانهای کنترلی جدیدی تولید کند.
در شبیهسازی با گام زمانی متغیر (Variable-Step Simulation)، حلگر میتواند بر اساس پیچیدگی رفتار سیستم، اندازه گام زمانی را تغییر دهد. این روش برای تحلیلهای عددی و بررسی دقیق رفتار دینامیکی بسیار مفید است؛ اما در کاربردهایی که نیازمند زمانبندی قطعی هستند، استفاده از گام زمانی ثابت اهمیت بیشتری پیدا میکند.
یکی از مهمترین کاربردهای شبیهسازی با گام زمانی ثابت، آزمایش سختافزار در حلقه یا HIL است. در این روش، کنترلکننده واقعی خودرو به یک محیط شبیهسازیشده متصل میشود. مدل خودرو و سیستم انتقال قدرت بهصورت بلادرنگ اجرا شده و اطلاعات موردنیاز کنترلکننده را تولید میکند.
برای مثال، میتوان یک واحد کنترل الکترونیکی واقعی مربوط به جعبهدنده دوکلاچه را به مدل متصل کرد. مدل شبیهسازیشده، اطلاعاتی مانند سرعت خودرو، سرعت موتور و شرایط کاری سیستم را در اختیار کنترلکننده قرار میدهد. سپس کنترلکننده فرمانهایی مانند انتخاب دنده و تغییر فشار کلاچها را صادر میکند.
این فرمانها به مدل شبیهسازی بازگردانده شده و اثر آنها بر رفتار خودرو محاسبه میشود. در نتیجه، عملکرد الگوریتم کنترل در شرایط مختلف قابل بررسی خواهد بود، بدون آنکه برای هر آزمایش به یک خودروی واقعی نیاز باشد.
از جمله کاربردهای مهم این روش میتوان به ارزیابی الگوریتمهای تعویض دنده، بررسی پاسخ کنترلکننده در شرایط شتابگیری شدید، آزمایش عملکرد سیستم در سرعتهای مختلف و شناسایی خطاهای احتمالی نرمافزار کنترل اشاره کرد.
البته برای اجرای موفق آزمایش HIL، صرفاً انتخاب حلگر با گام زمانی ثابت کافی نیست. مدل باید از نظر پیچیدگی محاسباتی، زمان اجرای هر گام، سازگاری با سختافزار هدف و پایداری عددی نیز بررسی شود. در واقع، زمان محاسبه هر گام باید بهاندازهای باشد که اجرای مدل از زمان واقعی عقب نماند.
اهمیت مدلسازی جعبهدنده دوکلاچه در Matlab و Simscape Driveline
استفاده از Matlab و کتابخانه Simscape Driveline برای مدلسازی جعبهدنده دوکلاچه، امکان بررسی همزمان جنبههای مکانیکی و کنترلی سیستم را فراهم میکند. در روشهای تحلیلی ساده، معمولاً سیستم انتقال قدرت با استفاده از روابط ریاضی و نسبتهای ثابت دنده مدلسازی میشود. چنین مدلهایی برای محاسبات اولیه مناسب هستند، اما ممکن است جزئیاتی مانند رفتار اصطکاکی کلاچ، انتقال تدریجی گشتاور و عملکرد کلاچهای دندانهای را بهطور کامل نمایش ندهند.
در مقابل، Simscape Driveline امکان استفاده از اجزای مکانیکی آماده را فراهم میکند. به کمک این اجزا میتوان سیستم انتقال قدرت را با در نظر گرفتن ویژگیهای فیزیکی قطعات مختلف مدلسازی کرد. برای مثال، کلاچهای اصطکاکی، کلاچهای دندانهای، محورهای انتقال قدرت و چرخدندهها را میتوان در قالب یک ساختار یکپارچه به یکدیگر متصل کرد.
از سوی دیگر، ارتباط Simscape Driveline با Simulink باعث میشود بتوان الگوریتمهای کنترلی را نیز در کنار مدل مکانیکی پیادهسازی کرد. این قابلیت برای توسعه سیستمهای انتقال قدرت خودکار بسیار مهم است؛ زیرا عملکرد نهایی جعبهدنده به تعامل میان اجزای مکانیکی و واحد کنترل الکترونیکی وابسته است.
در این شبیهسازی، امکان بررسی تأثیر موقعیت پدال بر گشتاور درخواستی، تحلیل منطق تعویض دنده، ارزیابی هماهنگی کلاچها و مطالعه رفتار دینامیکی خودرو فراهم شده است. همچنین میتوان با تغییر پارامترهای مدل، عملکرد سیستم را در شرایط مختلف بررسی کرد.
جمعبندی
در این شبیهسازی، یک خودروی مجهز به جعبهدنده خودکار دوکلاچه پنجسرعته در محیط Matlab و با استفاده از کتابخانه Simscape Driveline مدلسازی شده است. ساختار سیستم شامل دو کلاچ اصطکاکی دیسکی، پنج کلاچ دندانهای برای انتخاب دندهها، کنترلکننده انتقال قدرت، مدل موتور و زیرسیستم دینامیکی خودرو است.
در بخش جعبهدنده، دو کلاچ اصطکاکی بهصورت موازی قرار گرفتهاند و وظیفه انتقال گشتاور را بر عهده دارند. تعویض دنده از طریق کاهش تدریجی فشار کلاچ فعال و افزایش فشار کلاچ دیگر انجام میشود. همچنین، پنج کلاچ دندانهای امکان انتخاب نسبت انتقال موردنظر را فراهم میکنند. در این ساختار، دنده بعدی پیش از شروع فرایند تعویض آماده میشود تا زمان موردنیاز برای تغییر نسبت دنده کاهش یابد.
در زیرسیستم خودرو نیز از مدل دینامیکی طولی و تایرهای مبتنی بر فرمول Magic Formula استفاده شده است. نیروی عمودی وارد بر هر محور در محاسبه لغزش چرخها در نظر گرفته میشود و محور انتقال قدرت، گشتاور را به چرخهای عقب منتقل میکند.
نتایج حاصل از Simscape Logging نشان میدهند که خودرو هنگام شتابگیری از دنده اول به دنده دوم و سپس دنده سوم منتقل میشود. نمودارهای سرعت موتور و خودرو، همراه با وضعیتهای نیمدنده، امکان مشاهده و تحلیل فرایند تعویض دنده را فراهم میکنند.
از دیگر ویژگیهای مهم این مدل، قابلیت اجرای شبیهسازی با گام زمانی ثابت است که آن را برای کاربردهای آزمایش سختافزار در حلقه مناسب میسازد. در نتیجه، این مدل میتواند بهعنوان بستری برای مطالعه عملکرد جعبهدندههای دوکلاچه، توسعه الگوریتمهای کنترل تعویض دنده، بررسی رفتار کلاچها و ارزیابی سیستمهای انتقال قدرت خودروهای مدرن مورد استفاده قرار گیرد.
دسترسی به دانلود ویژه اعضاء سایت
دانلود رایگان این شبیه سازی در نرم افزار Matlab
همه چیز شامل گزارش ها، فایل شبیه سازی، یکجا، آماده دانلود!
عضویت در سایتلینک دانلود ویژه اعضا سایت


چرا در مدل تایر از فرمول Magic Formula استفاده شده و نقش نیروی عمودی چیست؟
Magic Formula رابطه غیرخطی بین لغزش تایر و نیروی طولی را واقعبینانهتر از مدلهای خطی توصیف میکند، بهویژه هنگام شتابگیری که لغزش افزایش مییابد. نیروی عمودی نیز ظرفیت تولید نیروی تایر را تعیین میکند و با انتقال بار طولی (مثلاً به محور عقب در خودروی دیفرانسیل عقب) تغییر میکند.
چرا برای کاربرد HIL باید از شبیهسازی با گام زمانی ثابت (Fixed-Step) استفاده کرد؟
چون در HIL مدل باید بهصورت بلادرنگ و با زمانبندی قطعی اجرا شود تا با واحد کنترل الکترونیکی واقعی همگام بماند. حلگر گام ثابت در فواصل زمانی یکسان محاسبات را انجام میدهد، در حالی که گام متغیر برای تحلیل عددی مناسب است اما زمانبندی قطعی ندارد.
«انتخاب پیشاپیش دنده» (Gear Pre-selection) در این مدل چه فایدهای دارد؟
باعث میشود دنده بعدی از طریق کلاچ دندانهای مربوطه پیش از شروع انتقال گشتاور آماده شود. در نتیجه هنگام تعویض، نیازی به انجام کامل مراحل انتخاب مکانیکی نیست، زمان تعویض دنده کاهش مییابد و شتابگیری بهبود پیدا میکند.
چرا از دو کلاچ اصطکاکی موازی استفاده شده و نقش کلاچهای دندانهای چیست؟
دو کلاچ اصطکاکی موازی امکان انتقال تدریجی گشتاور بین دو مسیر (مثلاً دنده فرد و زوج) را بدون قطع کامل قدرت فراهم میکنند و وقفه تعویض دنده را کم میکنند. کلاچهای دندانهای (پنج عدد) وظیفه انتخاب مکانیکی نسبت دنده را بر عهده دارند و اتصال با لغزش کم ایجاد میکنند.
چرا در این شبیهسازی از Simscape Driveline استفاده شده و مزیت آن نسبت به مدلسازی صرفاً ریاضی چیست؟
چون Simscape Driveline اجزای مکانیکی آماده مثل کلاچ اصطکاکی و دندانهای را دارد و رفتار فیزیکی واقعی قطعات (اصطکاک، انتقال تدریجی گشتاور) را مدل میکند؛ در حالی که مدل ریاضی ساده جزئیات کلاچ و دینامیک واقعی را نشان نمیدهد. همچنین ارتباطش با Simulink امکان پیادهسازی همزمان الگوریتم کنترلی را فراهم میکند.