
مقدمه
سیستمهای هیدرولیکی یکی از مهمترین فناوریهای مورد استفاده در ماشینآلات صنعتی، تجهیزات سنگین، سامانههای جابهجایی بار و دستگاههای اتوماسیون هستند. این سیستمها با استفاده از فشار سیال هیدرولیک، انرژی مکانیکی مورد نیاز برای حرکت دادن بارها و انجام عملیات مختلف را تأمین میکنند. یکی از اجزای اصلی چنین سیستمهایی، سیلندر هیدرولیکی است که انرژی هیدرولیکی را به حرکت خطی تبدیل میکند.
سیلندرهای هیدرولیکی از نظر نحوه عملکرد به دو گروه اصلی سیلندرهای یکطرفه (Single-Acting Cylinder) و سیلندرهای دوطرفه (Double-Acting Cylinder) تقسیم میشوند. در سیلندرهای یکطرفه، نیروی هیدرولیکی تنها برای حرکت پیستون در یک جهت استفاده میشود و بازگشت پیستون معمولاً به کمک نیروی خارجی، وزن بار، نیروی فنر یا ترکیبی از این عوامل انجام میگیرد. این نوع سیلندرها به دلیل ساختار نسبتاً ساده، هزینه کمتر و نیاز به اتصالات هیدرولیکی محدودتر، در کاربردهای متعددی مورد استفاده قرار میگیرند.
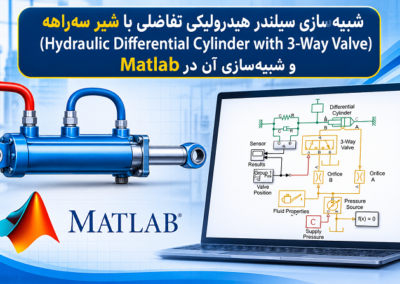
در این شبیهسازی، عملکرد یک سیلندر هیدرولیکی یکطرفه بررسی میشود که توسط یک شیر کنترل جهت سهراهه (3-Way Directional Valve) کنترل میشود. سیلندر وظیفه حرکت دادن باری را بر عهده دارد که از یک جرم، اصطکاک لزج و فنر دارای پیشبار تشکیل شده است. با تغییر وضعیت شیر، مسیر جریان سیال تغییر میکند 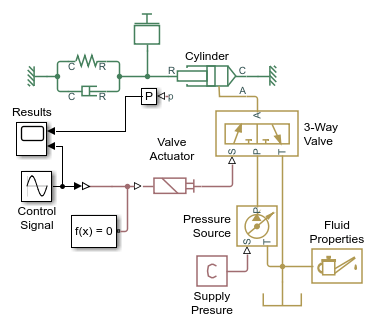 و محفظه سیلندر میتواند به مخزن یا منبع فشار متصل شود.
هدف اصلی این مدل، بررسی ارتباط میان فرمان کنترلی شیر، وضعیت مسیرهای جریان، فشار هیدرولیکی داخل سیلندر و حرکت مکانیکی بار است. برای این منظور از محیط Simscape در نرمافزار Matlab استفاده میشود تا رفتار همزمان بخش هیدرولیکی و مکانیکی سیستم با جزئیات مناسب تحلیل شود.
معرفی ساختار سیستم هیدرولیکی
سیستم مورد بررسی از چند بخش اصلی تشکیل شده است که هرکدام وظیفه مشخصی در فرآیند تبدیل انرژی و کنترل حرکت دارند. مهمترین اجزای مدل عبارتاند از:
- واحد تأمین فشار هیدرولیکی: وظیفه فراهم کردن فشار مورد نیاز برای عملکرد سیلندر را بر عهده دارد.
- شیر کنترل جهت سهراهه: مسیر عبور سیال را میان منبع فشار، سیلندر و مخزن تغییر میدهد.
- عملگر دوحالته شیر: وضعیت مکانیکی قرقره شیر را بر اساس سیگنال کنترلی تغییر میدهد.
- سیلندر هیدرولیکی یکطرفه: فشار سیال را به نیروی خطی تبدیل میکند.
- جرم مکانیکی: نشاندهنده بار خارجی متصل به پیستون سیلندر است.
- اصطکاک لزج: مقاومت مکانیکی ناشی از حرکت بار را مدلسازی میکند.
- فنر دارای پیشبار: نیروی مقاوم متناسب با جابهجایی ایجاد میکند و در حالت اولیه نیز دارای نیروی اولیه است.
در این مدل، واحد پمپ بهاندازه کافی قدرتمند فرض شده است تا فشار ورودی شیر را در مقدار ثابتی حفظ کند. بنابراین، تغییرات فشار در سمت ورودی شیر ناشی از محدودیت توان پمپ نخواهد بود و تمرکز اصلی بر رفتار شیر، سیلندر و بار مکانیکی قرار میگیرد.
این فرض باعث سادهتر شدن تحلیل سیستم میشود؛ زیرا میتوان اثر تغییر وضعیت شیر را بدون درگیر شدن با دینامیک پیچیده پمپ و تغییرات فشار خروجی آن بررسی کرد.
سیلندر هیدرولیکی یکطرفه و نحوه عملکرد آن
سیلندر یکطرفه از یک محفظه، پیستون و میله پیستون تشکیل شده است. در این نوع سیلندر، سیال تحت فشار تنها به یک سمت پیستون وارد میشود و نیروی هیدرولیکی ایجادشده، پیستون را در جهت مشخصی حرکت میدهد.
با ورود روغن تحت فشار به محفظه سیلندر، فشار بر سطح مؤثر پیستون وارد میشود. در نتیجه، نیرویی در راستای محور سیلندر ایجاد شده و در صورت بیشتر بودن این نیرو از مجموع نیروهای مقاوم، پیستون شروع به حرکت میکند.
رابطه اصلی محاسبه نیروی هیدرولیکی سیلندر به شکل زیر است: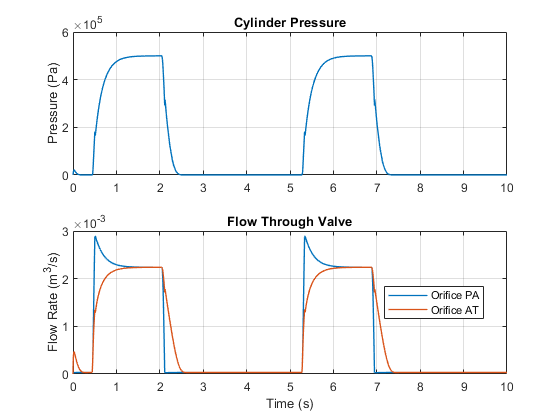
Fhyd = P × A
در این رابطه:
- Fhyd: نیروی تولیدشده توسط سیلندر بر حسب نیوتن.
- P: فشار سیال داخل محفظه سیلندر بر حسب پاسکال.
- A: سطح مؤثر پیستون بر حسب مترمربع.
بنابراین، نیروی تولیدشده توسط سیلندر به دو پارامتر اصلی یعنی فشار سیال و سطح مؤثر پیستون وابسته است. با ثابت بودن سطح پیستون، افزایش فشار هیدرولیکی موجب افزایش نیروی تولیدی خواهد شد.
البته نیروی واقعی قابل استفاده برای حرکت بار، پس از در نظر گرفتن نیروهای مقاوم مکانیکی مشخص میشود. این نیروها شامل نیروی فنر، اصطکاک و سایر بارهای خارجی هستند.
در سیلندر یکطرفه، هنگام قطع فشار هیدرولیکی، نیروی تولیدشده توسط سیال کاهش مییابد. در این شرایط، بازگشت پیستون میتواند تحت تأثیر نیروی فنر یا وزن بار اتفاق بیفتد. در مدل حاضر، وجود فنر دارای پیشبار و بار مکانیکی متصل به سیلندر در تعیین رفتار حرکت اهمیت دارد.
شیر کنترل جهت سهراهه (3-Way Directional Valve)
شیر کنترل جهت یکی از مهمترین اجزای سیستمهای هیدرولیکی است. وظیفه این قطعه، کنترل مسیر عبور سیال و تعیین ارتباط میان خطوط فشار، مصرفکننده و مخزن است.
در این شبیهسازی از یک شیر کنترل جهت سهراهه استفاده شده است. این شیر دارای سه پورت اصلی است:
- پورت P (Pressure): محل ورود روغن تحت فشار از واحد تأمین فشار.
- پورت A (Actuator): محل اتصال شیر به محفظه سیلندر هیدرولیکی.
- پورت T (Tank): مسیر برگشت روغن به مخزن.
این شیر دارای دو وضعیت عملکردی است که با جابهجایی قرقره داخلی (Spool) تغییر میکنند. در هر وضعیت، ارتباط میان پورتهای مختلف متفاوت خواهد بود.
وضعیت اول: اتصال پورت A به T
در ابتدای شبیهسازی، شیر در وضعیت اولیه خود قرار دارد. در این حالت، پورتهای A و T به یکدیگر متصل هستند و مسیر ارتباطی میان پورتهای P و A برقرار نیست.
در نتیجه، محفظه سیلندر به مخزن هیدرولیک متصل میشود. این وضعیت موجب میشود که فشار سیال در محفظه سیلندر به فشار مخزن نزدیک شود و نیروی هیدرولیکی قابل توجهی برای حرکت پیستون ایجاد نشود.
در چنین شرایطی، بار مکانیکی میتواند تحت تأثیر نیروی فنر دارای پیشبار و سایر نیروهای خارجی در موقعیت اولیه خود باقی بماند یا به سمت موقعیت تعادلی حرکت کند.
اتصال محفظه سیلندر به مخزن اهمیت زیادی دارد؛ زیرا امکان تخلیه سیال را فراهم میکند و مانع از محبوس شدن روغن در محفظه میشود. در نتیجه، سیلندر میتواند تحت تأثیر نیروهای مکانیکی خارجی حرکت کند.
وضعیت دوم: اتصال پورت P به A
هنگامی که سیگنال کنترلی شیر از مقدار 12 بیشتر میشود، عملگر شیر فعال شده و قرقره داخلی جابهجا میشود.
با تغییر موقعیت قرقره، ارتباط میان پورتهای P و A برقرار شده و مسیر ارتباطی A و T بسته میشود.
در این شرایط، روغن تحت فشار از واحد تأمین فشار وارد محفظه سیلندر میشود. افزایش فشار داخل محفظه موجب ایجاد نیروی هیدرولیکی بر سطح پیستون خواهد شد.
اگر نیروی هیدرولیکی از مجموع نیروهای مقاوم مکانیکی بیشتر باشد، پیستون شروع به حرکت میکند و بار متصل به آن جابهجا میشود.
در این وضعیت، سیلندر انرژی هیدرولیکی دریافتی را به انرژی مکانیکی تبدیل میکند و حرکت خطی مورد نیاز برای جابهجایی بار ایجاد میشود.
عملگر دوحالته شیر (2-Position Valve Actuator)
برای کنترل وضعیت شیر سهراهه، در این مدل از بلوک 2-Position Valve Actuator استفاده شده است. این بلوک وظیفه دارد سیگنال کنترلی ورودی را دریافت کرده و بر اساس مقدار آن، موقعیت قرقره شیر را تعیین کند.
شیر مورد استفاده دارای دو موقعیت اصلی است؛ بنابراین عملگر نیز میتواند دو وضعیت عملکردی متفاوت ایجاد کند.
منطق عملکرد عملگر در این شبیهسازی بر اساس آستانه کنترلی 12 تعریف شده است:
- اگر سیگنال کنترلی کمتر از آستانه 12 باشد، شیر در وضعیت اولیه قرار دارد.
- اگر سیگنال کنترلی از مقدار 12 بیشتر شود، عملگر فعال شده و قرقره شیر جابهجا میشود.
در نتیجه، سیگنال کنترلی نقش تعیینکنندهای در تغییر مسیر جریان سیال دارد.
باید توجه داشت که مقدار 12 در این مثال یک آستانه کنترلی برای عملکرد عملگر است و نباید آن را با فشار هیدرولیکی سیستم اشتباه گرفت. این مقدار به منطق فرماندهی شیر مربوط میشود.
استفاده از عملگر دوحالته، امکان بررسی عملکرد سیستم در شرایط مختلف فرماندهی را فراهم میکند. برای مثال، میتوان سیگنال کنترلی را در زمان مشخصی از مقدار کمتر از 12 به مقدار بیشتر از 12 تغییر داد و پاسخ سیستم را بررسی کرد.
مدلسازی بار مکانیکی متصل به سیلندر
یکی از ویژگیهای مهم این شبیهسازی، در نظر گرفتن یک بار مکانیکی واقعیتر بهجای یک جرم ساده است. بار متصل به سیلندر از سه بخش اصلی تشکیل شده است: جرم، اصطکاک لزج و فنر دارای پیشبار.
ترکیب این سه عنصر باعث میشود رفتار مکانیکی سیستم به شرایط واقعیتری نزدیک شود و بتوان اثر عوامل مختلف را بر حرکت سیلندر بررسی کرد.
جرم مکانیکی (Mass)
جرم متصل به میله پیستون، نشاندهنده باری است که باید توسط سیلندر جابهجا شود. وجود جرم باعث ایجاد اینرسی در سیستم میشود؛ به این معنا که سیلندر برای شروع حرکت، افزایش سرعت یا کاهش سرعت باید نیروی مشخصی تولید کند.
بر اساس قانون دوم نیوتن، نیروی خالص واردشده به جرم با حاصلضرب جرم در شتاب آن برابر است:
F = m × a
در این رابطه، m جرم بار بر حسب کیلوگرم و a شتاب خطی آن بر حسب متر بر مجذور ثانیه است.
هرچه جرم متصل به سیلندر بیشتر باشد، برای ایجاد شتاب یکسان به نیروی بیشتری نیاز خواهد بود. بنابراین، افزایش جرم میتواند موجب کاهش شتاب اولیه سیلندر و افزایش زمان رسیدن به سرعت مشخص شود.
اصطکاک لزج (Viscous Friction)
در سیستمهای مکانیکی، حرکت اجسام همواره با مقداری مقاومت همراه است. یکی از روشهای ساده برای مدلسازی این مقاومت، استفاده از اصطکاک لزج است.
در مدل اصطکاک لزج، نیروی مقاوم متناسب با سرعت حرکت جسم در نظر گرفته میشود:
Ffriction = -b × v
در این رابطه:
- b: ضریب اصطکاک لزج بر حسب نیوتنثانیه بر متر.
- v: سرعت حرکت بار بر حسب متر بر ثانیه.
علامت منفی نشان میدهد که نیروی اصطکاک در خلاف جهت حرکت اعمال میشود.
با افزایش سرعت حرکت سیلندر، مقدار نیروی مقاوم ناشی از اصطکاک لزج نیز افزایش مییابد. این موضوع موجب محدود شدن سرعت حرکت بار و تأثیرگذاری بر پاسخ دینامیکی سیستم میشود.
فنر دارای پیشبار (Preloaded Spring)
در مدل حاضر، بار مکانیکی علاوه بر جرم و اصطکاک لزج، به یک فنر دارای پیشبار نیز متصل است.
فنر نیرویی ایجاد میکند که به میزان تغییر طول آن وابسته است. در مدل خطی، نیروی فنر با رابطه زیر محاسبه میشود:
Fspring = -k × x
در این رابطه، k ضریب سختی فنر بر حسب نیوتن بر متر و x میزان تغییر طول فنر نسبت به طول مرجع آن است.
اما در فنر دارای پیشبار، نیروی فنر در وضعیت اولیه نیز صفر نیست. به عبارت دیگر، فنر پیش از شروع حرکت سیلندر تحت تأثیر یک تغییر طول اولیه قرار دارد و نیروی اولیهای به سیستم وارد میکند.
بنابراین، نیروی فنر را میتوان بهصورت مفهومی با در نظر گرفتن تغییر طول اولیه و جابهجایی جدید بیان کرد:
Fspring = -k × (x0 + x)
در این رابطه، x0 نشاندهنده تغییر طول اولیه فنر ناشی از پیشبار است.
وجود پیشبار باعث میشود که سیلندر برای حرکت دادن بار، علاوه بر غلبه بر اینرسی و اصطکاک، بر نیروی اولیه فنر نیز غلبه کند.
به همین دلیل، مقدار پیشبار میتواند بر نیروی لازم برای شروع حرکت، موقعیت تعادلی و پاسخ گذرای سیستم تأثیر قابل توجهی داشته باشد.
معادلات حاکم بر رفتار دینامیکی سیستم
برای تحلیل کامل عملکرد سیلندر، لازم است ارتباط میان نیروهای هیدرولیکی و نیروهای مکانیکی در قالب معادلات دینامیکی بررسی شود.
نیروی هیدرولیکی ایجادشده توسط فشار سیال به پیستون وارد میشود. این نیرو باید با نیروهای مقاوم ناشی از فنر، اصطکاک و سایر بارهای خارجی مقابله کند.
با فرض انتخاب جهت مثبت در راستای حرکت خروجی پیستون، معادله حرکت بار را میتوان به شکل زیر نوشت:
m × d²x/dt² = Pc × A – b × dx/dt – k × (x0 + x) – Fload
در این معادله:
- m جرم متحرک سیستم است.
- Pc فشار داخل محفظه سیلندر است.
- A سطح مؤثر پیستون است.
- b ضریب اصطکاک لزج است.
- k سختی فنر است.
- x جابهجایی پیستون است.
- x0 تغییر طول اولیه فنر ناشی از پیشبار است.
- Fload سایر نیروهای خارجی مقاوم را نشان میدهد.
این رابطه نشان میدهد که شتاب پیستون به اختلاف میان نیروی هیدرولیکی و مجموع نیروهای مقاوم بستگی دارد.
در صورتی که نیروی هیدرولیکی از مجموع نیروهای مقاوم بیشتر باشد، شتاب در جهت مثبت ایجاد میشود. اگر نیروها به تعادل برسند، شتاب به صفر نزدیک خواهد شد و سیستم میتواند به یک وضعیت تعادلی برسد.
البته معادله فوق یک نمایش سادهشده از دینامیک مکانیکی سیستم است. در مدل دقیق Simscape، اثر تراکمپذیری سیال، تغییرات فشار، مشخصات جریان شیر، نشتی احتمالی و سایر ویژگیهای اجزای هیدرولیکی نیز میتوانند در محاسبات لحاظ شوند.
رفتار جریان سیال در شیر کنترل جهت
یکی از عوامل مهم در پاسخ سیستم هیدرولیکی، نحوه عبور سیال از مجاری داخلی شیر است. شیرهای کنترل جهت معمولاً با استفاده از مجاری محدودکننده یا اوریفیسها (Orifices) جریان سیال را کنترل میکنند.
با جابهجایی قرقره شیر، سطح بازشدگی مسیرهای جریان تغییر میکند. این تغییر سطح بازشدگی بر مقدار جریان عبوری و در نتیجه سرعت حرکت سیلندر تأثیر میگذارد.
برای یک اوریفیس ساده، رابطه تقریبی دبی حجمی به شکل زیر بیان میشود:
Q = Cd × Ao × √(2 × ΔP / ρ)
در این رابطه:
- Q: دبی حجمی سیال.
- Cd: ضریب تخلیه اوریفیس.
- Ao: سطح مقطع بازشدگی اوریفیس.
- ΔP: اختلاف فشار دو طرف اوریفیس.
- ρ: چگالی سیال هیدرولیک.
این رابطه نشان میدهد که دبی عبوری از شیر به سطح بازشدگی و اختلاف فشار وابسته است.
در وضعیت اولیه، مسیر A به T باز است و محفظه سیلندر به مخزن ارتباط دارد. با فعال شدن شیر، مسیر P به A باز میشود و روغن تحت فشار وارد سیلندر خواهد شد.
در نتیجه، علاوه بر تغییر فشار داخل محفظه، مقدار دبی ورودی نیز تعیینکننده سرعت حرکت پیستون است.
در یک سیلندر با سطح مؤثر ثابت و با صرفنظر از نشتی، رابطه میان دبی و سرعت پیستون بهصورت زیر قابل بیان است:
v = Q / A
بنابراین، افزایش دبی ورودی به سیلندر موجب افزایش سرعت حرکت پیستون خواهد شد؛ البته این موضوع در شرایطی برقرار است که سایر عوامل مؤثر بر حرکت، از جمله فشار مورد نیاز برای غلبه بر بار، اجازه افزایش دبی را بدهند.
مراحل عملکرد سیستم در طول شبیهسازی
عملکرد سیستم در این مدل را میتوان به چند مرحله اصلی تقسیم کرد.
مرحله اول: شروع شبیهسازی و قرارگیری شیر در وضعیت اولیه
در لحظه شروع شبیهسازی، شیر کنترل جهت در وضعیت اولیه قرار دارد. در این وضعیت، پورت A به پورت T متصل است و مسیر ارتباطی میان پورت P و A برقرار نیست.
از آنجا که محفظه سیلندر به مخزن متصل شده است، فشار داخل محفظه در شرایط اولیه به فشار سمت مخزن نزدیک خواهد بود.
در این مرحله، نیروی هیدرولیکی قابل توجهی برای حرکت بار ایجاد نمیشود و وضعیت مکانیکی سیستم تحت تأثیر جرم، اصطکاک و فنر دارای پیشبار قرار میگیرد.
مرحله دوم: اعمال فرمان کنترلی به شیر
در ادامه، سیگنال کنترلی به عملگر دوحالته شیر اعمال میشود. تا زمانی که مقدار این سیگنال از آستانه 12 عبور نکرده باشد، شیر در وضعیت اولیه باقی میماند.
هنگامی که مقدار سیگنال از 12 بیشتر میشود، عملگر فعال شده و قرقره شیر را به وضعیت دوم منتقل میکند.
این تغییر وضعیت باعث بسته شدن مسیر A به T و باز شدن مسیر P به A میشود.
مرحله سوم: ورود سیال تحت فشار به محفظه سیلندر
پس از تغییر وضعیت شیر، روغن تحت فشار از منبع هیدرولیکی وارد پورت A و سپس محفظه سیلندر میشود.
با ورود سیال، فشار داخل محفظه افزایش پیدا میکند. این افزایش فشار موجب ایجاد نیروی هیدرولیکی روی سطح پیستون خواهد شد.
در این مرحله، میزان فشار ایجادشده به شرایط جریان، سطح بازشدگی مسیر شیر و مشخصات سیال بستگی دارد.
مرحله چهارم: حرکت پیستون و جابهجایی بار
پس از افزایش فشار، نیروی هیدرولیکی بر بار مکانیکی اثر میگذارد.
اگر این نیرو بتواند بر نیروی فنر دارای پیشبار و سایر نیروهای مقاوم غلبه کند، پیستون شروع به حرکت خواهد کرد.
در طول حرکت، اصطکاک لزج متناسب با سرعت پیستون افزایش پیدا میکند. همچنین با تغییر مکان پیستون، نیروی فنر نیز تغییر میکند.
در نتیجه، پاسخ حرکتی سیلندر حاصل برهمکنش میان فشار هیدرولیکی، دبی ورودی، اینرسی جرم، اصطکاک و نیروی فنر خواهد بود.
پیادهسازی مدل در Matlab و Simscape
برای شبیهسازی این سیستم میتوان از محیط Simulink و کتابخانه Simscape در نرمافزار Matlab استفاده کرد. Simscape امکان مدلسازی فیزیکی سیستمهایی را فراهم میکند که از چند حوزه مهندسی مختلف تشکیل شدهاند.
در این مثال، بخش هیدرولیکی و بخش مکانیکی بهصورت یک سیستم یکپارچه مدلسازی میشوند. مزیت این روش آن است که ارتباط میان فشار، دبی، نیرو و حرکت بدون نیاز به تعریف دستی تمام معادلات در بلوکهای محاسباتی جداگانه برقرار میشود.
در مدل ارائهشده، دو بلوک اصلی برای کنترل مسیر جریان اهمیت دارند:
- 2-Position Valve Actuator: این بلوک سیگنال کنترلی را دریافت میکند و موقعیت عملگر شیر را تعیین میکند.
- 3-Way Directional Valve: این بلوک مسیر جریان سیال را میان پورتهای P، A و T کنترل میکند.
در کنار این دو بلوک، سیلندر یکطرفه و اجزای مکانیکی بار نیز در مدل قرار میگیرند.
برای بازسازی ساختار سیستم، مراحل کلی زیر قابل استفاده هستند:
- ایجاد یک مدل جدید در محیط Simulink.
- استفاده از بلوکهای هیدرولیکی مناسب برای ایجاد منبع فشار و مسیرهای جریان.
- قرار دادن بلوک 3-Way Directional Valve در مسیر میان منبع فشار و سیلندر.
- اتصال بلوک 2-Position Valve Actuator به ورودی کنترلی شیر.
- اتصال سیلندر هیدرولیکی یکطرفه به پورت A شیر.
- ایجاد بار مکانیکی شامل جرم، اصطکاک لزج و فنر دارای پیشبار.
- تعریف سیگنال کنترلی بهگونهای که مقدار آن در زمان مشخص از آستانه 12 عبور کند.
- قرار دادن بلوکهای لازم برای مشاهده و ثبت متغیرهای هیدرولیکی و مکانیکی.
- تنظیم پارامترهای شبیهسازی و اجرای مدل.
نکته مهم در پیادهسازی این مدل، توجه به سازگاری اتصالات فیزیکی است. پورتهای هیدرولیکی باید به خطوط مناسب متصل شوند و اتصالات مکانیکی نیز باید بهدرستی میان پیستون، جرم و عناصر مقاوم برقرار شوند.
همچنین برای اجرای صحیح مدلهای Simscape، وجود بلوکهای مورد نیاز برای پیکربندی شبکه فیزیکی و مرجعهای مناسب در هر حوزه ضروری است.
بررسی نتایج شبیهسازی با استفاده از Simscape Logging
یکی از قابلیتهای مهم Simscape، امکان ثبت متغیرهای داخلی مدل در هنگام اجرای شبیهسازی است. این قابلیت با عنوان Simscape Logging شناخته میشود و به مهندس اجازه میدهد رفتار اجزای مختلف سیستم را پس از پایان اجرای مدل بررسی کند.
در این مثال، نتایج شبیهسازی برای تحلیل عملکرد سیلندر و شیر کنترل جهت استفاده میشوند.
با توجه به ساختار مدل، مهمترین کمیتهایی که بررسی آنها میتواند در تحلیل پاسخ سیستم مفید باشد عبارتاند از:
- فشار داخل محفظه سیلندر.
- دبی عبوری از شیر کنترل جهت.
- موقعیت قرقره شیر.
- جابهجایی پیستون.
- سرعت حرکت بار.
- نیروی واردشده از طرف سیلندر.
- نیروی فنر و اصطکاک مکانیکی.
تحلیل فشار محفظه سیلندر
در ابتدای شبیهسازی، به دلیل اتصال پورت A به T، محفظه سیلندر با مسیر مخزن در ارتباط است. بنابراین فشار محفظه در وضعیت اولیه نزدیک به فشار مخزن خواهد بود.
پس از عبور سیگنال کنترلی از آستانه 12، مسیر P به A برقرار میشود. در این شرایط، روغن تحت فشار وارد سیلندر شده و فشار محفظه افزایش پیدا میکند.
افزایش فشار موجب افزایش نیروی واردشده به پیستون میشود. بنابراین، تغییرات فشار محفظه یکی از مهمترین شاخصها برای تشخیص زمان فعال شدن سیلندر و شروع فرآیند حرکت است.
البته شکل دقیق منحنی فشار به پارامترهایی مانند حجم اولیه محفظه، تراکمپذیری سیال، مشخصات شیر و بار مکانیکی وابسته است.
تحلیل جابهجایی پیستون
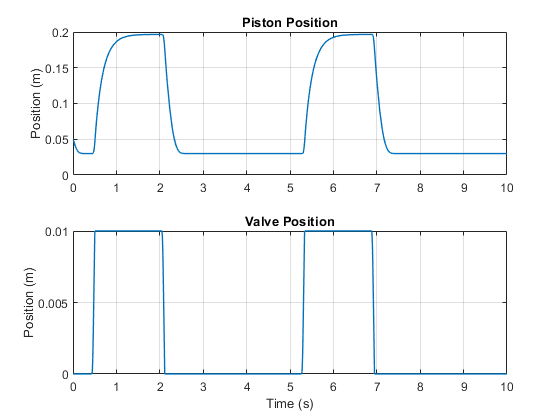
جابهجایی پیستون نشان میدهد که بار مکانیکی در طول زمان چه مقدار حرکت کرده است.
در وضعیت اولیه شیر، با توجه به اتصال سیلندر به مخزن، نیروی هیدرولیکی قابل توجهی برای حرکت پیستون تأمین نمیشود.
پس از فعال شدن شیر و ورود روغن تحت فشار، پیستون تحت تأثیر نیروی هیدرولیکی قرار میگیرد. در صورت غلبه این نیرو بر نیروهای مقاوم، جابهجایی پیستون آغاز میشود.
منحنی جابهجایی میتواند اطلاعات مهمی درباره زمان شروع حرکت، سرعت پیشروی، میزان جابهجایی نهایی و رسیدن سیستم به وضعیت تعادل ارائه دهد.
تحلیل سرعت حرکت بار
سرعت پیستون از مشتق جابهجایی نسبت به زمان به دست میآید.
v(t) = dx(t) / dt
با شروع حرکت، سرعت از مقدار اولیه خود تغییر میکند. مقدار و شکل این تغییرات به میزان دبی ورودی، جرم بار، اصطکاک لزج و نیروی فنر وابسته است.
در صورتی که دبی ورودی ثابت و شرایط بارگذاری مناسب باشد، سرعت سیلندر میتواند به یک مقدار پایدار نزدیک شود.
اما به دلیل وجود فنر و تغییر نیروی مقاوم آن با جابهجایی، سرعت نهایی و زمان رسیدن به وضعیت پایدار به پارامترهای مکانیکی سیستم نیز وابسته خواهد بود.
تحلیل نیروی فنر و اصطکاک
با حرکت پیستون، طول فنر تغییر میکند و نیروی مقاوم آن متناسب با تغییر طول افزایش یا کاهش مییابد.
از سوی دیگر، نیروی اصطکاک لزج نیز با سرعت حرکت بار ارتباط مستقیم دارد.
بنابراین، در طول فرآیند حرکت، نیروی مقاوم مکانیکی ثابت نیست و با تغییر وضعیت سیستم تغییر میکند.
بررسی همزمان نیروی فنر، اصطکاک و نیروی هیدرولیکی میتواند درک دقیقتری از علت تغییرات سرعت و شتاب سیلندر ایجاد کند.
عوامل مؤثر بر عملکرد سیستم
عملکرد سیلندر یکطرفه در این شبیهسازی به مجموعهای از پارامترهای هیدرولیکی، مکانیکی و کنترلی وابسته است. تغییر هرکدام از این پارامترها میتواند پاسخ زمانی سیستم را تغییر دهد.
تأثیر فشار منبع هیدرولیکی
افزایش فشار منبع موجب افزایش نیروی بالقوه قابل تولید توسط سیلندر میشود. در نتیجه، سیستم میتواند بارهای سنگینتری را جابهجا کند یا در برابر نیروی مقاوم بزرگتری حرکت کند.
البته افزایش فشار باید در محدوده مجاز طراحی سیلندر، شیر، لولهها و سایر تجهیزات انجام شود.
تأثیر سطح مؤثر پیستون
با افزایش سطح مؤثر پیستون، نیروی تولیدشده در فشار یکسان افزایش پیدا میکند.
بنابراین، انتخاب قطر مناسب سیلندر یکی از مراحل مهم طراحی سیستمهای هیدرولیکی است.
تأثیر جرم بار
افزایش جرم متصل به سیلندر موجب افزایش اینرسی سیستم میشود. در نتیجه، برای ایجاد شتاب یکسان به نیروی بیشتری نیاز خواهد بود.
این موضوع میتواند باعث افزایش زمان پاسخ و کاهش شتاب اولیه سیلندر شود.
تأثیر سختی فنر و مقدار پیشبار
افزایش سختی فنر موجب میشود که با افزایش جابهجایی، نیروی مقاوم سریعتر افزایش پیدا کند.
از طرف دیگر، افزایش پیشبار باعث ایجاد نیروی اولیه بزرگتر در وضعیت اولیه خواهد شد. در نتیجه، سیلندر برای شروع حرکت باید نیروی بیشتری تولید کند.
تأثیر ضریب اصطکاک لزج
با افزایش ضریب اصطکاک لزج، مقاومت سیستم در برابر حرکت بیشتر میشود. این موضوع میتواند سرعت حرکت بار را کاهش دهد و رفتار گذرای سیستم را تغییر دهد.
تأثیر آستانه کنترلی شیر
مقدار آستانه 12 تعیین میکند که چه زمانی عملگر، وضعیت شیر را تغییر دهد.
اگر زمان عبور سیگنال از این آستانه تغییر کند، زمان شروع ورود روغن به سیلندر و در نتیجه زمان آغاز حرکت بار نیز تغییر خواهد کرد.
این ویژگی برای بررسی پاسخ سیستم به فرمانهای کنترلی مختلف اهمیت دارد.
کاربردهای صنعتی سیلندر یکطرفه با شیر کنترل جهت سهراهه
ترکیب سیلندر یکطرفه و شیر کنترل جهت سهراهه در بسیاری از کاربردهای صنعتی مورد استفاده قرار میگیرد. این ساختار بهخصوص در سیستمهایی مناسب است که نیروی هیدرولیکی تنها برای حرکت در یک جهت مورد نیاز باشد و بازگشت به کمک وزن بار یا فنر انجام شود.
برخی از کاربردهای این سیستم عبارتاند از:
- جکهای هیدرولیکی: برای بالا بردن بار و بازگشت پیستون با استفاده از وزن بار.
- تجهیزات پرس: در مکانیزمهایی که حرکت کاری در یک جهت انجام میشود.
- ماشینآلات صنعتی: برای جابهجایی قطعات و اعمال نیروی خطی.
- سیستمهای بالابر: در برخی مکانیزمهای بالابر با بازگشت فنری یا ثقلی.
- تجهیزات اتوماسیون: برای اجرای حرکتهای خطی ساده و کنترلشده.
- ماشینآلات کشاورزی: در برخی مکانیزمهای تنظیم موقعیت و جابهجایی ادوات.
انتخاب سیلندر یکطرفه در چنین کاربردهایی میتواند تعداد خطوط هیدرولیکی مورد نیاز را کاهش دهد و ساختار سیستم را سادهتر کند.
البته برای کاربردهایی که کنترل دقیق حرکت در هر دو جهت ضروری است، معمولاً استفاده از سیلندر دوطرفه و شیر کنترل جهت مناسبتر خواهد بود.
جمعبندی شبیهسازی
در این شبیهسازی، عملکرد یک سیلندر هیدرولیکی یکطرفه که توسط شیر کنترل جهت سهراهه کنترل میشود، در محیط Matlab و Simscape بررسی میشود. سیستم شامل یک واحد تأمین فشار با قابلیت حفظ فشار ثابت، شیر سهراهه، عملگر دوحالته و بار مکانیکی متشکل از جرم، اصطکاک لزج و فنر دارای پیشبار است.
در ابتدای شبیهسازی، پورتهای A و T شیر به یکدیگر متصل هستند و محفظه سیلندر با مخزن ارتباط دارد. در این وضعیت، فشار هیدرولیکی لازم برای حرکت بار تأمین نمیشود.
هنگامی که سیگنال کنترلی از مقدار 12 عبور میکند، عملگر دوحالته فعال شده و قرقره شیر تغییر وضعیت میدهد. در نتیجه، مسیر P به A باز و مسیر A به T بسته میشود. روغن تحت فشار وارد محفظه سیلندر شده و نیروی هیدرولیکی لازم برای حرکت پیستون را ایجاد میکند.
حرکت بار حاصل تعامل میان نیروی هیدرولیکی و نیروهای مقاوم مکانیکی است. جرم، اینرسی سیستم را تعیین میکند، اصطکاک لزج در برابر حرکت مقاومت ایجاد میکند و فنر دارای پیشبار نیز نیروی مقاومی متناسب با تغییر طول خود به سیستم وارد میکند.
استفاده از Simscape Logging امکان بررسی متغیرهای داخلی سیستم و تحلیل رفتار دینامیکی آن را فراهم میسازد. با مشاهده تغییرات فشار، دبی، جابهجایی، سرعت و نیروهای مکانیکی میتوان عملکرد شیر و سیلندر را در مراحل مختلف شبیهسازی ارزیابی کرد.
این مدل نمونهای مناسب برای آشنایی با نحوه ترکیب سیستمهای هیدرولیکی و مکانیکی در محیط Simscape است و میتواند بهعنوان نقطه شروعی برای توسعه مدلهای پیچیدهتر مورد استفاده قرار گیرد. برای مثال، میتوان در مراحل بعدی محدودیت توان پمپ، شیر اطمینان، نشتی داخلی سیلندر، تغییرات دمای روغن، کنترل تناسبی شیر و سیستمهای کنترلی حلقهبسته را نیز به مدل اضافه کرد.
به این ترتیب، شبیهسازی حاضر علاوه بر نمایش نحوه عملکرد یک سیلندر یکطرفه، امکان بررسی تأثیر پارامترهای مختلف بر پاسخ سیستمهای هیدرولیکی را فراهم میکند و درک مناسبی از ارتباط میان فرمان کنترلی، جریان سیال، فشار هیدرولیکی و حرکت مکانیکی ارائه میدهد.
“`
دسترسی به دانلود ویژه اعضاء سایت
دانلود رایگان این شبیه سازی در نرم افزار Matlab
همه چیز شامل گزارش ها، فایل شبیه سازی، یکجا، آماده دانلود!
عضویت در سایتلینک دانلود ویژه اعضا سایت

برای مشاهده فشار محفظه سیلندر و جابهجایی پیستون بعد از اجرای مدل، از چه ابزاری در Simscape استفاده کنیم؟
از قابلیت Simscape Logging استفاده میشود. با فعال کردن آن، متغیرهای داخلی مانند فشار محفظه، دبی شیر، موقعیت قرقره، جابهجایی و سرعت پیستون و نیروهای مکانیکی ثبت شده و پس از اجرا قابل تحلیل هستند.
نقش فنر دارای پیشبار در رفتار دینامیکی سیستم چیست و چرا فنر ساده کافی نیست؟
پیشبار باعث میشود فنر در حالت اولیه هم نیرو وارد کند؛ بنابراین سیلندر برای شروع حرکت باید علاوه بر اینرسی و اصطکاک، بر این نیروی اولیه هم غلبه کند. این موضوع بر زمان شروع حرکت، موقعیت تعادلی و پاسخ گذرای سیستم اثر میگذارد.
چرا در این شبیهسازی پمپ بهصورت ایدهآل با فشار ثابت فرض شده است؟
برای سادهسازی تحلیل و تمرکز بر رفتار شیر، سیلندر و بار مکانیکی. با این فرض، تغییرات فشار ورودی ناشی از محدودیت توان پمپ حذف میشود و میتوان اثر فرمان شیر را مستقل از دینامیک پیچیده پمپ بررسی کرد.
آستانه کنترلی ۱۲ در عملگر شیر دقیقاً چه معنایی دارد؟ آیا این عدد فشار است؟
خیر، این عدد فشار نیست؛ یک آستانه منطقی برای سیگنال فرمان است. اگر سیگنال کمتر از ۱۲ باشد شیر در وضعیت اول (A به T) میماند و اگر بیشتر شود، قرقره جابهجا شده و مسیر P به A باز میشود.
چرا در این مدل از شیر کنترل جهت سهراهه استفاده شده و نه چهارراهه؟
چون سیلندر یکطرفه است و فقط یک خط فشار به محفظه آن وصل میشود؛ بازگشت پیستون با فنر/وزن بار انجام میشود. پس پورتهای P، A و T کافی است و نیازی به مسیر برگشت هیدرولیکی جداگانه نیست.