
مقدمه
سیستمهای هیدرولیکی یکی از مهمترین اجزای مورد استفاده در ماشینآلات صنعتی، تجهیزات سنگین، سامانههای انتقال قدرت و ماشینآلات راهسازی هستند. این سیستمها با استفاده از فشار سیال هیدرولیک، انرژی مورد نیاز برای ایجاد حرکت خطی یا دورانی را تأمین میکنند. در میان عملگرهای هیدرولیکی، سیلندرهای خطی به دلیل ساختار نسبتاً ساده، توانایی تولید نیروی زیاد و قابلیت کنترل دقیق موقعیت، کاربرد گستردهای در صنایع مختلف دارند.
یکی از انواع مهم سیلندرهای هیدرولیکی، سیلندر تفاضلی (Differential Cylinder) است. در این نوع سیلندر، سطح مؤثر پیستون در دو سمت آن یکسان نیست؛ زیرا در یک طرف پیستون، میله سیلندر قرار دارد و بخشی از سطح مقطع را اشغال میکند. این تفاوت سطح باعث میشود که نیروی تولیدشده و سرعت حرکت سیلندر در حالت پیشروی و بازگشت، رفتار متفاوتی داشته باشند.
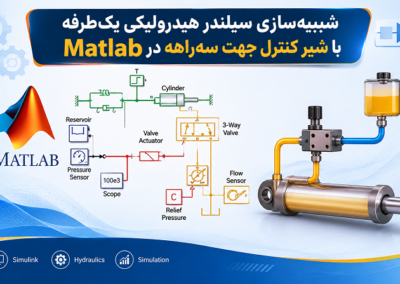
در این شبیهسازی، نحوه کنترل حرکت یک سیلندر هیدرولیکی تفاضلی با استفاده از یک شیر کنترل جهت سهراهه بررسی میشود. شیر سهراهه وظیفه دارد مسیر ارتباطی محفظه سمت میله سیلندر را تغییر دهد و آن را به مخزن یا به محفظه دیگر سیلندر متصل کند. همچنین یک مجرای محدودکننده ثابت (Fixed Orifice) در مسیر جریان قرار گرفته است که نقش مهمی در کنترل سرعت پیشروی سیلندر ایفا میکند.
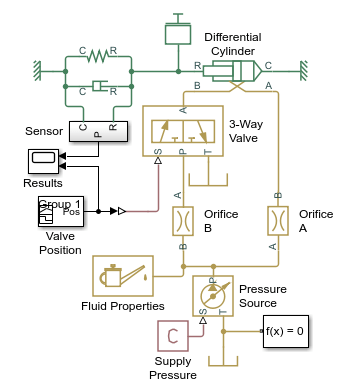 مدل ارائهشده در محیط MATLAB و با استفاده از کتابخانه Simscape قابل پیادهسازی و تحلیل است. با استفاده از نتایج شبیهسازی میتوان تغییرات موقعیت پیستون، جابهجایی اسپول شیر، فشار داخل محفظههای سیلندر و نیروی تماس پیستون با محدودکننده مکانیکی را بررسی کرد.
معرفی سیلندر هیدرولیکی تفاضلی
سیلندر هیدرولیکی تفاضلی یکی از متداولترین انواع عملگرهای خطی در مدارهای هیدرولیکی است. این سیلندر از اجزایی مانند بدنه استوانهای، پیستون، میله پیستون، آببندها و دو محفظه هیدرولیکی تشکیل شده است. پیستون در داخل بدنه حرکت میکند و با تغییر فشار سیال در دو طرف آن، نیروی لازم برای جابهجایی بار خارجی ایجاد میشود.
ویژگی اصلی این سیلندر، متفاوت بودن سطح مؤثر دو طرف پیستون است. در سمت بدون میله، کل سطح مقطع پیستون در معرض فشار سیال قرار دارد؛ اما در سمت میله، سطح مؤثر برابر با سطح مقطع پیستون منهای سطح مقطع میله خواهد بود.
اگر سطح مقطع کامل پیستون را با A و سطح مقطع میله را با Ar نشان دهیم، سطح مؤثر سمت میله از رابطه زیر به دست میآید:
 AB = A – Ar
در این رابطه:
- A: سطح مقطع کامل پیستون
- Ar: سطح مقطع میله پیستون
- AB: سطح مؤثر سمت میله پیستون
از آنجا که سطح مؤثر سمت بدون میله بیشتر از سطح مؤثر سمت میله است، فشار یکسان در دو محفظه، نیروهای متفاوتی در دو جهت ایجاد میکند. همین ویژگی اساس عملکرد مدار هیدرولیکی تفاضلی مورد بررسی در این مثال است.
ساختار و نحوه عملکرد مدار هیدرولیکی
در مدل مورد بررسی، یک سیلندر هیدرولیکی تفاضلی به همراه یک شیر کنترل جهت سهراهه و یک مجرای محدودکننده ثابت استفاده شده است. شیر سهراهه مسیر ارتباطی پورت B سیلندر را کنترل میکند. این پورت میتواند به دو مسیر متفاوت متصل شود:
- اتصال پورت B به مخزن هیدرولیک (Tank)
- اتصال پورت B به محفظه A سیلندر از طریق مجرای محدودکننده ثابت
محفظه A و محفظه B در دو سمت پیستون قرار دارند. محفظه A به سمت دارای سطح مؤثر بزرگتر و محفظه B به سمت دارای سطح مؤثر کوچکتر مربوط است.
در این مدار، تغییر وضعیت شیر سهراهه باعث تغییر نحوه توزیع فشار و جریان سیال در دو محفظه میشود. در نتیجه، جهت حرکت پیستون نیز تغییر میکند.
نکته مهم در این ساختار آن است که پیشروی سیلندر زمانی اتفاق میافتد که هر دو پورت آن به منبع فشار متصل باشند. با وجود یکسان بودن فشار دو طرف پیستون، به دلیل اختلاف سطح مؤثر، نیروی خالصی در جهت پیشروی ایجاد میشود. این موضوع یکی از ویژگیهای مهم مدارهای هیدرولیکی تفاضلی محسوب میشود.
عملکرد سیلندر در حالت پیشروی
در حالت پیشروی، شیر سهراهه به گونهای قرار میگیرد که پورت B سیلندر از طریق مجرای محدودکننده ثابت به محفظه A متصل شود. در این وضعیت، هر دو محفظه سیلندر در ارتباط با منبع فشار قرار میگیرند؛ با این تفاوت که مسیر ورود سیال به محفظه B از یک محدودکننده جریان عبور میکند.
از آنجا که فشار در دو سمت پیستون تقریباً یکسان است، نیروی واردشده از طرف محفظه بزرگتر بیشتر از نیروی مخالف در سمت میله خواهد بود.
برای بررسی این موضوع میتوان نیروی هیدرولیکی خالص وارد بر پیستون را به صورت زیر در نظر گرفت:
Fhyd = PAA – PB(A – Ar)
در این رابطه، PA فشار محفظه A و PB فشار محفظه B است.
اگر فشار دو محفظه برابر باشد، یعنی:
PA = PB = P
رابطه نیروی خالص به شکل زیر ساده میشود:
Fhyd = P Ar
بنابراین، حتی در شرایطی که فشار دو طرف پیستون یکسان باشد، به دلیل اختلاف سطح مؤثر، نیروی خالصی در جهت پیشروی ایجاد خواهد شد.
این ویژگی باعث میشود سیلندر تفاضلی بتواند بدون نیاز به ایجاد اختلاف فشار قابل توجه بین دو محفظه، حرکت رو به جلو داشته باشد.
نقش مجرای محدودکننده ثابت در کنترل سرعت پیشروی
یکی از اجزای مهم این مدار، مجرای محدودکننده ثابت یا Fixed Orifice است. این قطعه در مسیر ارتباطی پورت B و محفظه A قرار دارد و با محدود کردن دبی عبوری، سرعت حرکت سیلندر را کنترل میکند.
سرعت حرکت پیستون به میزان جریان ورودی و خروجی محفظهها وابسته است. در سادهترین حالت، سرعت حرکت پیستون از رابطه زیر به دست میآید:
v = Q / Aeff
در این رابطه، Q دبی حجمی سیال و Aeff سطح مؤثر مربوط به محفظه مورد نظر است.
در یک مجرای محدودکننده معمولی، دبی عبوری تابعی از اختلاف فشار دو طرف مجرا و سطح مقطع مؤثر آن است. برای جریان سیال تراکمناپذیر و در شرایط متعارف میتوان رابطه تقریبی زیر را به کار برد:
Q = CdAo√(2ΔP/ρ)
در این رابطه:
- Q: دبی حجمی سیال
- Cd: ضریب تخلیه مجرا
- Ao: سطح مقطع باز مجرا
- ΔP: اختلاف فشار دو طرف محدودکننده
- ρ: چگالی سیال هیدرولیک
بنابراین، با انتخاب مناسب ابعاد مجرای محدودکننده میتوان دبی عبوری را تنظیم کرد و به سرعت مطلوب برای حرکت پیستون دست یافت.
هرچه سطح مقطع مجرا کوچکتر باشد، مقاومت هیدرولیکی مسیر افزایش پیدا میکند و دبی عبوری کاهش مییابد. در نتیجه، سرعت پیشروی سیلندر نیز کمتر خواهد شد.
البته باید توجه داشت که محدودکننده ثابت به تنهایی یک کنترلکننده سرعت کاملاً مستقل از بار محسوب نمیشود؛ زیرا با تغییر بار و اختلاف فشار، دبی عبوری نیز ممکن است تغییر کند.
عملکرد سیلندر در حالت بازگشت
در حالت بازگشت، شیر سهراهه وضعیت خود را تغییر میدهد و محفظه B سیلندر به مخزن متصل میشود. در این شرایط، فشار محفظه B به فشار مخزن نزدیک میشود و فشار موجود در محفظه A نیروی لازم برای حرکت پیستون در جهت جمع شدن میله را فراهم میکند.
هنگامی که محفظه B به مخزن متصل میشود، فشار آن کاهش پیدا میکند. در مقابل، محفظه A همچنان تحت تأثیر فشار منبع قرار دارد. بنابراین، اختلاف فشار بین دو محفظه باعث ایجاد نیروی هیدرولیکی در جهت بازگشت سیلندر میشود.
نیروی خالص در این وضعیت را میتوان به صورت زیر بیان کرد:
Fhyd = PAA – PB(A – Ar)
با کاهش فشار محفظه B، نیروی مخالف کاهش پیدا میکند و نیروی محفظه A بر حرکت پیستون در جهت بازگشت غلبه میکند.
در عمل، سرعت بازگشت به عواملی مانند دبی ورودی به محفظه A، دبی خروجی از محفظه B، فشار منبع، مقاومت مسیر برگشت، مشخصات سیلندر و بار مکانیکی وابسته است.
در این مثال، برخلاف حالت پیشروی که مجرای محدودکننده ثابت نقش اصلی در تنظیم سرعت را دارد، تغییر وضعیت شیر و اتصال محفظه B به مخزن، شرایط جریان سیال را برای بازگشت پیستون فراهم میکند.
مدلسازی سیلندر هیدرولیکی تفاضلی در Simscape
برای پیادهسازی این سیستم در MATLAB، میتوان از محیط Simulink و کتابخانه Simscape استفاده کرد. Simscape امکان مدلسازی سیستمهای فیزیکی را بر اساس ارتباط اجزای مختلف و قوانین حاکم بر آنها فراهم میکند.
در این محیط، به جای نوشتن تمام معادلات دیفرانسیل سیستم به صورت دستی، اجزای فیزیکی با استفاده از بلوکهای آماده به یکدیگر متصل میشوند. سپس نرمافزار معادلات حاکم بر سیستم را استخراج کرده و در زمان اجرای شبیهسازی حل میکند.
مدل هیدرولیکی این مثال شامل اجزای اصلی زیر است:
1. سیلندر هیدرولیکی تفاضلی
سیلندر هیدرولیکی مهمترین بخش مدل است و وظیفه تبدیل انرژی هیدرولیکی به حرکت مکانیکی خطی را بر عهده دارد.
در مدلسازی این قطعه باید پارامترهایی مانند قطر پیستون، قطر میله، طول کورس، حجم اولیه محفظهها و مشخصات مکانیکی مربوط به حرکت پیستون تعیین شوند.
قطر پیستون و قطر میله، سطح مؤثر دو طرف سیلندر را مشخص میکنند. این پارامترها مستقیماً بر نیروی خروجی و سرعت حرکت سیلندر تأثیر دارند.
همچنین طول کورس تعیین میکند که پیستون در چه محدودهای میتواند حرکت کند. در صورت رسیدن پیستون به انتهای کورس، محدودیت مکانیکی مانع ادامه حرکت آن خواهد شد.
2. شیر کنترل جهت سهراهه
شیر سهراهه وظیفه تغییر مسیر جریان سیال را بر عهده دارد. این شیر با تغییر موقعیت اسپول، ارتباط پورت B سیلندر را تغییر میدهد.
در یک وضعیت، پورت B به مسیر محدودکننده ثابت و محفظه A متصل میشود و شرایط لازم برای پیشروی سیلندر فراهم میگردد.
در وضعیت دیگر، پورت B به مخزن متصل میشود و سیلندر در جهت بازگشت حرکت میکند.
موقعیت اسپول شیر یکی از ورودیهای اصلی سیستم محسوب میشود. با تغییر این موقعیت، مسیرهای عبور سیال تغییر میکنند و در نتیجه فشار و دبی در محفظههای سیلندر تحت تأثیر قرار میگیرند.
3. مجرای محدودکننده ثابت (Fixed Orifice)
این قطعه در مسیر جریان بین پورت B و محفظه A قرار دارد. وظیفه آن محدود کردن دبی سیال و کنترل سرعت حرکت سیلندر در حالت پیشروی است.
در مدلسازی این قطعه، پارامترهایی مانند سطح مقطع مجرا، ضریب تخلیه و مشخصات سیال اهمیت دارند.
تغییر این پارامترها میتواند تأثیر مستقیمی بر رفتار دینامیکی سیستم داشته باشد. برای مثال، کاهش سطح مقطع مجرا باعث افزایش افت فشار و محدود شدن جریان عبوری میشود.
4. منبع فشار و مخزن هیدرولیک
منبع فشار انرژی هیدرولیکی مورد نیاز مدار را تأمین میکند. مخزن نیز به عنوان محل بازگشت سیال و مرجع فشار در مدار در نظر گرفته میشود.
در شبیهسازی، مشخصات منبع فشار باید متناسب با شرایط عملکرد مورد انتظار انتخاب شوند. فشار منبع یکی از مهمترین عوامل تعیینکننده نیروی تولیدی سیلندر است.
5. اتصالات و خطوط هیدرولیکی
اتصالات و مسیرهای انتقال سیال، ارتباط بین شیر، سیلندر، منبع فشار و مخزن را برقرار میکنند.
در مدلهای ساده ممکن است اثر افت فشار خطوط ناچیز فرض شود؛ اما در سیستمهای واقعی، طول لولهها، قطر داخلی، زبری سطح و خواص سیال میتوانند بر عملکرد مدار تأثیر بگذارند.
تحلیل معادلات حاکم بر حرکت پیستون
برای درک دقیقتر رفتار سیلندر تفاضلی، لازم است علاوه بر روابط هیدرولیکی، معادلات مکانیکی حرکت پیستون نیز بررسی شوند.
حرکت پیستون تحت تأثیر نیروی هیدرولیکی، نیروی بار خارجی، اصطکاک و نیروهای ناشی از برخورد با محدودکنندههای مکانیکی قرار دارد.
بر اساس قانون دوم نیوتن، معادله حرکت پیستون به صورت زیر قابل بیان است:
mẍ = Fhyd – Fload – Ffriction – Fstop
در این رابطه:
- m: جرم معادل بخش متحرک
- ẍ: شتاب پیستون
- Fhyd: نیروی حاصل از فشار هیدرولیکی
- Fload: نیروی بار خارجی
- Ffriction: نیروی اصطکاک
- Fstop: نیروی ناشی از برخورد با محدودکننده مکانیکی
این معادله نشان میدهد که حرکت پیستون صرفاً به فشار سیال وابسته نیست و مشخصات مکانیکی سیستم نیز در رفتار نهایی آن نقش دارند.
از سوی دیگر، فشار داخل محفظههای سیلندر به دبی ورودی و خروجی و تغییر حجم محفظهها وابسته است. برای یک مدل ساده از سیال تراکمپذیر میتوان رابطه پیوستگی را به شکل زیر نوشت:
dP/dt = (β/V)(Q – dV/dt)
در این رابطه، β مدول حجمی سیال، V حجم محفظه و Q دبی خالص ورودی به آن است.
این رابطه نشان میدهد که با ورود سیال به محفظه و تغییر حجم آن، فشار داخلی نیز تغییر میکند. بنابراین، در شبیهسازی دینامیکی باید اثر تراکمپذیری سیال و تغییر حجم محفظهها نیز در نظر گرفته شود.
نتایج شبیهسازی در MATLAB و Simscape
پس از تکمیل مدل و اجرای شبیهسازی، میتوان با استفاده از قابلیت Simscape Logging اطلاعات مربوط به متغیرهای مختلف سیستم را ثبت و تحلیل کرد.
در این مثال، نتایج شبیهسازی در سه گروه اصلی بررسی میشوند:
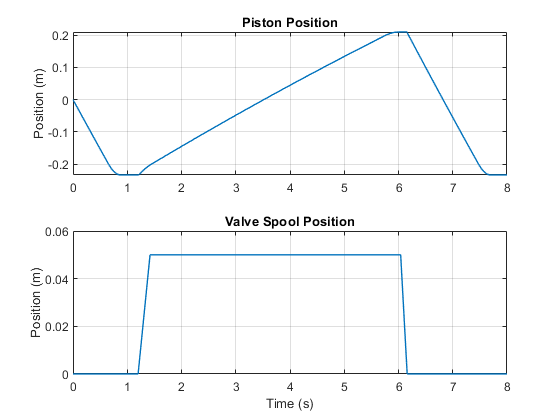
- موقعیت پیستون و موقعیت اسپول شیر
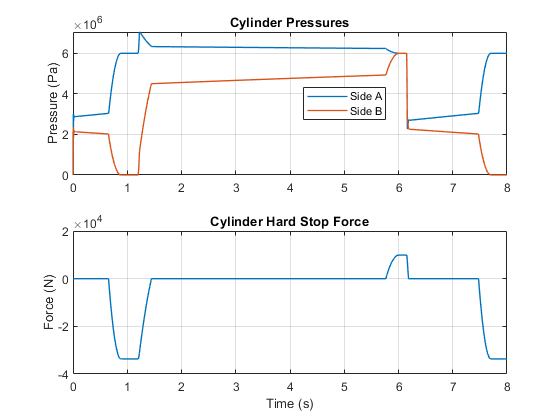
- فشار داخل محفظههای سیلندر
- نیروی بین پیستون و محدودکننده مکانیکی داخلی سیلندر
این متغیرها اطلاعات مناسبی درباره نحوه عملکرد سیستم و ارتباط میان ورودی کنترلی و خروجی مکانیکی آن ارائه میدهند.
1. بررسی موقعیت پیستون و موقعیت اسپول شیر
یکی از نمودارهای اصلی نتایج شبیهسازی، تغییرات موقعیت پیستون و موقعیت اسپول شیر را در طول زمان نمایش میدهد.
در این نمودار، موقعیت اسپول به عنوان ورودی سیستم و موقعیت پیستون به عنوان خروجی سیستم در نظر گرفته میشود.
با تغییر موقعیت اسپول، وضعیت ارتباطی پورتهای شیر تغییر میکند. در نتیجه، جریان سیال در مسیرهای مختلف برقرار شده و حرکت پیستون آغاز میشود.
در زمان قرار گرفتن شیر در وضعیت پیشروی، محفظه B از طریق مجرای محدودکننده به محفظه A متصل میشود. در این وضعیت، اختلاف سطح مؤثر دو طرف پیستون باعث ایجاد نیروی خالص در جهت پیشروی خواهد شد.
با تغییر مجدد موقعیت اسپول، محفظه B به مخزن متصل میشود و شرایط لازم برای بازگشت پیستون فراهم میگردد.
مقایسه دو نمودار موقعیت اسپول و موقعیت پیستون میتواند اطلاعات مهمی درباره پاسخ دینامیکی سیستم ارائه کند. برای مثال، فاصله زمانی بین تغییر وضعیت اسپول و شروع حرکت پیستون نشاندهنده تأخیر پاسخ سیستم است.
این تأخیر میتواند تحت تأثیر عواملی مانند تراکمپذیری سیال، حجم محفظهها، مقاومت مسیرهای هیدرولیکی، جرم پیستون و اصطکاک قرار داشته باشد.
همچنین شیب منحنی موقعیت پیستون نشاندهنده سرعت حرکت آن است. هرچه شیب نمودار موقعیت نسبت به زمان بیشتر باشد، سرعت حرکت پیستون نیز بیشتر خواهد بود.
2. بررسی فشار داخل سیلندر
گروه دوم نتایج شبیهسازی به تغییرات فشار در داخل محفظههای سیلندر مربوط میشود.
فشار هیدرولیکی یکی از مهمترین متغیرهای تعیینکننده عملکرد سیستم است؛ زیرا نیروی خروجی سیلندر مستقیماً به فشار و سطح مؤثر پیستون وابسته است.
در حالت پیشروی، هر دو محفظه سیلندر به منبع فشار متصل هستند. بنابراین، فشار دو طرف پیستون میتواند به یکدیگر نزدیک شود؛ اما به دلیل وجود محدودکننده ثابت، افت فشار در مسیر جریان ایجاد خواهد شد.
در نتیجه، فشار دو محفظه الزاماً در تمام مدت شبیهسازی کاملاً یکسان نیست.
با تغییر وضعیت شیر و اتصال محفظه B به مخزن، فشار این محفظه کاهش پیدا میکند. این تغییر فشار باعث ایجاد اختلاف نیروی هیدرولیکی در دو طرف پیستون شده و حرکت بازگشت را امکانپذیر میکند.
بررسی نمودار فشار به مهندس طراح کمک میکند تا وضعیت عملکرد سیستم را از نظر فشارهای کاری، تغییرات گذرا و احتمال ایجاد فشارهای غیرعادی ارزیابی کند.
برای مثال، افزایش ناگهانی فشار در هنگام تغییر وضعیت شیر میتواند نشانه ایجاد شرایط گذرای هیدرولیکی باشد. چنین پدیدههایی در طراحی مدارهای واقعی اهمیت زیادی دارند؛ زیرا ممکن است موجب افزایش تنش در لولهها، اتصالات، آببندها و سایر اجزای سیستم شوند.
3. بررسی نیروی تماس پیستون با محدودکننده مکانیکی
یکی دیگر از نتایج مهم این شبیهسازی، نمودار نیروی بین پیستون و محدودکننده مکانیکی داخلی سیلندر است.
در سیلندرهای هیدرولیکی، حرکت پیستون معمولاً به وسیله محدودکنندههای مکانیکی در ابتدا و انتهای کورس محدود میشود. هنگامی که پیستون به انتهای محدوده حرکتی خود میرسد، امکان ادامه حرکت وجود ندارد و نیروی تماس میان پیستون و محدودکننده افزایش پیدا میکند.
در این شرایط، حتی اگر فشار هیدرولیکی همچنان نیرویی در جهت حرکت پیستون ایجاد کند، محدودیت مکانیکی مانع جابهجایی بیشتر آن خواهد شد.
در مدلسازی سیستمهای واقعی، نحوه برخورد پیستون با محدودکننده مکانیکی اهمیت زیادی دارد. اگر این برخورد به صورت ناگهانی اتفاق بیفتد، ممکن است نیروی ضربهای قابل توجهی ایجاد شود.
نیروی تماس به عواملی مانند سرعت اولیه پیستون در لحظه برخورد، جرم بخش متحرک، سختی محدودکننده و میزان میرایی وابسته است.
بنابراین، بررسی نمودار نیروی تماس امکان ارزیابی رفتار مکانیکی سیلندر در انتهای کورس را فراهم میکند.
این اطلاعات برای طراحی سیلندرهایی که در شرایط کاری سنگین فعالیت میکنند اهمیت زیادی دارد؛ زیرا برخوردهای شدید میتوانند موجب کاهش عمر قطعات مکانیکی، آسیب به آببندها و افزایش ارتعاشات سیستم شوند.
اهمیت استفاده از Simscape Logging در تحلیل نتایج
یکی از قابلیتهای مفید Simscape، امکان ثبت و استخراج اطلاعات مربوط به متغیرهای داخلی اجزای فیزیکی است. این قابلیت با عنوان Simscape Logging شناخته میشود.
در یک سیستم هیدرولیکی، مشاهده موقعیت خروجی به تنهایی برای تحلیل کامل عملکرد کافی نیست. ممکن است دو سیستم موقعیت و سرعت مشابهی داشته باشند، اما فشار داخلی و نیروهای مکانیکی کاملاً متفاوتی را تجربه کنند.
به همین دلیل، ثبت همزمان متغیرهای هیدرولیکی و مکانیکی اهمیت زیادی دارد.
در این مثال، با استفاده از Simscape Logging میتوان اطلاعات مربوط به موقعیت پیستون، موقعیت اسپول شیر، فشار محفظهها و نیروی تماس مکانیکی را استخراج کرد.
مقایسه این متغیرها امکان بررسی ارتباط میان فرمان ورودی شیر و پاسخ خروجی سیلندر را فراهم میکند.
همچنین مهندسان میتوانند با تغییر پارامترهای مختلف، اثر هر پارامتر را بر عملکرد کلی سیستم بررسی کنند.
پارامترهای مؤثر بر عملکرد سیستم
عملکرد سیلندر هیدرولیکی تفاضلی به مجموعهای از پارامترهای هیدرولیکی، هندسی و مکانیکی وابسته است. شناخت این پارامترها برای طراحی و بهینهسازی سیستم ضروری است.
1. فشار منبع هیدرولیک:
افزایش فشار منبع معمولاً باعث افزایش نیروی قابل تولید توسط سیلندر میشود. با این حال، فشار کاری باید در محدوده مجاز اجزای سیستم باقی بماند.
2. قطر پیستون:
قطر پیستون سطح مؤثر محفظه بزرگتر را تعیین میکند. افزایش این قطر باعث افزایش سطح مؤثر و در نتیجه افزایش نیروی هیدرولیکی در فشار ثابت میشود.
3. قطر میله پیستون:
قطر میله اختلاف سطح مؤثر دو طرف پیستون را تعیین میکند. این پارامتر در عملکرد تفاضلی سیلندر نقش اساسی دارد.
4. سطح مقطع مجرای محدودکننده:
این پارامتر میزان دبی عبوری در مسیر محدودکننده را تعیین میکند. تغییر سطح مقطع میتواند سرعت پیشروی سیلندر را تغییر دهد.
5. مشخصات شیر سهراهه:
مشخصات هندسی شیر، ظرفیت عبور جریان، میزان افت فشار و سرعت تغییر وضعیت اسپول بر عملکرد مدار تأثیر میگذارند.
6. مشخصات سیال هیدرولیک:
چگالی، ویسکوزیته و مدول حجمی سیال از جمله پارامترهایی هستند که رفتار دینامیکی مدار را تحت تأثیر قرار میدهند.
7. جرم و بار خارجی:
افزایش جرم متحرک یا بار خارجی میتواند موجب کاهش شتاب سیلندر و تغییر زمان پاسخ آن شود.
8. اصطکاک مکانیکی:
اصطکاک بین پیستون و بدنه سیلندر باعث ایجاد مقاومت در برابر حرکت میشود. در سرعتهای پایین، اصطکاک میتواند تأثیر قابل توجهی بر شروع حرکت و توقف پیستون داشته باشد.
کاربردهای صنعتی سیلندر هیدرولیکی تفاضلی با شیر سهراهه
سیلندرهای هیدرولیکی تفاضلی در بسیاری از ماشینآلات صنعتی و تجهیزات متحرک مورد استفاده قرار میگیرند. ساختار ساده و توانایی تولید نیروی زیاد باعث شده است که این سیلندرها در کاربردهای مختلفی مورد توجه قرار بگیرند.
از جمله کاربردهای مهم آنها میتوان به موارد زیر اشاره کرد:
- ماشینآلات راهسازی: کنترل حرکت بازوها، تیغهها و تجهیزات متحرک در ماشینآلاتی مانند لودر و بیل مکانیکی.
- تجهیزات صنعتی: ایجاد حرکت خطی در دستگاههای پرس، گیرههای هیدرولیکی و تجهیزات مونتاژ.
- ماشینآلات کشاورزی: تنظیم موقعیت ادوات کشاورزی و کنترل حرکت تجهیزات متصل به ماشینآلات.
- سیستمهای جابهجایی مواد: حرکت دادن بارها و کنترل موقعیت تجهیزات بالابر.
- خطوط تولید: ایجاد حرکت رفت و برگشتی برای انجام عملیات مکانیکی و تولیدی.
- تجهیزات آزمایشگاهی: ایجاد نیروی کنترلشده برای آزمایش قطعات و بررسی رفتار مکانیکی مواد.
در بسیاری از این کاربردها، کنترل سرعت و موقعیت سیلندر اهمیت زیادی دارد. استفاده از شیرهای کنترل جهت به همراه محدودکنندههای جریان، امکان ایجاد حرکت رفت و برگشتی و تنظیم رفتار سیستم را فراهم میکند.
مزایای شبیهسازی سیستم در MATLAB و Simscape
شبیهسازی سیستمهای هیدرولیکی پیش از ساخت نمونه واقعی، مزایای متعددی برای مهندسان و طراحان دارد.
یکی از مهمترین مزایا، امکان بررسی رفتار سیستم در شرایط مختلف بدون نیاز به ساخت تجهیزات فیزیکی است. برای مثال، میتوان فشار منبع، ابعاد سیلندر، سطح مقطع محدودکننده و مشخصات شیر را تغییر داد و تأثیر آنها را بر عملکرد سیستم بررسی کرد.
همچنین شبیهسازی امکان مشاهده متغیرهایی را فراهم میکند که اندازهگیری آنها در یک سیستم واقعی ممکن است دشوار یا پرهزینه باشد.
از دیگر مزایای این روش میتوان به موارد زیر اشاره کرد:
- بررسی رفتار دینامیکی سیلندر در حالت پیشروی و بازگشت
- تحلیل رابطه میان موقعیت اسپول شیر و موقعیت پیستون
- بررسی تغییرات فشار در محفظههای هیدرولیکی
- تحلیل نیروی تماس پیستون با محدودکننده مکانیکی
- ارزیابی تأثیر تغییر ابعاد مجرای محدودکننده بر سرعت حرکت
- بررسی اثر بار خارجی بر پاسخ دینامیکی سیستم
- کاهش هزینههای طراحی و آزمایش نمونههای اولیه
- امکان توسعه مدل برای بررسی کنترل موقعیت و سرعت سیلندر
از آنجا که Simscape از مدلسازی فیزیکی مبتنی بر اجزای واقعی استفاده میکند، امکان توسعه مدل و اضافه کردن اجزای پیچیدهتر نیز وجود دارد. برای مثال، میتوان در نسخههای پیشرفتهتر، اثر افت فشار خطوط، نشتی داخلی سیلندر، تغییرات دمای سیال و رفتار غیرخطی شیر را نیز بررسی کرد.
جمعبندی
در این شبیهسازی، عملکرد یک سیلندر هیدرولیکی تفاضلی با استفاده از شیر کنترل جهت سهراهه در محیط MATLAB و Simscape بررسی میشود. در این مدار، شیر سهراهه مسیر ارتباطی پورت B را تغییر میدهد و آن را به مخزن یا به محفظه A سیلندر از طریق یک مجرای محدودکننده ثابت متصل میکند.
در حالت پیشروی، هر دو محفظه سیلندر به منبع فشار متصل میشوند. با وجود نزدیک بودن فشار دو محفظه، به دلیل اختلاف سطح مؤثر دو طرف پیستون، نیروی خالصی در جهت پیشروی ایجاد میشود. مجرای محدودکننده ثابت نیز با کنترل دبی عبوری، سرعت پیشروی سیلندر را تنظیم میکند.
در حالت بازگشت، پورت B به مخزن متصل میشود و با کاهش فشار محفظه سمت میله، نیروی هیدرولیکی لازم برای حرکت پیستون در جهت مخالف فراهم میشود.
نتایج شبیهسازی با استفاده از قابلیت Simscape Logging بررسی میشوند. نمودار موقعیت پیستون و موقعیت اسپول شیر، ارتباط میان ورودی و خروجی سیستم را نشان میدهد. نمودارهای فشار داخلی سیلندر نیز امکان تحلیل شرایط هیدرولیکی مدار را فراهم میکنند. علاوه بر این، بررسی نیروی تماس پیستون با محدودکننده مکانیکی به ارزیابی رفتار سیلندر در انتهای کورس کمک میکند.
در مجموع، این مدل نمونه مناسبی برای آموزش اصول عملکرد سیلندرهای تفاضلی، بررسی نحوه کنترل جریان با شیرهای سهراهه و تحلیل رفتار دینامیکی مدارهای هیدرولیکی در محیط MATLAB و Simscape محسوب میشود. همچنین میتوان از آن به عنوان نقطه شروعی برای توسعه مدلهای پیچیدهتر و طراحی سیستمهای کنترل پیشرفته در کاربردهای صنعتی استفاده کرد.
“`
دسترسی به دانلود ویژه اعضاء سایت
دانلود رایگان این شبیه سازی در نرم افزار Matlab
همه چیز شامل گزارش ها، فایل شبیه سازی، یکجا، آماده دانلود!
عضویت در سایتلینک دانلود ویژه اعضا سایت

چرا استفاده از Simscape Logging برای تحلیل این سیستم ضروری است؟
چون مشاهده موقعیت خروجی به تنهایی کافی نیست؛ دو سیستم میتوانند موقعیت مشابه داشته باشند اما فشار داخلی و نیروی تماس متفاوتی تجربه کنند. Logging امکان ثبت همزمان متغیرهای هیدرولیکی و مکانیکی (موقعیت پیستون و اسپول، فشار محفظهها، نیروی تماس) را فراهم میکند.
معادله حرکت پیستون در Simscape شامل چه نیروهایی است؟
بر اساس قانون دوم نیوتن: mẍ = Fhyd − Fload − Ffriction − Fstop؛ یعنی نیروی هیدرولیکی، بار خارجی، اصطکاک و نیروی برخورد با محدودکننده مکانیکی.
چرا در حالت بازگشت، مجرای محدودکننده نقش اصلی کنترل سرعت را ندارد؟
چون در بازگشت، شیر سهراهه پورت B را به مخزن متصل میکند و فشار محفظه B کاهش مییابد. سرعت بازگشت به دبی ورودی به محفظه A، مقاومت مسیر برگشت و بار مکانیکی وابسته است، نه به محدودکننده مسیر پیشروی.
نقش مجرای محدودکننده ثابت (Fixed Orifice) در این مدار چیست و چه رابطهای دبی را تعیین میکند؟
این قطعه با محدود کردن دبی عبوری، سرعت پیشروی سیلندر را کنترل میکند. دبی از رابطه Q = Cd·Ao·√(2ΔP/ρ) به دست میآید؛ کاهش سطح مقطع مجرا، دبی و در نتیجه سرعت را کم میکند.
چرا در حالت پیشروی، با وجود تقریباً یکسان بودن فشار دو محفظه، سیلندر حرکت میکند؟
چون سطح مؤثر دو طرف پیستون برابر نیست. نیروی خالص برابر است با F = P·Ar (اختلاف سطح به اندازه سطح مقطع میله)، و همین اختلاف سطح نیروی خالص پیشروی را ایجاد میکند.