
مقدمه
عملگرهای عضلانی پنوماتیکی یکی از فناوریهای مهم در حوزه سیستمهای محرک و رباتیک هستند که با الهام از عملکرد عضلات طبیعی انسان طراحی شدهاند. این عملگرها با استفاده از انرژی هوای فشرده، حرکت خطی و نیروی مکانیکی تولید میکنند و به دلیل وزن کم، ساختار نسبتاً ساده، انعطافپذیری مناسب و نسبت بالای نیرو به وزن، در بسیاری از کاربردهای صنعتی و پژوهشی مورد استفاده قرار میگیرند. یکی از شناختهشدهترین انواع این عملگرها، عضله مصنوعی مککیبن (McKibben Artificial Muscle) است که در منابع فنی با عنوان عملگر عضلانی مککیبن نیز شناخته میشود.
در این فناوری، تغییر فشار هوای داخل یک محفظه انعطافپذیر باعث تغییر شکل ساختار مکانیکی عملگر میشود. این تغییر شکل بهگونهای است که با افزایش فشار داخلی، طول عضله کاهش پیدا میکند و در نتیجه نیروی کششی قابلتوجهی تولید میشود. از این نظر، عملکرد عضله مصنوعی مککیبن شباهت زیادی به عملکرد عضلات انقباضی بدن انسان دارد.
در شبیهسازی حاضر، یک سیستم محرک عضلانی مبتنی بر دو عملگر پنوماتیکی مککیبن بررسی میشود که بهصورت متقابل یا آنتاگونیستی (Antagonistic) به یکدیگر متصل شدهاند. در این آرایش، دو عضله مصنوعی در دو طرف یک اهرم قرار میگیرند و با تغییر فشار هوای ورودی، بهصورت متناوب منقبض و منبسط میشوند. حرکت 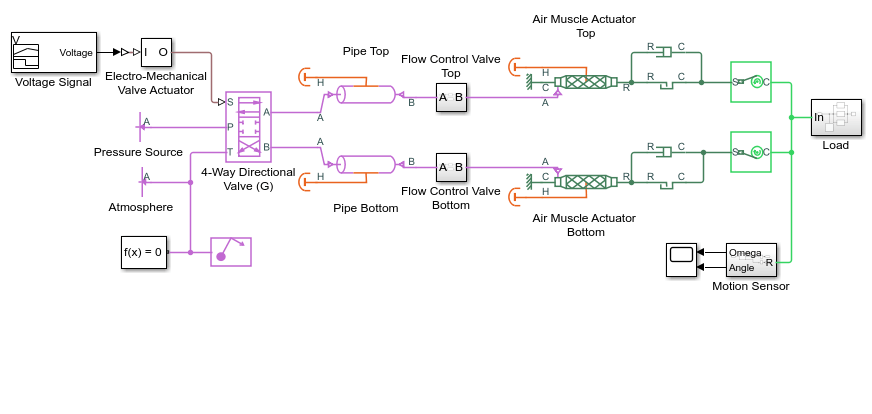 رفتوبرگشتی حاصل از عملکرد این دو عملگر، از طریق یک مکانیزم مکانیکی به حرکت دورانی تبدیل شده و برای به حرکت درآوردن بار خروجی مورد استفاده قرار میگیرد.
هدف اصلی این شبیهسازی، بررسی نحوه عملکرد دو عضله مصنوعی مککیبن در آرایش متقابل، تحلیل عملکرد شیر جهتدهنده چهارراهه، بررسی زیرسیستم محرک الکترومکانیکی شیر و ارزیابی رفتار فشار و دبی جرمی هوا در عملگرها و مسیرهای پنوماتیکی است. مدل موردنظر با استفاده از قابلیتهای Simscape Fluids و محیط Simulink در نرمافزار Matlab پیادهسازی شده است.
معرفی سیستم عملگر عضلانی مککیبن متقابل
سیستم مورد بررسی از دو عملگر عضلانی مککیبن، یک اهرم مکانیکی، شیر جهتدهنده چهارراهه، محرک الکترومکانیکی شیر، مسیرهای انتقال هوای فشرده و یک زیرسیستم بار مکانیکی تشکیل شده است. دو عملگر پنوماتیکی در دو سمت مخالف اهرم نصب شدهاند و بهگونهای به مکانیزم متصل هستند که انقباض یکی از آنها باعث ایجاد حرکت در جهت مخالف برای عملگر دیگر میشود.
در این ساختار، هر دو عضله نقش فعالی در کنترل موقعیت و حرکت مکانیکی خروجی دارند. برخلاف سیستمهایی که در آنها یک عملگر وظیفه ایجاد حرکت و یک فنر 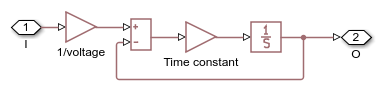 وظیفه بازگرداندن مکانیزم به موقعیت اولیه را بر عهده دارد، در آرایش آنتاگونیستی هر دو عملگر میتوانند نیروی محرک تولید کنند. به همین دلیل، امکان کنترل حرکت در هر دو جهت فراهم میشود.
این نوع آرایش از نظر عملکردی به سیستم عضلانی بدن انسان شباهت دارد. برای مثال، در حرکت مفصل آرنج، عضلات دوسر بازویی و سهسر بازویی بهصورت متقابل عمل میکنند. هنگامی که عضله دوسر بازویی منقبض میشود، عضله سهسر بازویی کشیده شده و حرکت مفصل در یک جهت انجام میشود. در حرکت معکوس، نقش این دو عضله تغییر میکند.
در عملگرهای مککیبن نیز همین اصل مورد استفاده قرار گرفته است. با اعمال هوای فشرده به یکی از عضلات، طول آن کاهش پیدا میکند و همزمان عضله مقابل تحت تأثیر حرکت مکانیکی مجموعه کشیده میشود. با تغییر مسیر هوای فشرده، عملگر دیگر فعال شده و جهت حرکت خروجی معکوس میشود.
در تصویر ساختار اصلی مدل، نحوه اتصال دو عضله مصنوعی به اهرم و ارتباط آنها با مکانیزم انتقال حرکت نمایش داده شده است. این ساختار نشان میدهد که حرکت خطی ایجادشده توسط عضلات، مستقیماً به بار خروجی منتقل نمیشود، بلکه ابتدا از طریق اتصالات مکانیکی و مکانیزمهای لغزنده ـ لنگ به حرکت دورانی تبدیل میشود.
اصول عملکرد عضله مصنوعی مککیبن
عضله مصنوعی مککیبن از یک محفظه داخلی انعطافپذیر تشکیل شده است که قابلی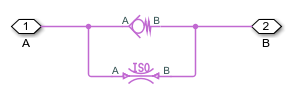 ت دریافت هوای فشرده را دارد. این محفظه معمولاً درون یک غلاف بافتهشده از الیاف مقاوم قرار میگیرد. ساختار بافتهشده بهگونهای طراحی شده است که افزایش قطر محفظه داخلی، با کاهش طول کلی عملگر همراه باشد.
هنگامی که هوای فشرده وارد محفظه داخلی میشود، فشار باعث افزایش قطر آن میشود. از آنجا که الیاف غلاف خارجی محدودیت هندسی مشخصی برای تغییر شکل ایجاد میکنند، افزایش قطر به کاهش طول عضله منجر میشود. این کاهش طول همان پدیدهای است که بهعنوان انقباض عضله مصنوعی شناخته میشود.
در نتیجه انقباض، عملگر میتواند نیروی کششی تولید کند و یک عضو مکانیکی متصل به خود را جابهجا کند. میزان نیروی تولیدشده به عواملی مانند فشار داخلی، هندسه غلاف، زاویه بافت الیاف، طول اولیه و مشخصات مکانیکی مواد وابسته است.
یکی از ویژگیهای مهم عضله مککیبن این است که رفتار آن کاملاً خطی نیست. رابطه میان فشار داخلی، میزان انقباض و نیروی تولیدی به هندسه عملگر و وضعیت مکانیکی آن وابستگی دارد. به همین دلیل، برای طراحی سیستمهای کنترلی دقیق، استفاده از مدلسازی و شبیهسازی اهمیت زیادی دارد.
در سیستم متقابل مورد بررسی، دو عضله مککیبن بهگونهای قرار گرفتهاند که انقباض هرکدام موجب جابهجایی اهرم در یک جهت میشود. هنگامی که فشار هوای داخل عضله بالایی افزایش پیدا میکند، این عضله منقبض شده و نیروی کششی لازم برای چرخش اهرم را ایجاد میکند. در این وضعیت، عضله پایینی در اثر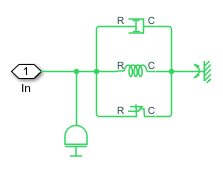 حرکت مکانیکی مجموعه کشیده میشود.
در شرایط معکوس، با افزایش فشار در عضله پایینی، این عملگر منقبض شده و حرکت اهرم در جهت مخالف انجام میشود. بنابراین، دو عملگر با همکاری یکدیگر امکان ایجاد حرکت دوطرفه را فراهم میکنند.
نقش شیر جهتدهنده چهارراهه در کنترل عملگرها
یکی از اجزای اصلی سیستم، شیر جهتدهنده چهارراهه (4-Way Directional Valve) است. این شیر وظیفه کنترل مسیر حرکت هوای فشرده را بر عهده دارد و با تغییر وضعیت خود، مشخص میکند که کدامیک از دو عضله مککیبن تحت فشار قرار بگیرد.
شیر جهتدهنده چهارراهه دارای چهار مسیر اصلی است که معمولاً با حروف P، T، A و B مشخص میشوند:
- P (Pressure): مسیر ورود هوای فشرده از منبع تغذیه.
- T (Tank/Return): مسیر تخلیه یا بازگشت سیال به مخزن یا محیط خروجی.
- A: مسیر ارتباط با یکی از عملگرهای پنوماتیکی.
- B: مسیر ارتباط با عملگر پنوماتیکی دیگ
 ر.
در این سیستم، شیر چهارراهه دارای دو وضعیت عملکردی اصلی است که امکان کنترل متناوب دو عضله را فراهم میکند.
وضعیت اول: فعال شدن عضله بالایی
در وضعیت نخست، مسیر فشار P به مسیر A متصل میشود و مسیر B نیز به مسیر تخلیه T راه پیدا میکند. در نتیجه، هوای فشرده از منبع تغذیه وارد عضله مککیبن بالایی میشود.
افزایش فشار داخلی باعث انبساط شعاعی محفظه و در نهایت انقباض طولی عضله میشود. با کوتاه شدن طول عملگر بالایی، نیروی کششی به اهرم وارد شده و مکانیزم مکانیکی به حرکت درمیآید.
همزمان، عضله مککیبن پایینی که در سمت مخالف اهرم قرار گرفته است، تحت تأثیر حرکت مکانیکی مجموعه کشیده میشود. بنابراین، تغییر طول دو عضله بهصورت هماهنگ انجام میشود و حرکت خروجی در یک جهت شکل میگیرد.
در این وضعیت، هوای موجود در مسیر عضله پایینی از طریق مسیر B و سپس T تخلیه میشود. این تخلیه امکان تغییر طول عملگر و حرکت آزادانهتر مکانیزم را فراهم میکند.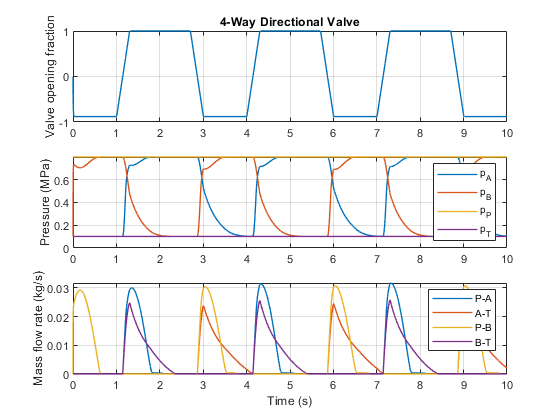
وضعیت دوم: فعال شدن عضله پایینی
در وضعیت دوم، شیر جهتدهنده مسیر فشار P را به مسیر B متصل میکند و مسیر A نیز به مسیر تخلیه T متصل میشود.
در این شرایط، هوای فشرده وارد عضله مککیبن پایینی شده و باعث انقباض آن میشود. نیروی کششی تولیدشده توسط این عملگر، اهرم را در جهت مخالف حرکت میدهد.
با حرکت اهرم، عضله بالایی کشیده شده و طول آن افزایش پیدا میکند. در همین زمان، هوای موجود در عضله بالایی از مسیر A و T تخلیه میشود.
با تغییر متناوب وضعیت شیر، دو عضله میتوانند بهصورت پیوسته و متناوب فعال شوند. این عملکرد باعث ایجاد حرکت نوسانی در مجموعه مکانیکی میشود.
بنابراین، شیر چهارراهه در این مدل نقش اصلی را در تعیین جهت حرکت سیستم ایفا میکند و زمانبندی تغییر وضعیت آن تأثیر مستقیمی بر رفتار دینامیکی عملگرها دارد.
زیرسیستم محرک الکترومکانیکی شیر (Electro-Mechanical Valve Actuator Subsystem)
برای کنترل وضعیت شیر جهتدهنده چهارراهه، از یک زیرسیستم محرک الکترومکانیکی استفاده شده است. این زیرسیستم وظیفه دارد سیگنال الکتریکی ورودی را به حرکت مکانیکی موردنیاز برای تغییر وضعیت شیر تبدیل کند.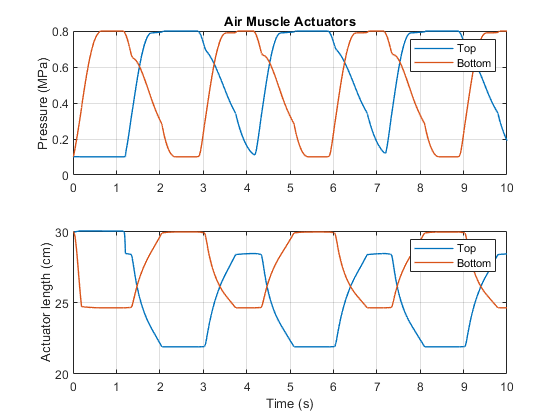
در بسیاری از سیستمهای پنوماتیکی صنعتی، شیرهای جهتدهنده از طریق سلونوئید یا مکانیزمهای الکترومکانیکی کنترل میشوند. در چنین ساختارهایی، سیگنال الکتریکی به سیمپیچ یا محرک مربوطه اعمال میشود و نیروی حاصل از آن، عضو متحرک شیر را جابهجا میکند.
در مدل حاضر نیز کنترل شیر بر اساس یک سیگنال ولتاژ انجام میشود. این سیگنال به زیرسیستم محرک الکترومکانیکی اعمال شده و پس از تبدیل به حرکت مکانیکی، وضعیت شیر جهتدهنده را تغییر میدهد.
به این ترتیب، ارتباط میان بخش الکتریکی و بخش پنوماتیکی سیستم برقرار میشود. در واقع، کاربر میتواند بدون دخالت مستقیم مکانیکی، تنها با تغییر سیگنال ولتاژ، مسیر هوای فشرده را کنترل کند.
این ساختار از نظر طراحی سیستمهای اتوماسیون اهمیت زیادی دارد؛ زیرا در بسیاری از کاربردهای صنعتی، فرمانهای کنترلی توسط کنترلکنندههای الکترونیکی تولید میشوند، در حالی که نیروی اصلی موردنیاز برای حرکت مکانیزم از طریق هوای فشرده تأمین میشود.
تصویر مربوط به زیرسیستم محرک الکترومکانیکی، ساختار داخلی بخش تبدیل فرمان الکتریکی به حرکت مکانیکی شیر را نمایش میدهد. بررسی این زیرسیستم به درک بهتر ارتباط میان ورودی الکتریکی و عملکرد شیر کمک میکند.
از دیدگاه شبیهسازی، بررسی این قسمت امکان تحلیل پاسخ شیر به سیگنال ورودی را فراهم میکند. برای مثال، میتوان تغییر وضعیت شیر، تأخیر عملکرد محرک و تأثیر شکل موج ولتاژ بر زمانبندی ورود هوا به عملگرها را بررسی کرد.
زیرسیستمهای شیر کنترل جریان (Flow Control Valve Subsystems)
در کنار شیر جهتدهنده چهارراهه، زیرسیستمهای کنترل جریان نیز در مدل وجود دارند. این زیرسیستمها در مسیرهای پنوماتیکی قرار گرفتهاند و وظیفه تنظیم شرایط جریان هوا را بر عهده دارند.
در سیستمهای پنوماتیکی، تنها تأمین فشار مناسب برای عملکرد صحیح عملگر کافی نیست. سرعت ورود و خروج هوا نیز اهمیت زیادی دارد. اگر هوای فشرده با دبی بسیار زیاد وارد عضله شود، ممکن است عملگر با سرعت بالایی منقبض شود و حرکت مکانیکی ناگهانی ایجاد کند. چنین شرایطی میتواند باعث افزایش ضربههای مکانیکی، نوسان بار و کاهش کیفیت کنترل شود.
از طرف دیگر، اگر دبی هوای ورودی بسیار محدود باشد، سرعت انقباض عضله کاهش پیدا میکند و پاسخ سیستم کندتر خواهد شد.
به همین دلیل، کنترل جریان هوا یکی از پارامترهای مهم در طراحی سیستمهای پنوماتیکی محسوب میشود. استفاده از شیرهای کنترل جریان امکان مدیریت دبی عبوری و تنظیم سرعت عملکرد عملگرها را فراهم میکند.
در این شبیهسازی، زیرسیستمهای کنترل جریان بهعنوان بخشی از مسیر انتقال هوای فشرده در نظر گرفته شدهاند. این زیرسیستمها در کنار شیر جهتدهنده، شرایط لازم برای تغذیه متناوب دو عضله را فراهم میکنند.
بررسی رفتار جریان در این قسمت میتواند اطلاعات مناسبی درباره سرعت پر و خالی شدن محفظههای پنوماتیکی ارائه دهد. همچنین میتوان تأثیر محدودیتهای جریان بر فشار داخلی عضلات و سرعت حرکت مکانیکی مجموعه را ارزیابی کرد.
نکته مهم این است که دبی جرمی هوا و فشار داخلی عملگرها به یکدیگر وابسته هستند. هنگام ورود هوا به محفظه، دبی جرمی مثبت موجب افزایش جرم هوای موجود در عملگر میشود. در مقابل، هنگام تخلیه هوا، دبی جرمی در جهت خروج از محفظه قرار میگیرد و فشار داخلی بهتدریج کاهش پیدا میکند.
بنابراین، بررسی همزمان فشار و دبی جرمی میتواند تصویر دقیقتری از عملکرد سیستم ارائه دهد.
مکانیزم تبدیل حرکت خطی به دورانی
یکی از بخشهای مهم این شبیهسازی، مکانیزم مکانیکی تبدیل حرکت عضلات به چرخش بار خروجی است. دو عضله مککیبن به یک اهرم متصل شدهاند و انقباض متناوب آنها باعث ایجاد حرکت نوسانی در اهرم میشود.
با این حال، خروجی موردنظر سیستم بهصورت حرکت دورانی است. برای تبدیل حرکت خطی و جابهجایی اهرم به دوران، از مکانیزمهای لغزنده ـ لنگ (Slider-Crank Mechanism) استفاده شده است.
مکانیزم لغزنده ـ لنگ یکی از سازوکارهای شناختهشده در مهندسی مکانیک است که در موتورهای احتراق داخلی، کمپرسورها، پمپهای رفتوبرگشتی و بسیاری از ماشینآلات صنعتی کاربرد دارد.
این مکانیزم امکان تبدیل حرکت خطی به حرکت دورانی و همچنین تبدیل حرکت دورانی به حرکت رفتوبرگشتی را فراهم میکند.
در ساختار مورد بررسی، حرکت متناوب عضلات باعث جابهجایی اهرم میشود. این جابهجایی از طریق اتصالات مکانیکی به مکانیزم لغزنده ـ لنگ منتقل شده و در نهایت به دوران عضو خروجی منجر میشود.
زاویه چرخش خروجی به عوامل مختلفی وابسته است؛ از جمله:
- میزان انقباض و انبساط عضلات مککیبن.
- فشار هوای داخل هر یک از عملگرها.
- نیروی کششی تولیدشده توسط عضلات.
- طول اهرم و موقعیت نقاط اتصال.
- ابعاد هندسی مکانیزم لغزنده ـ لنگ.
- مقدار بار مکانیکی متصل به محور خروجی.
یکی از نکات مهم در این نوع سیستمها، رابطه غیرخطی میان جابهجایی عملگر و زاویه دوران خروجی است. به دلیل هندسه مکانیزم انتقال حرکت، تغییرات یکسان در طول عضله لزوماً به تغییرات یکسان در زاویه خروجی منجر نمیشود.
به همین دلیل، استفاده از مدلسازی چندفیزیکی در Matlab و Simscape برای بررسی عملکرد چنین مجموعهای اهمیت دارد. این محیط امکان ارتباط میان رفتار پنوماتیکی، مکانیکی و الکتریکی سیستم را در یک مدل واحد فراهم میکند.
زیرسیستم بار مکانیکی (Load Subsystem)
بخش دیگری از مدل به بار مکانیکی اختصاص دارد. این زیرسیستم شرایط بارگذاری مجموعه محرک را شبیهسازی میکند و امکان بررسی عملکرد عضلات در برابر مقاومت مکانیکی را فراهم میسازد.
در سیستمهای واقعی، عملگرهای پنوماتیکی معمولاً برای جابهجایی یک بار یا به حرکت درآوردن یک مکانیزم استفاده میشوند. بنابراین، بررسی عملکرد عملگر بدون در نظر گرفتن بار مکانیکی نمیتواند تصویر کاملی از رفتار سیستم ارائه دهد.
وجود بار باعث میشود حرکت خروجی به نیروی تولیدی عضلات و توانایی آنها در غلبه بر مقاومت مکانیکی وابسته باشد. هرچه بار بیشتر باشد، برای ایجاد حرکت مشابه به نیروی بیشتری نیاز خواهد بود.
در این شبیهسازی، زیرسیستم بار به مکانیزم مکانیکی متصل شده است و اثر آن بر حرکت دورانی خروجی بررسی میشود.
در تحلیل چنین سیستمی، چند پارامتر مکانیکی اهمیت ویژهای دارند:
- گشتاور مقاوم: گشتاوری که در برابر چرخش محور خروجی عمل میکند.
- اینرسی بار: میزان مقاومت بار در برابر تغییر سرعت زاویهای.
- اصطکاک مکانیکی: اتلاف انرژی در اتصالات و اجزای متحرک.
- سرعت زاویهای: نرخ تغییر زاویه دوران محور خروجی.
- شتاب زاویهای: نرخ تغییر سرعت زاویهای در طول زمان.
با تغییر پارامترهای بار میتوان شرایط مختلف عملکرد سیستم را بررسی کرد. برای مثال، میتوان رفتار عملگرها را در شرایط بار سبک و سنگین مقایسه کرد و مشاهده کرد که افزایش بار چه تأثیری بر سرعت حرکت، میزان انقباض عضلات و پاسخ دینامیکی سیستم دارد.
همچنین، بررسی بار مکانیکی به تعیین محدوده عملکرد مناسب عملگرها کمک میکند. اگر بار بیش از ظرفیت تولید نیروی عضلات باشد، ممکن است سیستم نتواند حرکت موردنظر را انجام دهد یا دامنه حرکت خروجی کاهش پیدا کند.
مدلسازی چندفیزیکی سیستم در Matlab و Simscape
برای شبیهسازی این سیستم، استفاده از محیط Simulink و کتابخانه Simscape Fluids امکان مدلسازی رفتار سیالاتی و مکانیکی را در کنار یکدیگر فراهم میکند.
در مدلهای سنتی، ممکن است برای بررسی هر بخش از سیستم، روابط ریاضی جداگانهای استخراج شود و سپس این روابط در قالب معادلات دیفرانسیل به یکدیگر متصل شوند. این روش برای سیستمهای ساده مناسب است، اما با افزایش تعداد اجزا و پیچیدگی ارتباطات، توسعه مدل دشوارتر خواهد شد.
Simscape این امکان را فراهم میکند که اجزای فیزیکی سیستم به شکل بلوکهای تخصصی در کنار یکدیگر قرار بگیرند و ارتباطات آنها مطابق ساختار واقعی سیستم برقرار شود.
در این شبیهسازی، بخش پنوماتیکی، محرک الکترومکانیکی و مکانیزم مکانیکی بهصورت یک مجموعه یکپارچه مدل شدهاند.
از دیدگاه عملکردی، مدل شامل سه حوزه اصلی است:
۱. حوزه الکتریکی: سیگنال ولتاژ ورودی برای کنترل محرک الکترومکانیکی شیر استفاده میشود.
۲. حوزه سیالاتی: هوای فشرده از طریق شیر جهتدهنده و مسیرهای کنترل جریان به عضلات مککیبن منتقل میشود. تغییر فشار و دبی جرمی در این قسمت تعیینکننده رفتار پنوماتیکی عملگرها است.
۳. حوزه مکانیکی: نیروی تولیدشده توسط عضلات به اهرم و مکانیزم انتقال حرکت وارد میشود و باعث چرخش بار خروجی خواهد شد.
مزیت اصلی این روش، امکان بررسی تأثیر متقابل بخشهای مختلف سیستم است. برای مثال، افزایش بار مکانیکی میتواند حرکت عضلات را محدود کند. این محدودیت بر میزان انقباض اثر میگذارد و در ادامه ممکن است باعث تغییر فشار داخلی و شرایط جریان هوا شود.
به همین ترتیب، تغییر سیگنال الکتریکی ورودی میتواند وضعیت شیر را تغییر دهد و از طریق تغییر مسیر جریان، رفتار مکانیکی خروجی را تحت تأثیر قرار دهد.
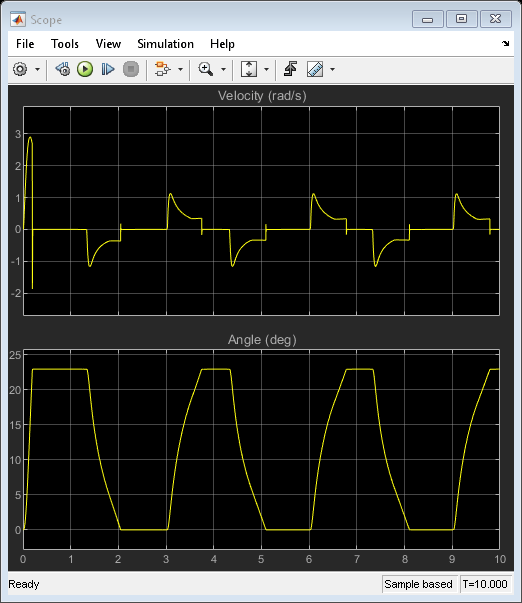
بررسی نتایج شبیهسازی از طریق Scopeها
پس از اجرای مدل، نتایج شبیهسازی را میتوان از طریق بلوکهای Scope در محیط Simulink مشاهده کرد. این ابزار امکان نمایش تغییرات سیگنالهای مختلف در طول زمان را فراهم میکند و برای تحلیل رفتار گذرای سیستم بسیار مفید است.
در این مدل، نتایج مربوط به عملکرد سیستم عضلانی و حرکت مکانیکی خروجی قابل بررسی هستند. با توجه به ساختار سیستم، یکی از مهمترین مواردی که باید مورد توجه قرار بگیرد، تناوب عملکرد دو عضله است.
در زمان فعال شدن عضله بالایی، انتظار میرود فشار داخلی آن افزایش پیدا کند و با انقباض عملگر، مکانیزم در یک جهت حرکت کند. در همین زمان، عضله پایینی در وضعیت کشیده شدن قرار میگیرد.
پس از تغییر وضعیت شیر، مسیر ورود هوای فشرده به عضله پایینی برقرار میشود. در نتیجه، فشار داخلی این عضله افزایش یافته و عملگر پایینی منقبض میشود. این اتفاق باعث معکوس شدن جهت حرکت مکانیزم خواهد شد.
بنابراین، با مشاهده سیگنالهای مربوط به وضعیت شیر، فشار عضلات و حرکت خروجی میتوان هماهنگی میان بخشهای مختلف سیستم را ارزیابی کرد.
یکی از موضوعات مهم در تحلیل نتایج، بررسی زمان پاسخ سیستم است. از لحظه اعمال فرمان الکتریکی تا زمانی که شیر تغییر وضعیت دهد و فشار داخلی عضله به مقدار مؤثر برسد، یک بازه زمانی سپری میشود. این تأخیر میتواند بر سرعت پاسخ مکانیکی و دقت کنترل موقعیت تأثیر بگذارد.
همچنین، رفتار گذرای سیستم در زمان تغییر وضعیت شیر اهمیت زیادی دارد. تغییر مسیر جریان هوا ممکن است باعث ایجاد نوسان فشار و تغییرات ناگهانی دبی جرمی شود. این پدیدهها باید در طراحی و تنظیم سیستمهای واقعی مورد توجه قرار بگیرند.
تحلیل نتایج Simscape Logging
علاوه بر استفاده از Scopeها، قابلیت Simscape Logging برای بررسی جزئیات رفتار داخلی اجزای مدل مورد استفاده قرار گرفته است.
Simscape Logging اطلاعات مربوط به متغیرهای فیزیکی اجزای مختلف سیستم را ثبت میکند. این اطلاعات میتوانند شامل فشار، دبی جرمی، سرعت، جابهجایی، نیرو و سایر کمیتهای مرتبط با اجزای مدل باشند.
در شبیهسازی حاضر، نتایج ثبتشده برای تحلیل فشار و دبی جرمی در شیر جهتدهنده چهارراهه و همچنین فشار و جریان هوای عبوری از عضلات مککیبن مورد استفاده قرار گرفتهاند.
بررسی فشار و دبی جرمی در شیر جهتدهنده چهارراهه
نمودارهای مربوط به شیر چهارراهه، فشار در دو سوی شیر و دبی جرمی عبوری از آن را برای یک سیگنال ولتاژ مشخص نمایش میدهند.
این نمودارها اطلاعات مهمی درباره نحوه عملکرد شیر در زمان تغییر وضعیت ارائه میکنند.
هنگامی که شیر در وضعیت نخست قرار دارد، مسیر P-A و B-T باز است. در این حالت، هوای فشرده از مسیر P به A منتقل شده و از طریق مسیر B و T امکان تخلیه هوای عملگر مقابل فراهم میشود.
با تغییر فرمان الکتریکی و جابهجایی شیر، مسیرهای جریان تغییر میکنند. در وضعیت دوم، مسیر P-B و A-T برقرار میشود و جهت تغذیه و تخلیه هوا معکوس خواهد شد.
در نمودار دبی جرمی میتوان تغییر جهت و مقدار جریان هوا را در زمان جابهجایی شیر مشاهده کرد. این تغییرات نشان میدهند که کدام مسیر در حال تغذیه عملگر و کدام مسیر در حال تخلیه هوا است.
از طرف دیگر، نمودار فشار در دو سوی شیر برای ارزیابی افت فشار و شرایط انتقال هوای فشرده اهمیت دارد.
افت فشار در شیرهای پنوماتیکی به عواملی مانند سطح مقطع عبور جریان، مشخصات هندسی مسیر، اختلاف فشار دو طرف شیر و مقدار دبی عبوری وابسته است.
بنابراین، تحلیل این نمودارها میتواند در انتخاب شیر مناسب و بررسی ظرفیت عبور جریان در سیستمهای واقعی مفید باشد.
بررسی فشار و دبی جرمی در عضلات مککیبن
نمودارهای مربوط به عملگرهای مککیبن، تغییرات فشار داخلی و دبی جرمی هوا را نمایش میدهند.
این دو کمیت از مهمترین متغیرهای تعیینکننده رفتار عضله مصنوعی هستند. فشار داخلی نقش مستقیمی در ایجاد نیروی انقباضی دارد و دبی جرمی نیز نرخ ورود یا خروج هوا از محفظه را مشخص میکند.
در زمان فعال شدن عضله بالایی، هوای فشرده وارد محفظه آن میشود. در نتیجه، جرم هوای موجود در محفظه افزایش پیدا میکند و فشار داخلی عملگر بالا میرود.
افزایش فشار موجب تغییر شکل غلاف بافتهشده و انقباض طولی عضله میشود. در همین زمان، عضله پایینی از طریق مسیر تخلیه به شیر متصل است و هوای موجود در آن از سیستم خارج میشود.
پس از تغییر وضعیت شیر، شرایط معکوس خواهد شد. عضله پایینی شروع به دریافت هوای فشرده میکند و فشار داخلی آن افزایش مییابد. در مقابل، هوای عضله بالایی تخلیه میشود.
در نتیجه، نمودارهای فشار دو عملگر باید رفتار متناوب و هماهنگی را متناسب با فرمان شیر نشان دهند.
از نظر تحلیل دبی جرمی نیز باید توجه داشت که علامت دبی به جهت جریان و قرارداد علامتگذاری پورتهای مدل بستگی دارد. بنابراین، برای تشخیص ورود یا خروج هوا باید علاوه بر مقدار دبی، جهت مرجع تعریفشده برای هر پورت نیز بررسی شود.
یکی از نکات مهم در بررسی این نمودارها، مقایسه سرعت افزایش فشار و سرعت کاهش آن در دو عملگر است. این موضوع میتواند اطلاعاتی درباره ظرفیت تغذیه و تخلیه مدار، محدودیتهای شیر و تأثیر حجم داخلی عضلات بر پاسخ سیستم ارائه کند.
اگر سرعت افزایش فشار در یک عضله بیشتر از سرعت تخلیه فشار در عضله مقابل باشد، ممکن است در بازههایی از عملکرد سیستم، هر دو عملگر دارای فشار داخلی قابلتوجهی باشند. چنین وضعیتی میتواند بر نیروی خالص واردشده به اهرم و حرکت خروجی تأثیر بگذارد.
اهمیت آرایش آنتاگونیستی در سیستمهای محرک
استفاده از دو عملگر مککیبن در آرایش متقابل، مزایای قابلتوجهی در مقایسه با ساختارهای تکعملگر دارد.
در یک سیستم تکعملگر، معمولاً برای بازگرداندن مکانیزم به وضعیت اولیه به فنر، نیروی خارجی یا سازوکار مکانیکی دیگری نیاز است. اما در سیستم آنتاگونیستی، هر دو عملگر میتوانند در ایجاد حرکت نقش داشته باشند.
این ویژگی باعث میشود امکان تولید نیرو در هر دو جهت فراهم شود. همچنین، با کنترل فشار داخلی دو عضله میتوان میزان نیروی واردشده به مکانیزم را تنظیم کرد.
از دیگر مزایای این ساختار میتوان به موارد زیر اشاره کرد:
- حرکت دوطرفه: دو عضله امکان حرکت در جهتهای مخالف را فراهم میکنند.
- شباهت به عضلات طبیعی: ساختار عملکردی سیستم به آرایش عضلات متقابل در بدن انسان نزدیک است.
- انعطافپذیری مکانیکی: استفاده از عملگرهای انعطافپذیر میتواند در کاربردهایی که به تعامل ایمنتر با محیط نیاز دارند مفید باشد.
- قابلیت تنظیم نیروی خروجی: با تغییر فشار داخلی عملگرها میتوان نیروی کششی تولیدشده را کنترل کرد.
- امکان کنترل حرکت: با تنظیم سیگنال الکتریکی و وضعیت شیر میتوان زمانبندی حرکت دو عملگر را مدیریت کرد.
البته این ساختار با محدودیتهایی نیز همراه است. رفتار غیرخطی عضلات مککیبن، تراکمپذیری هوا، تأخیر در پاسخ پنوماتیکی و اصطکاک مکانیکی از جمله عواملی هستند که طراحی کنترلکننده را دشوار میکنند.
به همین دلیل، شبیهسازی دقیق سیستم قبل از ساخت نمونه آزمایشگاهی یا استفاده صنعتی میتواند نقش مهمی در کاهش هزینههای طراحی و افزایش اطمینان عملکرد داشته باشد.
کاربردهای عملی عملگرهای عضلانی مککیبن
عملگرهای مککیبن به دلیل وزن کم، ساختار انعطافپذیر و قابلیت تولید نیروی کششی، در زمینههای مختلف مهندسی مورد استفاده قرار میگیرند.
یکی از مهمترین حوزههای کاربرد این فناوری، رباتیک است. در رباتهای انساننما و سامانههای رباتیکی دارای مفاصل، استفاده از عملگرهای عضلانی میتواند امکان ایجاد حرکتهایی شبیه به حرکت اندامهای بدن انسان را فراهم کند.
در پروتزهای فعال نیز میتوان از این فناوری برای ایجاد حرکت مکانیکی متناسب با عملکرد اندام طبیعی استفاده کرد. ساختار انعطافپذیر این عملگرها در برخی کاربردهای توانبخشی و تجهیزات کمکی حرکتی نیز مورد توجه قرار گرفته است.
از دیگر کاربردهای این عملگرها میتوان به موارد زیر اشاره کرد:
- رباتهای نرم و انعطافپذیر (Soft Robotics).
- سامانههای کمکی حرکت اندامهای بدن.
- تجهیزات توانبخشی و تمرینات حرکتی.
- مفاصل رباتیکی با قابلیت حرکت دوطرفه.
- مکانیزمهای گیره و گرفتن اجسام.
- سیستمهای اتوماسیون صنعتی با نیاز به عملگرهای سبک.
- سامانههای آزمایشگاهی برای بررسی کنترل عضلات مصنوعی.
در بسیاری از این کاربردها، آرایش آنتاگونیستی اهمیت ویژهای دارد؛ زیرا امکان کنترل حرکت در دو جهت را بدون نیاز به یک فنر بازگرداننده مستقل فراهم میکند.
برای مثال، در یک مفصل رباتیکی میتوان دو عضله مصنوعی را در دو طرف مفصل قرار داد. با فعال شدن عضله اول، مفصل در یک جهت حرکت میکند و با فعال شدن عضله دوم، حرکت معکوس انجام میشود. چنین ساختاری از نظر مفهومی به عملکرد عضلات متقابل بدن انسان شباهت دارد.
جمعبندی شبیهسازی
در این شبیهسازی، عملکرد یک سیستم محرک پنوماتیکی مبتنی بر دو عضله مصنوعی مککیبن در آرایش آنتاگونیستی بررسی شده است. دو عملگر در دو سمت مخالف یک اهرم قرار گرفتهاند و با استفاده از شیر جهتدهنده چهارراهه، بهصورت متناوب تحت فشار هوای فشرده قرار میگیرند.
هنگامی که مسیر P-A و B-T در شیر باز میشود، عضله بالایی منقبض شده و باعث کشیده شدن عضله پایینی و حرکت اهرم در یک جهت میشود. با تغییر وضعیت شیر و برقراری مسیر P-B و A-T، عضله پایینی منقبض شده و حرکت مکانیزم در جهت مخالف انجام میشود.
کنترل شیر از طریق یک زیرسیستم محرک الکترومکانیکی انجام میشود که سیگنال ولتاژ ورودی را به حرکت مکانیکی موردنیاز برای تغییر وضعیت شیر تبدیل میکند. همچنین، زیرسیستمهای کنترل جریان در مسیرهای پنوماتیکی، شرایط انتقال هوای فشرده به عملگرها را مدیریت میکنند.
حرکت نوسانی حاصل از انقباض متناوب دو عضله، از طریق اهرم و مکانیزمهای لغزنده ـ لنگ به حرکت دورانی تبدیل شده و به بار مکانیکی خروجی منتقل میشود.
یکی از بخشهای مهم تحلیل، بررسی نتایج حاصل از Simscape Logging است. نمودارهای فشار و دبی جرمی در شیر چهارراهه و عضلات مککیبن امکان ارزیابی عملکرد پنوماتیکی سیستم را فراهم میکنند. این نمودارها نشان میدهند که چگونه تغییر وضعیت شیر، مسیر جریان هوا و شرایط فشار داخلی عملگرها را تغییر میدهد.
در مجموع، این مدل نمونه مناسبی برای مطالعه ارتباط میان سیستمهای الکتریکی، پنوماتیکی و مکانیکی در یک ساختار چندفیزیکی است. همچنین میتوان از آن بهعنوان نقطه شروعی برای توسعه مدلهای پیشرفتهتر عملگرهای عضلانی، طراحی کنترلکنندههای موقعیت و نیرو و بررسی کاربردهای رباتیکی عضلات مصنوعی استفاده کرد.
“`
دسترسی به دانلود ویژه اعضاء سایت
دانلود رایگان این شبیه سازی در نرم افزار Matlab
همه چیز شامل گزارش ها، فایل شبیه سازی، یکجا، آماده دانلود!
عضویت در سایت[/box]
لینک دانلود ویژه اعضا سایت


اگر بار مکانیکی خروجی را سنگینتر کنیم، چه تغییراتی در رفتار پنوماتیکی و مکانیکی سیستم انتظار میرود؟
با افزایش بار، حرکت عضلات محدودتر میشود؛ این محدودیت بر میزان انقباض اثر میگذارد و در ادامه میتواند فشار داخلی و شرایط جریان هوا را تغییر دهد. در نتیجه سرعت حرکت خروجی کاهش یافته و ممکن است دامنه حرکت یا توانایی غلبه بر بار کاهش یابد.
برای تبدیل حرکت خطی عضلات به دوران خروجی از چه مکانیزمی استفاده شده و چرا رابطه آن غیرخطی است؟
از مکانیزم لغزنده ـ لنگ (Slider-Crank) استفاده شده است. به دلیل هندسه این مکانیزم، تغییرات یکسان در طول عضله لزوماً به تغییرات یکسان در زاویه خروجی منجر نمیشود؛ بنابراین رابطه جابهجایی عملگر و زاویه دوران خروجی غیرخطی است.
چرا علامت دبی جرمی در نمودارهای عضلات مککیبن همیشه بهمعنای ورود یا خروج هوا نیست؟
زیرا علامت دبی به قرارداد علامتگذاری پورتهای مدل بستگی دارد، نه صرفاً به جهت فیزیکی جریان. برای تشخیص ورود یا خروج هوا باید علاوه بر مقدار و علامت دبی، جهت مرجع تعریفشده برای هر پورت نیز بررسی شود.
تفاوت خروجی Scope با Simscape Logging چیست و کدام برای تحلیل فشار و دبی جرمی مناسبتر است؟
Scope فقط سیگنالهای دلخواه متصل به آن را در طول زمان نشان میدهد، اما Simscape Logging بهطور خودکار متغیرهای فیزیکی داخلی همه اجزا (فشار، دبی جرمی، نیرو، جابهجایی و…) را ثبت میکند. برای بررسی دقیق فشار و دبی جرمی در شیر و عضلات، Simscape Logging مناسبتر است چون به متغیرهای داخلی پورتها دسترسی میدهد.
چرا برای مدلسازی این سیستم از Simscape Fluids استفاده شده و نه معادلات ریاضی دستی؟
چون سیستم شامل سه حوزه الکتریکی، سیالاتی و مکانیکی است و استخراج دستی معادلات دیفرانسیل برای آن پیچیده و پرخطاست. Simscape امکان اتصال مستقیم بلوکهای فیزیکی منطبق بر ساختار واقعی را فراهم میکند و تأثیر متقابل زیرسیستمها را بدون نوشتن معادلات جداگانه نشان میدهد.