
سیستم ترمز یکی از مهمترین زیرسیستمهای ایمنی در خودرو است که وظیفه دارد با ایجاد نیروی مقاوم در برابر حرکت چرخها، سرعت وسیله نقلیه را کاهش دهد یا آن را بهطور کامل متوقف کند. عملکرد صحیح این سیستم به عوامل مختلفی از جمله فشار سیال هیدرولیک، هندسه کالیپر، مشخصات دیسک ترمز، ویژگیهای اصطکاکی لنتها و نحوه توزیع فشار میان چرخهای جلو و عقب وابسته است. به همین دلیل، مدلسازی و شبیهسازی سیستم ترمز پیش از ساخت نمونه فیزیکی میتواند نقش مهمی در ارزیابی عملکرد، بررسی رفتار اجزای مختلف و بهینهسازی طراحی داشته باشد.
در این شبیهسازی، یک سیستم ترمز دیسکی با کالیپر ثابت (Fixed Caliper Disk Brake) در محیط Matlab و با استفاده از قابلیتهای Simscape مدلسازی میشود. هدف اصلی، بررسی نحوه مدلسازی و تنظیم پارامترهای ترمز دیسکی و استخراج منحنی کامپلاینس (Compliance Curve) برای کالیپرهای ترمز جلو و عقب است. برای تعیین پارامترهای مدل، از دادههای عددی استخراجشده از برگه مشخصات سیلندر اصلی ترمز دوگانه استفاده میشود. این اطلاعات به مهندس کمک میکند تا پارامترهای سیستم را به شرایط واقعی نزدیک کند و طراحی مناسبتری برای مجموعه ترمز به دست آورد.
یکی از ویژگیهای مهم این مدل، استفاده از یک سیلندر اصلی دوگانه (Tandem Primary Cylinder) در مدار ورودی سیستم ترمز است. این سیلندر، فشار هیدرولیکی موردنیاز را تأمین میکند و سیال را از دو کانال مجزا به مجموعه ترمزهای جلو و عقب هدایت میکند. خروجی اصلی شبیهسازی نیز منحنیهای کامپلاینس مربوط به 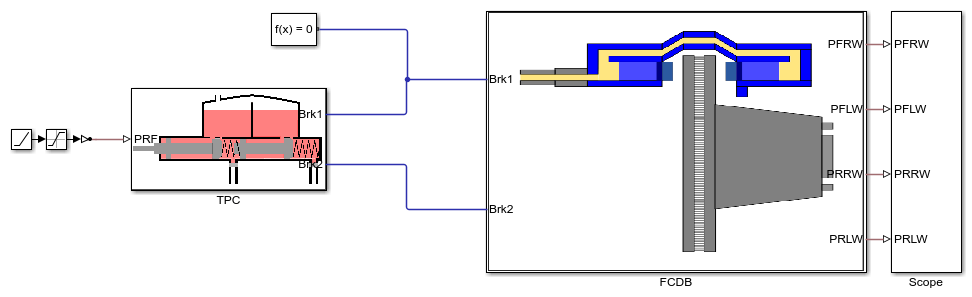 کالیپرهای جلو و عقب است که میتوان از آنها برای تحلیل رفتار مکانیکی و هیدرولیکی سیستم ترمز استفاده کرد.
معرفی ترمز دیسکی با کالیپر ثابت
ترمز دیسکی یکی از متداولترین انواع سیستمهای ترمز در خودروهای سواری و بسیاری از وسایل نقلیه دیگر است. در این سیستم، یک دیسک به مجموعه چرخ متصل میشود و هنگام ترمزگیری، لنتها با ایجاد نیروی فشاری روی سطوح دیسک، گشتاور مقاومی تولید میکنند. این گشتاور در نهایت موجب کاهش سرعت چرخ و خودرو میشود.
کالیپر ترمز قطعهای است که لنتها و مکانیزم اعمال نیروی ترمز را در خود جای میدهد. در نوع کالیپر ثابت، بدنه کالیپر نسبت به تکیهگاه خود ثابت است و معمولاً پیستونهایی در دو طرف دیسک قرار میگیرند. با افزایش فشار سیال هیدرولیک، پیستونها حرکت میکنند و لنتها را به سطوح دیسک نزدیک کرده و به آنها فشار وارد میکنند. در نتیجه، نیروی اصطکاک میان لنت و دیسک افزایش مییابد و گشتاور ترمزی ایجاد میشود.
رفتار واقعی این مجموعه تنها به فشار هیدرولیکی اعمالشده وابسته نیست. تغییر شکل اجزای مکانیکی، جابهجایی پیستونها، انعطافپذیری بخشهای مختلف کالیپر و رفتار اجزای آببندی نیز میتوانند بر پاسخ سیستم اثر بگذارند. بنابراین، برای طراحی دقیقتر، لازم است ارتباط میان فشار ورودی و تغییر مکان یا حجم جابهجاشده در مجموعه 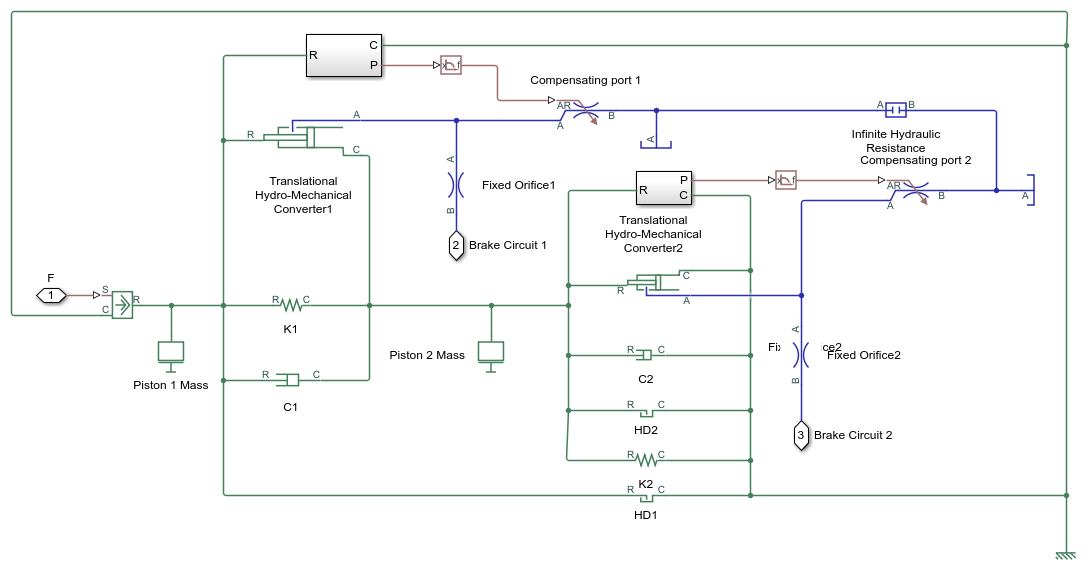 ترمز بررسی شود. منحنی کامپلاینس یکی از ابزارهای مناسب برای توصیف این ارتباط است.
هدف از شبیهسازی سیستم ترمز دیسکی
هدف این مدل، ایجاد یک ساختار قابل تنظیم برای بررسی رفتار کالیپرهای ترمز دیسکی و استخراج منحنی کامپلاینس آنها است. این فرایند به مهندسان امکان میدهد تا بدون نیاز به اجرای تمام آزمایشهای فیزیکی، پاسخ مدل را در برابر فشارهای مختلف بررسی کنند و تأثیر پارامترهای انتخابشده را بر رفتار سیستم ارزیابی کنند.
در این شبیهسازی، اطلاعات مربوط به سیلندر اصلی ترمز دوگانه بهعنوان مبنای پارامتردهی استفاده میشود. دادههای واقعی یا استخراجشده از برگه مشخصات قطعه میتوانند به تعیین ویژگیهای هندسی و عملکردی مدل کمک کنند. در نتیجه، مدل صرفاً یک ساختار مفهومی نیست، بلکه میتواند با استفاده از اطلاعات یک قطعه واقعی تنظیم شود.
مهمترین اهداف این شبیهسازی عبارتاند از:
- مدلسازی سیلندر اصلی دوگانه برای تأمین فشار هیدرولیکی سیستم ترمز.
- ایجاد مدار هیدرولیکی برای توزیع سیال میان کالیپرهای جلو و عقب.
- مدلسازی کالیپرهای ثابت ترمز دیسکی برای چهار چرخ خودرو.
 تنظیم پارامترهای مدل بر اساس دادههای عددی استخراجشده از مشخصات سیلندر اصلی.
- استخراج منحنی کامپلاینس برای کالیپرهای ترمز جلو و عقب.
- مقایسه پاسخ کالیپرهای جلو و عقب و بررسی تفاوتهای احتمالی میان رفتار آنها.
باید توجه داشت که مدل مورد بررسی با هدف تحلیل کامپلاینس کالیپرها طراحی شده است. بنابراین، تمرکز اصلی آن بر رفتار هیدرولیکی و مکانیکی مجموعه ترمز قرار دارد، نه شبیهسازی کامل حرکت خودرو یا محاسبه مستقیم مسافت توقف آن.
ساختار کلی مدل در Matlab و Simscape
مدل اصلی از یک مجموعه ترمز دیسکی با کالیپر ثابت و یک ساختار آزمایشگاهی یا Test Harness تشکیل شده است. ساختار آزمایشگاهی امکان اعمال ورودیهای مشخص، اجرای شبیهسازی و ثبت خروجیهای موردنیاز را فراهم میکند. در این مدل، سیلندر اصلی دوگانه در مدار ورودی قرار دارد و فشار هیدرولیکی لازم را برای مجموعه ترمز تولید میکند.
در ادامه، سیال خروجی از سیلندر اصلی به مدارهای مربوط به ترمزهای جلو و عقب هدایت میشود. هر مدار به دو کالیپر متصل است تا مجموعه ترمز چهار چرخ خودرو را نمایش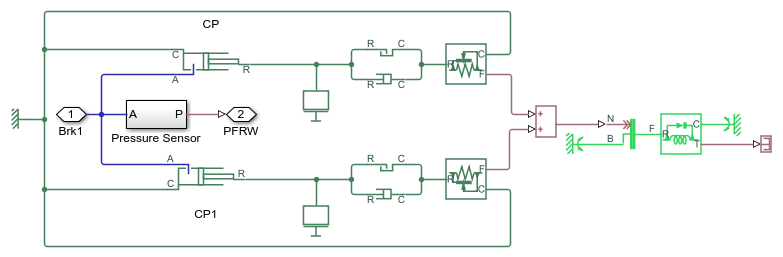 دهد. پس از اجرای شبیهسازی، دادههای ثبتشده برای استخراج منحنیهای کامپلاینس کالیپرهای جلو و عقب استفاده میشوند.
بهطور کلی، اجزای اصلی مدل عبارتاند از:
- سیلندر اصلی دوگانه (TPC): وظیفه تأمین و توزیع فشار هیدرولیکی را بر عهده دارد.
- مدار هیدرولیکی ترمز جلو: سیال خروجی از کانال اول سیلندر اصلی را میان دو چرخ جلو توزیع میکند.
- مدار هیدرولیکی ترمز عقب: سیال خروجی از کانال دوم سیلندر اصلی را میان دو چرخ عقب توزیع میکند.
- زیرسیستم کالیپر ثابت (FCDB): رفتار کالیپرهای ترمز دیسکی چهار چرخ را مدل میکند.
- بخش ثبت دادهها: نتایج شبیهسازی را از طریق قابلیتهای ثبت داده در Simscape در دسترس قرار میدهد.
تفکیک مدل به زیرسیستمهای مستقل باعث میشود ساختار آن خواناتر باشد و بررسی یا تغییر پارامترهای هر بخش با سهولت بیشتری انجام شود. همچنین، این معماری امکان استفاده مجدد از زیرسیستمها را در مدلهای بزرگتر خودرو و سیستمهای ترمز فراهم میکند.
زیرسیستم سیلندر اصلی دوگانه ترمز (Tandem Primary Cylinder)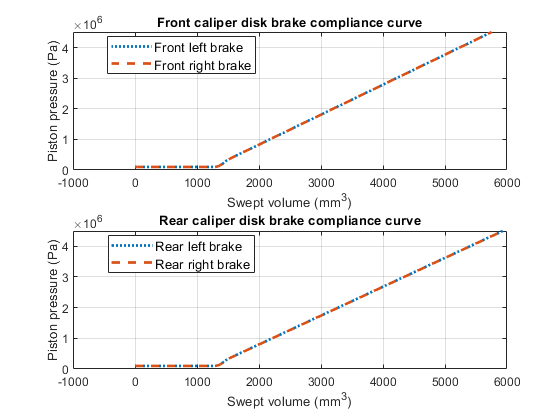
سیلندر اصلی ترمز یکی از اجزای کلیدی در سیستمهای ترمز هیدرولیکی است. این قطعه نیروی ورودی راننده را به فشار هیدرولیکی تبدیل میکند و آن را به مدارهای ترمز انتقال میدهد. در یک سیلندر اصلی دوگانه، دو کانال خروجی مجزا در نظر گرفته میشود که میتوانند فشار سیال را به دو بخش متفاوت از سیستم ترمز هدایت کنند.
در مدل حاضر، زیرسیستم Tandem Primary Cylinder یا TPC وظیفه ایجاد فشار هیدرولیکی موردنیاز برای کالیپرهای دیسکی را بر عهده دارد. فشار تولیدشده از طریق دو کانال با نامهای Brk1 و Brk2 توزیع میشود. کانال Brk1 به ترمزهای دو چرخ جلو و کانال Brk2 به ترمزهای دو چرخ عقب اختصاص دارد.
استفاده از دو کانال مستقل، امکان بررسی رفتار دو مدار را در یک ساختار یکپارچه فراهم میکند. این تفکیک برای تحلیل تفاوتهای احتمالی میان مجموعه ترمزهای جلو و عقب اهمیت دارد؛ زیرا پارامترهای طراحی کالیپرها یا شرایط عملکردی آنها ممکن است یکسان نباشند.
یکی از نکات مهم در ساخت چنین مدلی، استفاده صحیح از دادههای عددی استخراجشده از برگه مشخصات سیلندر اصلی است. این دادهها باید با پارامترهای متناظر در مدل تطبیق داده شوند. برای مثال، اگر مدل دارای پارامترهای هندسی یا عملکردی مرتبط با جابهجایی پیستون و فشار هیدرولیکی باشد، لازم است مقادیر مناسب از اطلاعات فنی قطعه استخراج و در محل درست وارد شوند.
با این حال، نباید بدون بررسی مستندات مدل فرض کرد که تمام پارامترهای سیلندر اصلی مستقیماً از یک مقدار مشخص در برگه اطلاعات به دست میآیند. نحوه استفاده از دادهها به ساختار دقیق زیرسیستم و پارامترهای قابل تنظیم آن بستگی دارد.
زیرسیستم ترمز دیسکی با کالیپر ثابت (Fixed Caliper Disk Brake)
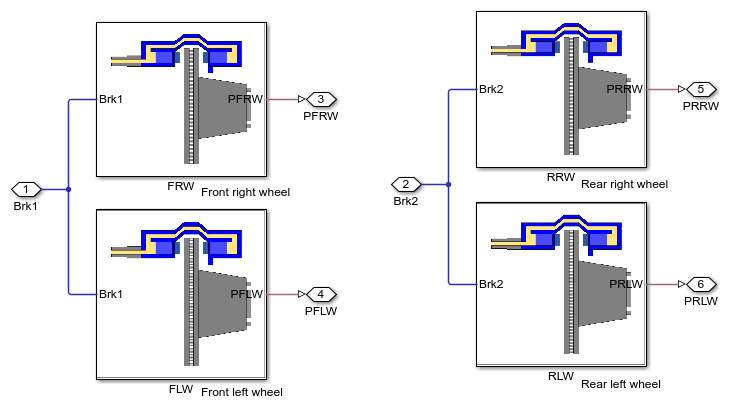
زیرسیستم Fixed Caliper Disk Brake یا FCDB، مجموعه کالیپرهای ترمز دیسکی مربوط به چهار چرخ خودرو را نمایش میدهد. این زیرسیستم بخش مهمی از مدل محسوب میشود؛ زیرا رفتار کالیپرها در پاسخ به فشار هیدرولیکی را شبیهسازی میکند و دادههای موردنیاز برای استخراج منحنی کامپلاینس را فراهم میسازد.
در ساختار این مدل، سیال خروجی از کانال Brk1 سیلندر اصلی میان دو چرخ جلو تقسیم میشود. به همین ترتیب، سیال خروجی از کانال Brk2 میان دو چرخ عقب توزیع میشود. بنابراین، دو مدار هیدرولیکی مجزا برای تغذیه مجموعه ترمز جلو و عقب در نظر گرفته شده است.
این آرایش امکان بررسی مستقل پاسخ دو مجموعه را فراهم میکند. اگر پارامترهای کالیپرهای جلو و عقب متفاوت باشند، میتوان اثر این تفاوتها را بر منحنیهای کامپلاینس مشاهده کرد. همچنین، در صورت تغییر مشخصات طراحی یا شرایط ورودی، میتوان بررسی کرد که پاسخ هر مجموعه چگونه تغییر میکند.
در یک مدل فیزیکی کامل، هنگام اعمال فشار هیدرولیکی، پیستونهای کالیپر حرکت میکنند و لنتها را به دیسک نزدیک میسازند. با ایجاد تماس میان لنت و دیسک، نیروی اصطکاک به وجود میآید و گشتاور ترمزی تولید میشود. میزان این گشتاور به عواملی مانند نیروی فشاری لنت، ضریب اصطکاک، شعاع مؤثر تماس و شرایط عملکردی سیستم بستگی دارد.
با وجود این، در مدل مورد بررسی، دیسکها به چرخهای خودرو متصل نیستند و بهصورت زمینشده (Grounded) در ساختار مدل قرار گرفتهاند. به همین دلیل، گشتاور ترمزی تولیدشده در این آرایش را میتوان در تحلیل اصلی مدل نادیده گرفت. این موضوع نشان میدهد که هدف مدل، بررسی رفتار کالیپرها و استخراج منحنی کامپلاینس است، نه ارزیابی دینامیک چرخها تحت گشتاور ترمز.
این سادهسازی به تفکیک مسئله کمک میکند. هنگامی که هدف اصلی بررسی رابطه میان فشار هیدرولیکی و پاسخ کالیپر باشد، اتصال دیسک به یک مدل کامل خودرو لزوماً ضروری نیست. در مقابل، اگر هدف تحلیل مسافت توقف، شتاب منفی خودرو، لغزش چرخها یا توزیع گشتاور ترمزی باشد، باید مدل توسعه داده شود و دینامیک چرخها و خودرو نیز در نظر گرفته شود.
منظور از منحنی کامپلاینس در سیستم ترمز چیست؟
کامپلاینس (Compliance) در یک سیستم مکانیکی یا هیدرولیکی، به میزان پاسخ تغییرشکلپذیر یا جابهجایی سیستم در برابر یک ورودی مشخص اشاره دارد. در سیستمهای ترمز، منحنی کامپلاینس میتواند برای توصیف ارتباط میان فشار هیدرولیکی و تغییر مکان یا حجم جابهجاشده در مجموعه ترمز به کار رود. تعریف دقیق محورهای منحنی باید بر اساس کمیتهایی انجام شود که مدل برای خروجی کامپلاینس در نظر گرفته است.
هنگامی که فشار هیدرولیکی در مدار ترمز افزایش مییابد، اجزای داخلی سیستم تحت بار قرار میگیرند. پیستونها حرکت میکنند، لنتها به سطوح دیسک نزدیک میشوند و برخی اجزای مکانیکی و آببندی ممکن است تغییر شکل محدودی داشته باشند. این رفتارها بر میزان جابهجایی موردنیاز برای رسیدن به فشار معین تأثیر میگذارند.
منحنی کامپلاینس ابزاری برای بررسی همین پاسخ است. با استفاده از آن میتوان مشاهده کرد که با افزایش فشار، سیستم چه میزان تغییر مکان یا پاسخ متناظر نشان میدهد. چنین اطلاعاتی در فرایند طراحی اهمیت دارد؛ زیرا رفتار بیش از حد انعطافپذیر یا پاسخ نامناسب یک مجموعه ترمز میتواند بر عملکرد کلی سیستم و احساس پدال ترمز تأثیر بگذارد.
برای تفسیر صحیح منحنی باید به تعریف دقیق کمیتهای ثبتشده توجه کرد. برای نمونه، اگر محور افقی فشار هیدرولیکی و محور عمودی جابهجایی باشد، شیب منحنی در هر نقطه اطلاعاتی درباره میزان تغییر جابهجایی در برابر تغییر فشار ارائه میدهد. اگر خروجی بر اساس حجم سیال و فشار تعریف شده باشد، تفسیر منحنی متفاوت خواهد بود. بنابراین، پیش از نتیجهگیری مهندسی باید نام متغیرها، واحدها و روش محاسبه آنها در مدل بررسی شود.
همچنین، منحنی کامپلاینس بهتنهایی برای تعیین تمام شاخصهای عملکرد ترمز کافی نیست. این منحنی اطلاعاتی درباره پاسخ تغییرشکلپذیر سیستم فراهم میکند، اما ارزیابی کامل عملکرد ترمز ممکن است به بررسی نیروی اصطکاک، گشتاور ترمزی، دما، سایش لنت و دینامیک خودرو نیز نیاز داشته باشد.
پارامتردهی مدل و استفاده از دادههای واقعی
یکی از مراحل مهم در شبیهسازی سیستمهای مهندسی، پارامتردهی صحیح مدل است. حتی اگر ساختار کلی مدل بهدرستی طراحی شده باشد، انتخاب مقادیر نامناسب برای پارامترها میتواند باعث شود نتایج شبیهسازی با رفتار واقعی فاصله داشته باشند. به همین دلیل، در این نمونه از دادههای عددی استخراجشده از برگه مشخصات سیلندر اصلی ترمز دوگانه برای شناسایی یک طراحی مناسب استفاده میشود.
برگه مشخصات فنی قطعات میتواند اطلاعات مفیدی درباره ابعاد، محدوده عملکرد و ویژگیهای موردنیاز برای تعریف مدل فراهم کند. با این حال، دادههای مورد استفاده باید با پارامترهای موجود در مدل تطبیق داده شوند و واحدهای اندازهگیری آنها نیز بهدرستی بررسی شود.
برای انجام پارامتردهی مناسب، رعایت نکات زیر ضروری است:
- بررسی مستندات قطعه: اطلاعات موردنیاز باید از دادههای فنی معتبر استخراج شوند.
- تطبیق پارامترها: هر مقدار باید به پارامتر متناظر خود در مدل اختصاص داده شود.
- یکسانسازی واحدها: فشار، طول، سطح، حجم و سایر کمیتها باید با واحدهای مورد انتظار مدل سازگار باشند.
- بررسی محدوده عملکرد: مقادیر ورودی باید در محدوده قابل استفاده مدل و قطعه قرار داشته باشند.
- ارزیابی حساسیت: در صورت نیاز، اثر تغییر پارامترهای کلیدی بر منحنی کامپلاینس بررسی شود.
استفاده از دادههای واقعی میتواند اعتبار مدل را افزایش دهد، اما بهتنهایی تضمین نمیکند که نتایج کاملاً با یک سیستم فیزیکی منطبق باشند. برای اعتبارسنجی دقیقتر، بهتر است نتایج شبیهسازی با دادههای آزمایشگاهی یا منحنیهای مرجع مقایسه شوند. در صورت وجود اختلاف، باید منشأ آن در پارامترها، فرضیات مدل یا شرایط آزمایش بررسی شود.
اجرای شبیهسازی و ثبت نتایج در Simscape
پس از تنظیم پارامترها و بررسی اتصال زیرسیستمها، میتوان شبیهسازی را در محیط Matlab اجرا کرد. در این فرایند، ساختار آزمایشگاهی مدل شرایط لازم برای اعمال ورودی و بررسی پاسخ سیستم را فراهم میکند. خروجیهای شبیهسازی از طریق قابلیت ثبت داده در Simscape در دسترس قرار میگیرند.
ثبت دادهها در Simscape Logging امکان بررسی متغیرهای مرتبط با اجزای فیزیکی مدل را فراهم میکند. این قابلیت برای تحلیل رفتار سیستمهای چندفیزیکی اهمیت دارد؛ زیرا متغیرهای فشار، جابهجایی و سایر کمیتهای داخلی را میتوان، در صورت فعال بودن ثبت آنها، برای ارزیابی پاسخ مدل بررسی کرد.
در این نمونه، نتایج شبیهسازی برای تولید منحنیهای کامپلاینس کالیپرهای ترمز دیسکی در یک حالت انتخابشده استفاده میشوند. منحنیهای حاصل، خروجی اصلی تحلیل هستند و امکان ارزیابی پاسخ کالیپرهای جلو و عقب را فراهم میکنند.
برای بررسی دقیق نتایج، پیشنهاد میشود مراحل زیر دنبال شوند:
- ساختار کلی مدل و اتصال زیرسیستم سیلندر اصلی به مجموعه کالیپرها بررسی شود.
- مقادیر پارامترها بر اساس مستندات مدل و دادههای فنی در دسترس تنظیم شوند.
- شرایط ورودی و تنظیمات شبیهسازی مطابق با هدف تحلیل تعیین شوند.
- شبیهسازی اجرا شود و دادههای لازم از طریق Simscape Logging ثبت شوند.
- منحنیهای کامپلاینس مربوط به کالیپرهای جلو و عقب استخراج و بررسی شوند.
- در صورت مشاهده رفتار غیرمنتظره، پارامترها، واحدها، اتصالات و فرضیات مدل بازبینی شوند.
جزئیات دقیق تنظیمات حلگر، مدت زمان شبیهسازی و شکل ورودی به تنظیمات نمونه اصلی وابسته است؛ بنابراین، نباید بدون بررسی مدل، مقدار مشخصی را بهعنوان تنظیم الزامی در نظر گرفت.
تحلیل نتایج شبیهسازی
نتیجه اصلی این شبیهسازی، منحنیهای کامپلاینس کالیپرهای جلو و عقب برای حالت انتخابشده است. این منحنیها به مهندس اجازه میدهند تا پاسخ دو مجموعه ترمز را بررسی کند و در صورت وجود تفاوت، آن را از نظر پارامترهای طراحی یا ویژگیهای مدل تحلیل کند.
در تحلیل نتایج، نخست باید محدوده مقادیر محورها و واحدهای اندازهگیری بررسی شوند. سپس میتوان شکل کلی منحنی، پیوستگی پاسخ و نحوه تغییر خروجی با افزایش ورودی را ارزیابی کرد. هرگونه تغییر در شیب یا شکل منحنی باید با توجه به متغیرهای تعریفشده در مدل و رفتار فیزیکی مورد انتظار تفسیر شود.
اگر منحنیهای جلو و عقب با یکدیگر متفاوت باشند، این تفاوت لزوماً به معنای خطا در مدل نیست. مشخصات کالیپرها، پارامترهای مکانیکی، ویژگیهای اجزای داخلی و شرایط تعریفشده برای هر مدار میتوانند بر پاسخ نهایی اثر بگذارند. برای تشخیص علت اختلاف، لازم است ابتدا مشخص شود که آیا پارامترهای دو مجموعه یکسان هستند یا خیر.
از سوی دیگر، اگر دو منحنی تقریباً یکسان باشند، این نتیجه میتواند نشاندهنده شباهت پاسخ دو مجموعه در شرایط شبیهسازی باشد؛ اما بهتنهایی اثبات نمیکند که رفتار واقعی ترمزهای جلو و عقب نیز در تمام شرایط یکسان است. نتیجهگیری نهایی باید بر اساس ساختار مدل، پارامترهای تنظیمشده و محدوده شرایط آزمایش انجام شود.
نکته مهم دیگر آن است که مدل حاضر برای استخراج منحنی کامپلاینس طراحی شده و دیسکها در آن به چرخهای خودرو متصل نیستند. بنابراین، از خروجی این مدل نباید بدون توسعه ساختار و افزودن اجزای لازم، درباره مسافت توقف خودرو، توزیع گشتاور ترمزی در حین حرکت یا پایداری دینامیکی خودرو نتیجهگیری کرد.
مزایای استفاده از Matlab و Simscape در مدلسازی سیستم ترمز
استفاده از Matlab و Simscape برای مدلسازی سیستمهای مکانیکی و هیدرولیکی این امکان را فراهم میکند که اجزای فیزیکی بهصورت زیرسیستمهای قابل بررسی و تنظیم سازماندهی شوند. در مدل ترمز دیسکی با کالیپر ثابت، این ویژگی باعث میشود سیلندر اصلی، مدارهای هیدرولیکی و کالیپرها در قالب یک ساختار منسجم بررسی شوند.
از مهمترین مزایای این روش میتوان به موارد زیر اشاره کرد:
- کاهش نیاز به آزمایشهای اولیه فیزیکی: بسیاری از بررسیهای مقدماتی را میتوان پیش از ساخت یا اصلاح نمونه واقعی در محیط شبیهسازی انجام داد.
- امکان تغییر پارامترها: تأثیر تغییر ویژگیهای مدل بر پاسخ کالیپرها را میتوان بهصورت کنترلشده بررسی کرد.
- تحلیل جداگانه زیرسیستمها: تفکیک سیلندر اصلی، مدارهای جلو و عقب و کالیپرها، شناسایی منشأ رفتارهای غیرمنتظره را آسانتر میکند.
- ثبت و تحلیل دادهها: قابلیت Simscape Logging دسترسی به متغیرهای ثبتشده را برای بررسی نتایج فراهم میکند.
- امکان توسعه مدل: میتوان در مراحل بعدی اجزای بیشتری را به ساختار افزود و مدل را برای تحلیلهای پیچیدهتر گسترش داد.
با این حال، دقت نتایج به کیفیت پارامترها، فرضیات مدل و نحوه تنظیم شرایط شبیهسازی وابسته است. به همین دلیل، شبیهسازی باید بهعنوان بخشی از فرایند طراحی و ارزیابی مهندسی استفاده شود و در کاربردهای حساس، نتایج آن با دادههای آزمایشگاهی و الزامات فنی مقایسه شوند.
جمعبندی شبیهسازی ترمز دیسکی با کالیپر ثابت
در این شبیهسازی، یک سیستم ترمز دیسکی با کالیپر ثابت در محیط Matlab و Simscape بررسی میشود. مدل از یک سیلندر اصلی دوگانه برای تأمین فشار هیدرولیکی استفاده میکند و سیال خروجی از دو کانال آن را میان مجموعه ترمزهای جلو و عقب توزیع میکند. زیرسیستم FCDB نیز کالیپرهای ترمز دیسکی چهار چرخ را نمایش میدهد.
یکی از ویژگیهای مهم این نمونه، استفاده از دادههای عددی استخراجشده از برگه مشخصات سیلندر اصلی برای پارامتردهی و شناسایی طراحی مناسب است. خروجی اصلی مدل، منحنیهای کامپلاینس کالیپرهای جلو و عقب است که از طریق ثبت دادههای Simscape استخراج میشوند. این منحنیها امکان بررسی رفتار پاسخدهی مجموعه ترمز و مقایسه دو مدار را فراهم میکنند.
همچنین، در مدل حاضر دیسکها به چرخهای خودرو متصل نیستند و بهصورت زمینشده در نظر گرفته شدهاند؛ بنابراین، گشتاور ترمزی تولیدشده در تحلیل اصلی نادیده گرفته میشود. این ویژگی با هدف اصلی شبیهسازی، یعنی بررسی کامپلاینس کالیپرها، سازگار است. برای تحلیل کامل عملکرد خودرو هنگام ترمزگیری، لازم است مدل توسعه یابد و اجزای مرتبط با چرخها، دینامیک خودرو و انتقال گشتاور ترمزی نیز به آن اضافه شوند.
در مجموع، این شبیهسازی نمونهای کاربردی از مدلسازی چندفیزیکی در حوزه مهندسی خودرو است و نشان میدهد که چگونه میتوان با ترکیب مدار هیدرولیکی، اجزای مکانیکی و ابزارهای ثبت داده در Simscape، رفتار یک مجموعه ترمز را بررسی کرد. نتایج حاصل میتوانند در مراحل اولیه طراحی، ارزیابی پارامترها و آمادهسازی مدلهای پیشرفتهتر سیستم ترمز مورد استفاده قرار گیرند.
دسترسی به دانلود ویژه اعضاء سایت
دانلود رایگان این شبیه سازی در نرم افزار Matlab
همه چیز شامل گزارش ها ، فایل شبیه سازی ، یکجا، آماده دانلود!
لینک دانلود ویژه اعضا سایت

آیا از خروجی این مدل میتوان مسافت توقف خودرو یا توزیع گشتاور ترمزی را استخراج کرد؟
خیر، این مدل فقط برای بررسی کامپلاینس کالیپرها طراحی شده و دیسکها زمینشده هستند. برای محاسبه مسافت توقف یا توزیع گشتاور، باید مدل توسعه یابد و اجزایی مثل دینامیک چرخ، خودرو، نیروی اصطکاک لنت و انتقال گشتاور ترمزی به آن اضافه شود.
برای پارامتردهی مدل، چطور مطمئن شویم دادههای برگه مشخصات سیلندر اصلی درست به پارامترهای Simscape نگاشت شدهاند؟
باید هر مقدار از دیتاشیت را با پارامتر متناظر در مدل تطبیق داد، واحدها را یکسانسازی کرد (مثل فشار بر حسب Pa و طول بر حسب m) و محدوده عملکرد قطعه را بررسی کرد. در نهایت هم بهتر است یک تحلیل حساسیت ساده انجام شود تا اثر تغییر پارامترهای کلیدی روی منحنی کامپلاینس مشخص شود.
چرا دیسکها در این مدل به چرخها متصل نیستند و زمینشده (Grounded) در نظر گرفته شدهاند؟ آیا این باعث خطای شبیهسازی نمیشود؟
نه، این یک سادهسازی هدفمند است. چون هدف اصلی مدل، استخراج منحنی کامپلاینس کالیپرهاست، نه تحلیل گشتاور ترمزی یا دینامیک خودرو. اگر دیسک به چرخ متصل بود، باید دینامیک چرخ، لغزش و مسافت توقف هم مدل میشد که خارج از دامنه این شبیهسازی است.
منحنی کامپلاینس دقیقاً چه چیزی را نشان میدهد و چرا در تحلیل ترمز مهم است؟
کامپلاینس نشاندهنده میزان جابهجایی یا حجم سیال جابهجاشده در کالیپر در برابر فشار هیدرولیکی است. این منحنی به مهندس کمک میکند انعطافپذیری سیستم، رفتار پیستونها و پاسخ کالیپر را ارزیابی کند و بفهمد آیا سیستم برای فشار موردنظر طراحی مناسبی دارد یا نه.
سلام، خیلی خلاصه بگم؛ چرا در این شبیهسازی از سیلندر اصلی دوگانه (Tandem) استفاده شده و نه یک سیلندر ساده؟
چون در سیستم ترمز واقعی، مدار جلو و عقب باید مستقل باشند تا در صورت خرابی یک مدار، مدار دیگر ایمنی خودرو را حفظ کند. سیلندر دوگانه با دو کانال Brk1 و Brk2 این استقلال را فراهم میکند و امکان مقایسه رفتار کالیپرهای جلو و عقب را هم میدهد.