
مقدمه
سیستم انتقال قدرت یکی از مهمترین زیرمجموعههای مکانیکی در بالگردها محسوب میشود که وظیفه انتقال توان تولیدشده توسط موتور به روتور اصلی و روتور دم را بر عهده دارد. برخلاف بسیاری از وسایل نقلیه زمینی که توان موتور را به چرخها منتقل میکنند، در بالگردها انتقال قدرت باید بهگونهای انجام شود که امکان چرخش روتور اصلی برای تولید نیروی برآ و همچنین چرخش روتور دم برای کنترل گشتاور واکنشی و حفظ پایداری پروازی فراهم شود. این موضوع باعث میشود طراحی و تحلیل سیستم انتقال قدرت بالگرد از نظر مکانیکی و دینامیکی پیچیدگیهای خاصی داشته باشد.
در این شبیهسازی، یک مجموعه انتقال قدرت بالگرد در محیط MATLAB و با استفاده از کتابخانه Simscape Driveline مدلسازی شده است. مدل شامل یک موتور بنزینی، مجموعه چرخدندههای سیارهای، محور انتقال قدرت روتور اصلی، محور روتور دم و کلاچ یکطرفه است. هدف اصلی این مدل، بررسی نحوه انتقال گشتاور از موتور به روتورها، تحلیل رفتار دینامیکی محورها و ارزیابی عملکرد سیستم در شرایطی است که موتور پس از مدتی از کار میافتد.
یکی از ویژگیهای مهم این مدل، بررسی عملکرد کلاچ یکطرفه در شرایط توقف موتور است. این کلاچ امکان ادامه چرخش روتور اصلی را پس از قطع توان موتور فراهم میکند و از انتقال گشتاور منفی روتور به موتور متوقفشده جلوگیری میکند. چنین رفتاری در پرواز بالگرد اهمیت بسیار زیادی دارد؛ زیرا در شرایط اضطراری، خلبان 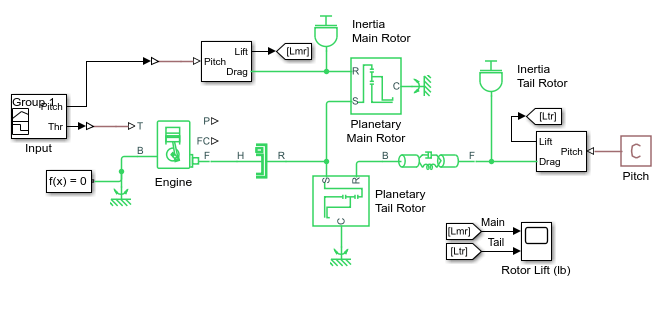 میتواند با استفاده از پدیده خودچرخشی یا اتوروتیشن (Autorotation)، چرخش روتور اصلی را برای حفظ نیروی برآ در هنگام کاهش ارتفاع حفظ کند.
معرفی ساختار سیستم انتقال قدرت بالگرد
سیستم انتقال قدرت مدلشده، یک مجموعه آزمایشگاهی ثابت برای بررسی رفتار مکانیکی سامانه انتقال توان بالگرد است. در این ساختار، موتور بنزینی بهعنوان منبع اصلی تولید توان در نظر گرفته شده است. توان مکانیکی تولیدشده توسط موتور از طریق مجموعهای از چرخدندههای سیارهای به دو مسیر اصلی انتقال پیدا میکند. مسیر نخست وظیفه تأمین توان روتور اصلی و مسیر دوم وظیفه انتقال توان به روتور دم را بر عهده دارد.
در بالگردهای واقعی، موتور معمولاً با سرعت چرخش بالایی کار میکند، درحالیکه روتور اصلی به سرعت چرخش بسیار پایینتری نیاز دارد. بنابراین، استفاده از جعبهدنده کاهنده برای تطبیق سرعت موتور با سرعت موردنیاز روتورها ضروری است. مجموعه چرخدندههای سیارهای به دلیل برخورداری از قابلیت انتقال توان بالا، ابعاد نسبتاً فشرده و امکان دستیابی به نسبت تبدیلهای مناسب، یکی از گزینههای مهم در طراحی سامانههای انتقال قدرت بالگردها محسوب میشود.
در این مدل نیز از مجموعه چرخدندههای سیارهای برای انتقال و توزیع توان استفاده شده است. این مجموعه امکان انتقال توان موتور به محورهای مختلف را فراهم میکند و شرایط مناسبی برای بررسی ارتباط میان سرعت زاویهای، گشتاور و رفتار دینامیکی اجزای سیستم به وجود میآورد.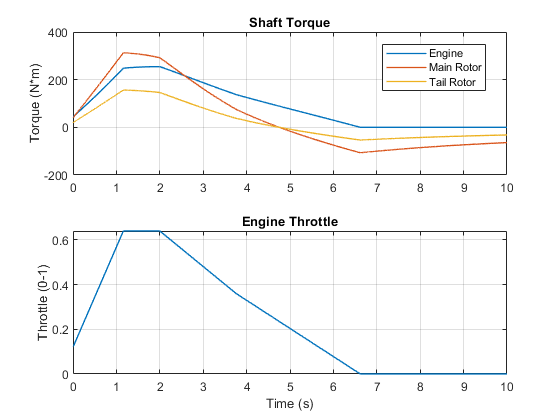
مدلسازی موتور بنزینی
موتور بنزینی در این شبیهسازی بهعنوان منبع تأمین توان مکانیکی سیستم در نظر گرفته شده است. وظیفه موتور، ایجاد گشتاور لازم برای به حرکت درآوردن روتور اصلی و روتور دم است. گشتاور تولیدی موتور از طریق سیستم انتقال قدرت به محورهای خروجی منتقل میشود و در نهایت باعث چرخش مجموعه روتورها خواهد شد.
رفتار موتور در طول شبیهسازی بهگونهای تنظیم شده است که پس از گذشت شش ثانیه متوقف شود. این شرایط برای بررسی عملکرد سیستم انتقال قدرت در وضعیت خرابی موتور یا از دست رفتن توان محرکه در نظر گرفته شده است. پیش از زمان شش ثانیه، موتور گشتاور موردنیاز برای به حرکت درآوردن روتورها را تأمین میکند؛ اما پس از این زمان، منبع توان دیگر قادر به تأمین گشتاور محرکه نخواهد بود.
توقف موتور در این مدل صرفاً یک تغییر ساده در سرعت چرخش نیست، بلکه فرصتی برای بررسی رفتار سایر اجزای مکانیکی سیستم در شرایط قطع توان ورودی فراهم میکند. در چنین وضعیتی، روتورها به دلیل داشتن انرژی جنبشی ذخیرهشده همچنان به چرخش ادامه میدهند. البته این چرخش بهمرور تحت تأثیر مقاومتهای مکانیکی و نیروهای آیرودینامیکی کاهش پیدا میکند.
از منظر تحلیل دینامیکی، انرژی جنبشی دورانی روتورها نقش مهمی در رفتار سیستم پس از توقف موتور دارد. انرژی ذخیرهشده در مجموعه دوار را میتوان بهصورت تابعی از ممان اینرسی و سرعت زاویهای بیان کرد:
E = 1/2 Jω²
در این رابطه، J ممان اینرسی مجموعه دوار و ω سرعت زاویهای آن است. هرچه ممان اینرسی یا سرعت چرخش روتور بیشتر باشد، انرژی جنبشی ذخیرهشده نیز افزایش پیدا میکند. همین انرژی ذخیرهشده باعث میشود روتور بلافاصله پس از توقف موتور از حرکت بازنایستد.
استفاده از چرخدندههای سیارهای در سیستم انتقال قدرت
یکی از اجزای اصلی مدل، مجموعه چرخدندههای سیارهای (Planetary Gearsets) است. این نوع چرخدندهها از اجزایی مانند چرخدنده خورشیدی، چرخدندههای سیارهای، حامل چرخدندههای سیارهای و چرخدنده حلقوی تشکیل میشوند. نحوه اتصال و شرایط حرکتی این اجزا، نسبت تبدیل سرعت و گشتاور مجموعه را تعیین میکند.
در سیستم انتقال قدرت بالگرد، استفاده از چرخدندههای سیارهای امکان کاهش سرعت دورانی موتور و انتقال توان به روتورها را فراهم میکند. از آنجا که روتور اصلی و روتور دم دارای شرایط کاری و سرعتهای موردنیاز متفاوتی هستند، طراحی مجموعه انتقال قدرت باید بهگونهای باشد که توان موردنیاز هر دو بخش تأمین شود.
یکی از ویژگیهای مهم چرخدندههای سیارهای، امکان دستیابی به نسبت تبدیلهای مختلف با استفاده از یک ساختار نسبتاً فشرده است. این ویژگی در بالگردها اهمیت ویژهای دارد؛ زیرا فضای نصب تجهیزات مکانیکی محدود است و مجموعه انتقال قدرت باید ضمن تحمل بارهای مکانیکی قابلتوجه، وزن و ابعاد مناسبی داشته باشد.
در محیط Simscape Driveline میتوان اجزای مختلف چرخدندههای سیارهای را با استفاده از بلوکهای مکانیکی مرتبط مدلسازی کرد. ارتباط میان اجزا، نسبت دندانهها، ممان اینرسی و شرایط اتصال هر بخش در رفتار نهایی سیستم تأثیرگذار است. به همین دلیل، تنظیم دقیق پارامترهای این بلوکها برای دستیابی به نتایج معتبر اهمیت دارد.
مدلسازی محور روتور اصلی
روتور اصلی مهمترین بخش مکانیکی بالگرد برای تولید نیروی برآ است. این مجموعه با چرخش پرهها، جریان هوا را به سمت پایین هدایت میکند و نیروی آیرودینامیکی لازم برای بلند شدن و حفظ ارتفاع بالگرد را به وجود میآورد. توان موردنیاز برای چرخاندن روتور اصلی از طریق موتور و مجموعه انتقال قدرت تأمین میشود.
در این شبیهسازی، محور روتور اصلی بهصورت کاملاً صلب (Rigid Shaft) در نظر گرفته شده است. فرض صلب بودن به این معناست که تغییر شکل پیچشی محور در مدل لحاظ نمیشود و محور در برابر گشتاور انتقالی، انعطافپذیری پیچشی ندارد. در نتیجه، مدلسازی محور اصلی سادهتر شده و تمرکز بیشتری بر رفتار کلی انتقال توان و عملکرد کلاچ یکطرفه قرار میگیرد.
البته در سامانههای واقعی، محورهای انتقال قدرت تحت تأثیر گشتاورهای پیچشی و بارهای متغیر قرار دارند و ممکن است دچار تغییر شکل الاستیک شوند. بااینحال، در بسیاری از مطالعات اولیه، فرض صلب بودن محور میتواند برای بررسی عملکرد کلی سیستم مناسب باشد؛ بهخصوص زمانی که هدف اصلی تحلیل رفتار اجزای دیگر مانند چرخدندهها، کلاچها و روتورها باشد.
مدلسازی محور روتور دم با در نظر گرفتن انعطافپذیری
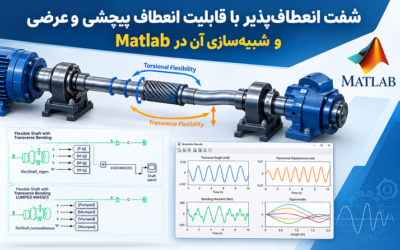
یکی از بخشهای قابلتوجه این شبیهسازی، در نظر گرفتن انعطافپذیری محور روتور دم است. برخلاف محور روتور اصلی که بهصورت صلب مدل شده، محور روتور دم به دلیل طول بیشتر و ضخامت کمتر، بهصورت یک عضو انعطافپذیر در نظر گرفته شده است.
از دیدگاه مکانیک مواد و طراحی اجزای ماشین، میزان تغییر شکل یک محور به پارامترهایی مانند طول، قطر، جنس ماده، ممان قطبی سطح مقطع و مقدار گشتاور اعمالشده وابسته است. محورهای بلند و باریک معمولاً در برابر بارهای پیچشی انعطافپذیری بیشتری نسبت به محورهای کوتاه و قطور دارند.
در شرایط انتقال گشتاور، محور روتور دم ممکن است تحت تغییر شکل پیچشی قرار بگیرد. این تغییر شکل باعث ایجاد اختلاف زاویهای میان دو انتهای محور میشود. بنابراین، سرعت زاویهای و گشتاور در نقاط مختلف محور میتوانند تحت تأثیر رفتار الاستیک آن قرار بگیرند.
در مدلهای سادهشده، رفتار پیچشی یک محور انعطافپذیر را میتوان با استفاده از یک عنصر فنر و دمپر دورانی تقریب زد. سختی پیچشی محور بهصورت زیر قابل محاسبه است:
k = GJp / L
در این رابطه، G مدول برشی ماده، Jp ممان قطبی سطح مقطع و L طول محور است. این رابطه نشان میدهد که با افزایش طول محور، سختی پیچشی کاهش پیدا میکند. همچنین افزایش ممان قطبی سطح مقطع یا مدول برشی باعث افزایش سختی پیچشی خواهد شد.
در نظر گرفتن انعطافپذیری محور روتور دم باعث میشود مدل به شرایط مکانیکی واقعی نزدیکتر شود. این ویژگی بهخصوص برای بررسی نوسانات پیچشی، پاسخ محور به تغییرات گشتاور و اثرات دینامیکی بارهای متغیر اهمیت دارد.
تنظیم زاویه گام پرهها با استفاده از سیگنال فیزیکی
یکی دیگر از قابلیتهای این مدل، امکان تنظیم مستقیم زاویه گام پرههای روتور با استفاده از سیگنال فیزیکی (Physical Signal) است. زاویه گام پره یا Blade Pitch Angle یکی از پارامترهای اساسی در عملکرد آیرودینامیکی بالگرد محسوب میشود و تغییر آن میتواند نیروی برآ و گشتاور مقاوم روتور را تحت تأثیر قرار دهد.
زاویه گام به زاویه قرارگیری مقطع پره نسبت به صفحه مرجع جریان هوا گفته میشود. با تغییر این زاویه، شرایط جریان هوا در اطراف پره تغییر میکند و در نتیجه نیروهای آیرودینامیکی واردشده به پره نیز تغییر خواهند کرد. افزایش زاویه گام معمولاً باعث افزایش نیروی برآ و گشتاور مقاوم آیرودینامیکی میشود؛ البته رابطه دقیق این پارامترها به سرعت چرخش روتور، سرعت جریان هوا و شرایط پروازی وابسته است.
در مدل حاضر، زاویه گام پرهها مستقیماً از طریق یک سیگنال فیزیکی تعیین میشود. این روش امکان کنترل مستقل زاویه گام را فراهم میکند و برای بررسی تأثیر تغییرات آن بر رفتار سیستم مفید است.
از آنجا که در این مدل زاویه گام بهصورت مستقیم تنظیم میشود، تمام جزئیات مکانیکی و هیدرولیکی مکانیزم کنترل پرهها بهطور کامل شبیهسازی نشدهاند. در بالگردهای واقعی، تغییر زاویه پرهها معمولاً از طریق مجموعهای از اجزای مکانیکی و هیدرولیکی انجام میشود که بخشی از آنها در مکانیزم صفحه مورب یا سواشپلیت قرار دارند.
امکان توسعه مدل با استفاده از Simscape Fluids
یکی از قابلیتهای مهم محیط Simulink و مجموعه Simscape، امکان ترکیب مدلهای مکانیکی، الکتریکی، هیدرولیکی و سیالاتی در یک ساختار یکپارچه است. در این شبیهسازی، دینامیک صفحه مورب یا Swash Plate بهصورت پیشفرض در نظر گرفته نشده است؛ اما میتوان با استفاده از بلوکهای مناسب در Simscape Fluids این بخش را به مدل اضافه کرد.
صفحه مورب یکی از اجزای کلیدی سیستم کنترل پرههای روتور اصلی بالگرد است. این مکانیزم امکان تغییر زاویه گام پرهها را متناسب با فرمان خلبان فراهم میکند. صفحه مورب میتواند بهگونهای حرکت کند که زاویه گام تمام پرهها بهصورت یکسان تغییر کند یا در موقعیتهای مختلف روتور، تغییرات متفاوتی در زاویه گام ایجاد شود.
دو نوع اصلی کنترل گام در بالگردها عبارتاند از:
- گام جمعی (Collective Pitch): در این حالت، زاویه گام تمام پرهها بهصورت همزمان و با مقدار یکسان تغییر میکند. این تغییر باعث تغییر نیروی برآ کلی روتور میشود و برای کنترل ارتفاع بالگرد کاربرد دارد.
- گام چرخهای (Cyclic Pitch): در این حالت، زاویه گام پرهها در طول یک دور چرخش متناسب با موقعیت زاویهای آنها تغییر میکند. این فرآیند باعث ایجاد تغییر در توزیع نیروی برآ و در نتیجه تغییر وضعیت و جهت حرکت بالگرد میشود.
با افزودن مدل هیدرولیکی صفحه مورب در Simscape Fluids میتوان رفتار عملگرهای هیدرولیکی، فشار سیال، جابهجایی مکانیکی و پاسخ زمانی سیستم کنترل پرهها را نیز بررسی کرد. چنین توسعهای مدل را به یک سامانه جامعتر برای تحلیل دینامیک بالگرد تبدیل خواهد کرد.
نقش کلاچ یکطرفه در سیستم انتقال قدرت بالگرد
کلاچ یکطرفه (Unidirectional Clutch) یکی از مهمترین اجزای این شبیهسازی است. این قطعه مکانیکی بهگونهای طراحی شده است که انتقال گشتاور را در یک جهت مجاز میکند و در جهت مخالف، امکان آزاد شدن اتصال را فراهم میآورد. عملکرد چنین کلاچی در سیستم انتقال قدرت بالگرد اهمیت بسیار زیادی دارد؛ زیرا امکان ادامه چرخش روتور اصلی پس از توقف موتور را فراهم میکند.
در شرایط عادی، موتور بنزینی گشتاور لازم را به سیستم انتقال قدرت وارد میکند و باعث چرخش روتور اصلی میشود. در این وضعیت، کلاچ یکطرفه در حالت درگیری قرار دارد و توان موتور به محور روتور منتقل میشود.
اما پس از توقف موتور در زمان شش ثانیه، شرایط دینامیکی سیستم تغییر میکند. روتور اصلی به دلیل انرژی جنبشی ذخیرهشده و همچنین اثرات آیرودینامیکی همچنان تمایل به چرخش دارد. در این شرایط، سرعت چرخش روتور میتواند از سرعت چرخش بخش متصل به موتور بیشتر شود. کلاچ یکطرفه در چنین وضعیتی آزاد میشود و از انتقال گشتاور معکوس روتور به موتور جلوگیری میکند.
این عملکرد که با عنوان Freewheeling نیز شناخته میشود، باعث میشود موتور متوقفشده نتواند بهعنوان یک بار مکانیکی اضافی، روتور را متوقف کند. در واقع، روتور میتواند مستقل از موتور به چرخش ادامه دهد.
اهمیت این ویژگی در شرایط اضطراری بسیار زیاد است. اگر موتور بالگرد در حین پرواز از کار بیفتد، خلبان میتواند با استفاده از مانور اتوروتیشن، شرایطی ایجاد کند که جریان هوای عبوری از روتور در هنگام کاهش ارتفاع، به حفظ چرخش آن کمک کند. در این وضعیت، روتور اصلی دیگر از موتور توان دریافت نمیکند، بلکه انرژی لازم برای چرخش آن از جریان هوای نسبی عبوری از مجموعه پرهها تأمین میشود.
بررسی مفهوم اتوروتیشن در بالگرد
اتوروتیشن (Autorotation) یکی از مهمترین قابلیتهای ایمنی بالگرد است که امکان فرود کنترلشده در شرایط از دست رفتن توان موتور را فراهم میکند. در پرواز عادی، موتور توان مکانیکی موردنیاز برای چرخاندن روتور اصلی را تأمین میکند؛ اما در حالت اتوروتیشن، جریان هوا در هنگام کاهش ارتفاع بالگرد از میان دیسک روتور عبور میکند و انرژی لازم برای حفظ چرخش روتور را فراهم میسازد.
در این شرایط، نقش کلاچ یکطرفه بسیار مهم است. اگر روتور اصلی مستقیماً به موتور متوقفشده متصل باقی بماند، مقاومت مکانیکی موتور میتواند باعث کاهش سریع سرعت روتور شود. کلاچ یکطرفه با آزاد کردن اتصال مکانیکی، این مانع را برطرف میکند و اجازه میدهد روتور اصلی مستقل از موتور به چرخش خود ادامه دهد.
البته باید توجه داشت که مدل حاضر صرفاً سازوکار مکانیکی انتقال قدرت و عملکرد کلاچ یکطرفه را برای بررسی رفتار اتوروتیشن نمایش میدهد. این مدل بهتنهایی یک شبیهسازی کامل پرواز اتوروتیشن نیست؛ زیرا برای تحلیل دقیق این پدیده باید مدل آیرودینامیکی پرهها، جریان هوای عبوری از روتور، حرکت عمودی و افقی بالگرد و تغییرات نیروی برآ نیز در نظر گرفته شوند.
بنابراین، نتایج این شبیهسازی را باید در چارچوب بررسی رفتار سیستم انتقال قدرت در شرایط توقف موتور تفسیر کرد، نه بهعنوان تحلیل کامل عملکرد پروازی بالگرد در یک مانور اضطراری.
بررسی نیروهای مقاوم آیرودینامیکی روتورها
هنگامی که موتور متوقف میشود، روتورها همچنان تحت تأثیر نیروهای مقاوم قرار دارند. این نیروها باعث کاهش تدریجی سرعت چرخش مجموعههای دوار میشوند. در توضیحات مدل، دو نوع مقاومت آیرودینامیکی اصلی برای روتورهای در حال چرخش در نظر گرفته شده است که عبارتاند از درگ القایی و درگ پروفیل.
درگ القایی (Induced Drag): این نوع مقاومت به تولید نیروی برآ توسط پرهها مرتبط است. هنگامی که روتور برای تولید نیروی برآ هوا را به سمت پایین شتاب میدهد، مؤلفههایی از نیروی آیرودینامیکی در جهت مخالف حرکت چرخشی روتور ایجاد میشوند. این نیروها در قالب مقاومت القایی بر عملکرد روتور تأثیر میگذارند.
درگ پروفیل (Profile Drag): این مقاومت ناشی از حرکت پرهها در هوا و ویژگیهای آیرودینامیکی مقطع آنها است. اصطکاک لزج، توزیع فشار و شکل هندسی پرهها در ایجاد این نوع درگ نقش دارند. درگ پروفیل معمولاً با افزایش سرعت حرکت پرهها افزایش پیدا میکند و موجب کاهش انرژی مکانیکی روتور میشود.
وجود این دو نوع مقاومت باعث میشود روتورها پس از توقف موتور نتوانند با سرعت اولیه به چرخش ادامه دهند. در واقع، انرژی جنبشی ذخیرهشده در مجموعه دوار بهتدریج صرف غلبه بر مقاومتهای آیرودینامیکی و مکانیکی میشود و سرعت زاویهای روتورها کاهش پیدا میکند.
از دیدگاه تحلیل انرژی، پس از قطع توان موتور، کاهش انرژی جنبشی مجموعه روتورها به میزان توان تلفشده در برابر مقاومتها وابسته است. بنابراین، بررسی تغییرات سرعت و گشتاور در طول زمان میتواند اطلاعات ارزشمندی درباره رفتار دینامیکی سیستم ارائه دهد.
نتایج شبیهسازی در محیط Simscape Logging
یکی از بخشهای مهم این مدل، بررسی نتایج شبیهسازی با استفاده از قابلیت Simscape Logging است. این ابزار امکان ثبت و مشاهده متغیرهای فیزیکی مختلف در طول اجرای مدل را فراهم میکند. از جمله پارامترهای قابل بررسی در این شبیهسازی میتوان به گشتاور تولیدی موتور و گشتاور اعمالشده به محورهای روتور اشاره کرد.
با استفاده از نمودارهای حاصل از Simscape Logging میتوان نحوه انتقال توان در شرایط عادی و همچنین رفتار سیستم پس از توقف موتور را بررسی کرد. در این مدل، موتور پس از گذشت شش ثانیه متوقف میشود و نمودارها امکان مشاهده تغییرات گشتاور در این لحظه و پس از آن را فراهم میکنند.
بررسی گشتاور تأمینشده توسط موتور
در بازه زمانی پیش از شش ثانیه، موتور بهعنوان منبع اصلی توان، گشتاور لازم برای چرخاندن روتور اصلی و روتور دم را تأمین میکند. این گشتاور از طریق مجموعه چرخدندههای سیارهای و سایر اجزای انتقال قدرت به محورهای خروجی منتقل میشود.
در لحظه توقف موتور، توان محرکه ورودی قطع میشود. بنابراین، گشتاور تأمینشده توسط موتور کاهش یافته و سیستم وارد شرایط جدیدی میشود. این تغییر در نمودار گشتاور موتور قابل مشاهده است و نقطه زمانی شش ثانیه را به یکی از مهمترین بخشهای تحلیل تبدیل میکند.
بررسی گشتاور اعمالشده به محور روتورها
گشتاور واردشده به محورهای روتور اصلی و روتور دم نیز در طول شبیهسازی ثبت میشود. این نمودارها نشان میدهند که پس از توقف موتور، رفتار گشتاور در محورهای خروجی چگونه تغییر میکند.
در شرایط عادی، گشتاور موتور از طریق سیستم انتقال قدرت به محورهای روتورها منتقل میشود. اما پس از آزاد شدن کلاچ یکطرفه، مسیر انتقال گشتاور از روتورها به موتور قطع خواهد شد. در این وضعیت، روتورها تحت تأثیر ممان اینرسی و مقاومتهای آیرودینامیکی به حرکت خود ادامه میدهند.
گشتاورهای مقاوم ناشی از درگ القایی و درگ پروفیل باعث کاهش سرعت روتورها میشوند. بنابراین، حتی با وجود آزاد شدن کلاچ یکطرفه، سرعت چرخش روتورها ثابت باقی نمیماند و در اثر مقاومتهای موجود بهتدریج تغییر میکند.
تحلیل رفتار سیستم پس از گذشت شش ثانیه
مهمترین بخش نتایج این شبیهسازی، رفتار سیستم پس از توقف موتور است. در این لحظه، منبع اصلی تأمین توان از مدار خارج میشود؛ اما روتورها همچنان دارای انرژی جنبشی هستند. عملکرد کلاچ یکطرفه اجازه میدهد این انرژی در مجموعه روتورها باقی بماند و موتور متوقفشده بهعنوان یک بار مقاوم بر آنها اثر نگذارد.
با ادامه شبیهسازی، مقاومتهای آیرودینامیکی باعث کاهش تدریجی سرعت چرخش روتورها میشوند. این موضوع در نمودارهای گشتاور و سایر متغیرهای مکانیکی قابل بررسی است. همچنین تفاوت رفتار محور صلب روتور اصلی و محور انعطافپذیر روتور دم میتواند در تحلیل پاسخ دینامیکی دو مسیر انتقال قدرت مورد توجه قرار گیرد.
باید توجه داشت که از آنجا که مقادیر عددی نمودارها در توضیحات نمونه مشخص نشدهاند، نمیتوان مقدار دقیق گشتاور، سرعت یا نرخ کاهش دور روتورها را تعیین کرد. برای دستیابی به این مقادیر باید دادههای ثبتشده در اجرای واقعی مدل بررسی شوند.
نحوه توسعه و اجرای مدل در MATLAB و Simulink
برای بررسی این سیستم در محیط MATLAB، ابتدا باید مدل مربوط به Helicopter Transmission در مجموعه مثالهای Simscape Driveline باز شود. این مثال شامل اجزای مکانیکی موردنیاز برای نمایش موتور، چرخدندههای سیارهای، محورها، کلاچ یکطرفه و روتورها است.
پس از باز کردن مدل، میتوان ساختار کلی سیستم را بررسی کرد و ارتباط میان اجزای مختلف را مورد مطالعه قرار داد. در این مرحله، توجه به نحوه اتصال بلوکهای مکانیکی و مسیر انتقال توان اهمیت زیادی دارد.
برای اجرای شبیهسازی، مراحل زیر قابل انجام است:
- محیط MATLAB را اجرا کرده و وارد بخش Simulink شوید.
- مثال Helicopter Transmission را از مجموعه مثالهای Simscape Driveline باز کنید.
- ساختار موتور بنزینی و نحوه اتصال آن به مجموعه چرخدندههای سیارهای را بررسی کنید.
- مسیر انتقال قدرت به محور روتور اصلی و محور روتور دم را دنبال کنید.
- پارامترهای مربوط به کلاچ یکطرفه و شرایط عملکرد آن را بررسی کنید.
- تنظیمات مربوط به توقف موتور پس از شش ثانیه را مشاهده کنید.
- مدل را اجرا کرده و متغیرهای موردنیاز را با استفاده از Simscape Logging ثبت کنید.
- نمودار گشتاور موتور و گشتاور اعمالشده به محورهای روتورها را بررسی کنید.
پس از اجرای مدل، میتوان نتایج بهدستآمده را برای تحلیل رفتار سیستم در دو بازه زمانی قبل و بعد از توقف موتور مقایسه کرد. این مقایسه به درک بهتر نقش کلاچ یکطرفه و اثر انرژی جنبشی ذخیرهشده در مجموعه روتورها کمک میکند.
پیشنهادهایی برای توسعه بیشتر شبیهسازی
مدل ارائهشده یک ساختار مناسب برای بررسی مقدماتی سیستم انتقال قدرت بالگرد است؛ بااینحال، میتوان با افزودن اجزای جدید، دقت و سطح جزئیات آن را افزایش داد. برخی از مهمترین مسیرهای توسعه این مدل عبارتاند از:
- افزودن مدل کامل صفحه مورب: با استفاده از بلوکهای Simscape Fluids میتوان مکانیزم هیدرولیکی کنترل زاویه گام پرهها را مدلسازی کرد و تأثیر پاسخ عملگرها بر عملکرد روتور را مورد بررسی قرار داد.
- توسعه مدل آیرودینامیکی پرهها: افزودن روابط دقیقتر مربوط به درگ القایی، درگ پروفیل، نیروی برآ و گشتاور آیرودینامیکی میتواند دقت تحلیل رفتار روتورها را افزایش دهد.
- بررسی ارتعاشات پیچشی محورها: با توسعه مدل محورهای انعطافپذیر میتوان نوسانات پیچشی و اثرات تغییرات ناگهانی گشتاور را بررسی کرد.
- تحلیل شرایط مختلف خرابی موتور: میتوان زمان توقف موتور، نرخ کاهش گشتاور و شرایط مختلف قطع توان را تغییر داد و رفتار سیستم را در سناریوهای گوناگون مقایسه کرد.
- بررسی پارامترهای کلاچ یکطرفه: تغییر مشخصات مکانیکی کلاچ و بررسی شرایط درگیری و آزاد شدن آن میتواند برای تحلیل عملکرد سیستم انتقال قدرت مفید باشد.
- افزودن مدل کامل دینامیک پرواز: با ترکیب مدل انتقال قدرت و مدل آیرودینامیکی و حرکتی بالگرد میتوان شرایط اتوروتیشن را با جزئیات بیشتری تحلیل کرد.
جمعبندی
در این شبیهسازی، یک سیستم انتقال قدرت بالگرد با استفاده از MATLAB، Simulink و مجموعه Simscape Driveline مورد بررسی قرار گرفته است. مدل شامل موتور بنزینی، مجموعه چرخدندههای سیارهای، محور روتور اصلی، محور انعطافپذیر روتور دم و کلاچ یکطرفه است. توان تولیدشده توسط موتور از طریق سیستم انتقال قدرت به دو روتور منتقل میشود و شرایط لازم برای بررسی رفتار مکانیکی مجموعه فراهم میگردد.
یکی از مهمترین ویژگیهای مدل، توقف موتور پس از گذشت شش ثانیه است. این شرایط امکان بررسی عملکرد کلاچ یکطرفه را فراهم میکند. پس از توقف موتور، کلاچ یکطرفه اتصال را آزاد میکند تا روتور اصلی بتواند بدون انتقال گشتاور معکوس به موتور، به چرخش خود ادامه دهد. این سازوکار از نظر عملکرد بالگردها اهمیت زیادی دارد و یکی از الزامات مکانیکی مرتبط با قابلیت اتوروتیشن محسوب میشود.
همچنین در این مدل، محور روتور اصلی بهصورت صلب و محور روتور دم با در نظر گرفتن انعطافپذیری پیچشی مدلسازی شده است. این تفاوت امکان بررسی اثر ویژگیهای مکانیکی محورها بر رفتار دینامیکی سیستم را فراهم میکند. تنظیم مستقیم زاویه گام پرهها از طریق سیگنال فیزیکی نیز یکی دیگر از قابلیتهای مدل است که میتواند در توسعه مدلهای پیشرفتهتر مورد استفاده قرار گیرد.
در نهایت، نتایج ثبتشده توسط Simscape Logging امکان بررسی گشتاور موتور و گشتاور اعمالشده به محورهای روتور را فراهم میکنند. این نتایج نشان میدهند که چگونه سیستم انتقال قدرت پس از قطع توان موتور به رفتار دینامیکی جدیدی وارد میشود و روتورها تحت تأثیر
دسترسی به دانلود ویژه اعضاء سایت
دانلود رایگان این شبیه سازی در نرم افزار Matlab
همه چیز شامل گزارش ها، فایل شبیه سازی، یکجا، آماده دانلود!
عضویت در سایتانرژی جنبشی ذخیرهشده و مقاومتهای آیرودینامیکی به چرخش خود ادامه میدهند. بنابراین، این مثال یک بستر آموزشی و مهندسی مناسب برای مطالعه اصول انتقال قدرت، رفتار کلاچ یکطرفه، انعطافپذیری محورها و مبانی مکانیکی مرتبط با اتوروتیشن در بالگردها به شمار میرود.
لینک دانلود ویژه اعضا سایت

چرا محور روتور اصلی صلب مدل شده ولی محور روتور دم انعطافپذیر؟
محور اصلی کوتاه و قطور است و تمرکز مدل روی انتقال توان و کلاچ یکطرفه بود؛ محور دم بلندتر و باریکتر است، پس سختی پیچشی کمتر (