
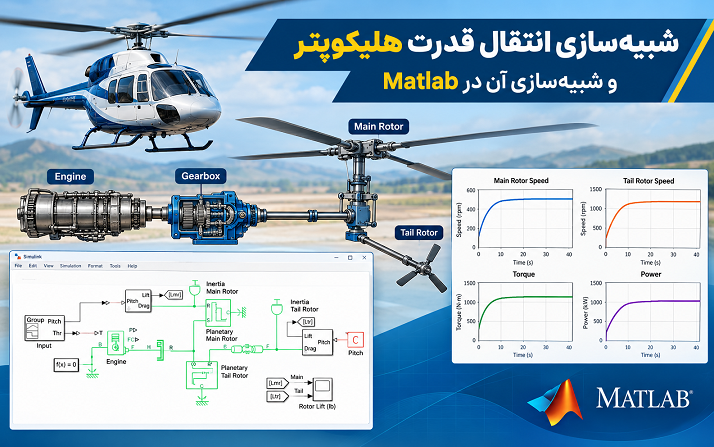
سیستم انتقال قدرت در هلیکوپتر یکی از مهمترین بخشهای سامانه پیشرانش است؛ زیرا توان تولیدشده توسط موتور باید با مشخصات مکانیکی مناسب به روتور اصلی و روتور دم منتقل شود. برخلاف بسیاری از سامانههای انتقال قدرت زمینی، در هلیکوپتر نحوه توزیع گشتاور، سرعت چرخش، رفتار شفتها و همچنین امکان ادامه چرخش روتورها در شرایط اضطراری اهمیت بسیار زیادی دارد. شبیهسازی این سامانه در محیط Matlab و بهویژه با استفاده از Simscape و Simscape Driveline امکان بررسی رفتار دینامیکی اجزای مختلف انتقال قدرت را بدون نیاز به ساخت نمونه فیزیکی فراهم میکند.
در شبیهسازی Helicopter Transmission یک سامانه آزمایشگاهی انتقال قدرت برای هلیکوپتر مدلسازی شده است. در این ساختار، موتور بنزینی منبع اصلی تولید توان است و توان مکانیکی آن پس از عبور از مجموعه چرخدندههای سیارهای به دو مسیر اصلی هدایت میشود. یک مسیر به شفت روتور اصلی و مسیر دیگر به شفت روتور دم متصل است. این معماری بهگونهای طراحی شده است که رفتار مکانیکی سامانه انتقال قدرت هلیکوپتر، اثر اینرسی اجزا، انعطافپذیری شفت و عملکرد کلاچ یکطرفه را بتوان در محیط شبیهسازی بررسی کرد.
ساختار کلی سامانه انتقال قدرت هلیکوپتر
در یک هلیکوپتر، موتور باید توان مورد نیاز روتور اصلی و روتور دم را تأمین کند. روتور اصلی وظیفه ایجاد نیروی برآ و در بسیاری از طراحیها کنترل حرکت هلیکوپتر 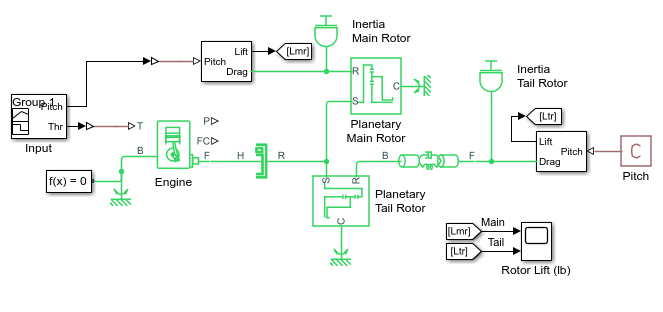 را بر عهده دارد، در حالی که روتور دم برای مقابله با گشتاور واکنشی ناشی از چرخش روتور اصلی و ایجاد کنترل سمتی مورد استفاده قرار میگیرد. بنابراین، انتقال صحیح توان از موتور به این دو روتور از دیدگاه دینامیکی اهمیت زیادی دارد.
در این مدل، موتور بنزینی به عنوان محرک اولیه در نظر گرفته شده است. خروجی موتور مستقیماً با روتورها یکسان نیست و برای دستیابی به سرعت و گشتاور مناسب باید از یک سامانه انتقال قدرت استفاده شود. مجموعه چرخدندههای سیارهای در مدل وظیفه تقسیم و انتقال توان را بر عهده دارند. استفاده از چرخدندههای سیارهای در چنین سامانهای مزایایی مانند فشردگی، قابلیت انتقال گشتاور بالا و امکان دستیابی به نسبت تبدیل مناسب را فراهم میکند.
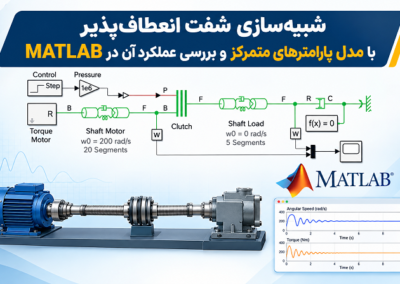
در مدل شبیهسازیشده، شفت روتور اصلی به صورت صلب در نظر گرفته شده است. این فرض باعث میشود تغییر شکل پیچشی شفت اصلی در مدل وارد نشود و تمرکز شبیهسازی بیشتر روی سایر قسمتهای انتقال قدرت قرار گیرد. در مقابل، شفت روتور دم که طول بیشتری دارد و نسبت به شفت اصلی باریکتر است، به صورت انعطافپذیر مدلسازی میشود. این تفاوت در مدلسازی اهمیت دارد، زیرا شفتهای بلند و باریک میتوانند در برابر گشتاور اعمالشده دچار پیچش شوند و رفتار دینامیکی متفاوتی نسبت به شفت صلب داشته باشند.
نقش موتور بنزینی در شبیهسازی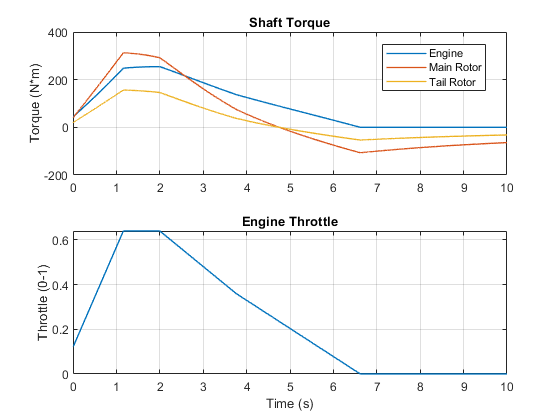
موتور بنزینی در این شبیهسازی منبع اصلی انرژی مکانیکی سیستم است. گشتاور تولیدشده توسط موتور از طریق سامانه انتقال قدرت به روتورها منتقل میشود. در حالت عادی، موتور باید بتواند گشتاور مورد نیاز برای حفظ سرعت چرخش روتورها و غلبه بر گشتاورهای مقاوم را تأمین کند.
یکی از ویژگیهای مهم این شبیهسازی، توقف یا Stall موتور پس از گذشت حدود شش ثانیه است. در واقع، مدل عمداً شرایطی را ایجاد میکند که موتور پس از این زمان دیگر قادر به تأمین توان مورد نیاز سیستم نیست. این سناریو برای بررسی رفتار سامانه انتقال قدرت در یک شرایط غیرعادی بسیار مهم است، زیرا نشان میدهد پس از قطع توان موتور، روتورها چگونه رفتار میکنند و چه مکانیزمی میتواند برای مدت مشخصی انرژی مکانیکی مورد نیاز را تأمین کند.
در یک شبیهسازی دینامیکی، توقف موتور صرفاً به معنای صفر شدن فوری سرعت روتورها نیست. روتور اصلی و سایر اجزای دوار دارای اینرسی هستند و انرژی جنبشی در آنها ذخیره شده است. بنابراین پس از کاهش یا قطع گشتاور موتور، سرعت روتورها میتواند برای مدتی ادامه پیدا کند. همین ویژگی در مدل هلیکوپتر برای بررسی عملکرد کلاچ یکطرفه و مفهوم Autorotation اهمیت دارد.
چرخدندههای سیارهای و انتقال توان
چرخدندههای سیارهای یکی از اجزای کلیدی در مدل انتقال قدرت هستند. این نوع مجموعه چرخدنده معمولاً از چرخدنده خورشیدی، چرخدندههای سیارهای، حامل سیارهای و چرخدنده رینگی تشکیل میشود. بسته به اینکه کدام عضو ثابت، ورودی یا خروجی باشد، نسبت سرعت و گشتاور متفاوتی ایجاد میشود.
در سامانه هلیکوپتر، استفاده از مجموعههای سیارهای امکان ایجاد نسبت تبدیل مورد نیاز بین موتور و روتورها را فراهم میکند. موتورهای احتراق داخلی معمولاً در محدوده سرعتی کار میکنند که مستقیماً برای روتور مناسب نیست. بنابراین سامانه انتقال قدرت باید سرعت موتور را به مقدار مناسب کاهش داده و در عین حال گشتاور لازم را برای روتورها فراهم کند.
از دیدگاه شبیهسازی، هر مجموعه چرخدنده را میتوان به عنوان یک عنصر مکانیکی با رابطه مشخص میان سرعت زاویهای و گشتاور مدل کرد. تغییر نسبت تبدیل مستقیماً بر سرعت روتورها و گشتاور منتقلشده اثر میگذارد. بنابراین استفاده صحیح از پارامترهای چرخدنده در Matlab برای دستیابی به نتایج قابل اعتماد اهمیت زیادی دارد.
مدلسازی شفت روتور اصلی
در این شبیهسازی، شفت روتور اصلی به صورت صلب در نظر گرفته شده است. مدلسازی صلب به این معناست که تغییر شکل الاستیکی و پیچشی قابل توجهی برای این شفت در نظر گرفته نمیشود. این فرض میتواند برای سادهسازی مدل و کاهش تعداد درجات آزادی سیستم مفید باشد.
شفت صلب در مدل باعث میشود انتقال حرکت و گشتاور میان اجزای متصل به آن بدون در نظر گرفتن انعطافپذیری مکانیکی شفت انجام شود. در نتیجه، رفتار روتور اصلی بیشتر تحت تأثیر اینرسی روتور، گشتاور انتقالیافته از موتور، بار آیرودینامیکی و سایر عناصر موجود در سامانه قرار میگیرد.
البته در یک مدل بسیار دقیقتر، میتوان اثر انعطافپذیری شفت اصلی، ارتعاشات پیچشی و حتی کوپل میان مودهای مختلف را نیز در نظر گرفت. اما در این شبیهسازی، هدف اصلی بررسی ساختار انتقال قدرت و رفتار آن در شرایط کاری و اضطراری است و به همین دلیل شفت اصلی به صورت صلب در نظر گرفته شده است.
انعطافپذیری شفت روتور دم
یکی از نکات مهم این شبیهسازی، مدلسازی انعطافپذیری شفت روتور دم است. شفت روتور دم معمولاً طول بیشتری نسبت به بخشهای فشرده انتقال قدرت دارد و میتواند نسبت به تغییرات گشتاور واکنش پیچشی نشان دهد. در نتیجه، فرض صلب بودن این شفت ممکن است در برخی مطالعات دینامیکی باعث حذف بخشی از رفتار واقعی سیستم شود.
وقتی گشتاور به یک شفت انعطافپذیر اعمال میشود، شفت میتواند مقدار مشخصی پیچش ایجاد کند. این پیچش باعث ایجاد اختلاف زاویه میان دو سر شفت میشود و در شرایط گذرا میتواند نوسانات پیچشی ایجاد کند. در محیط Simscape Driveline میتوان چنین رفتارهایی را با استفاده از اجزای مکانیکی مناسب مدل کرد و تأثیر سختی و اینرسی را بر پاسخ سیستم بررسی نمود.
وجود شفت انعطافپذیر در مدل بهخصوص هنگام تغییرات ناگهانی گشتاور اهمیت پیدا میکند. برای مثال، زمانی که موتور متوقف میشود یا گشتاور انتقالی تغییر میکند، پاسخ شفت دم میتواند با تأخیر و نوسان همراه باشد. این رفتار برای تحلیل ارتعاشات و طراحی سامانه انتقال قدرت اهمیت دارد.
کنترل زاویه گام پرهها
در مدل، زاویه گام پرهها به صورت مستقیم و از طریق یک سیگنال فیزیکی تنظیم میشود. زاویه گام پره یکی از پارامترهای اساسی در تعیین عملکرد روتور است، زیرا تغییر آن میتواند مقدار نیروی آیرودینامیکی و در نتیجه گشتاور مقاوم واردشده به روتور را تغییر دهد.
در یک مدل ساده، میتوان زاویه گام را مستقیماً با یک سیگنال ورودی تعیین کرد تا اثر تغییر آن بر رفتار مکانیکی سیستم بررسی شود. این روش امکان کنترل دقیق شرایط آزمایش را فراهم میکند و برای بررسی اولیه رفتار انتقال قدرت مناسب است.
در مدلهای پیشرفتهتر، میتوان دینامیک واقعی صفحه چرخان یا Swash Plate را نیز به مدل اضافه کرد. این بخش وظیفه انتقال فرمانهای کنترلی به پرههای روتور را دارد و رفتار آن میتواند بر دینامیک کلی هلیکوپتر تأثیرگذار باشد. در محیط Simscape Fluids نیز بلوکهای مناسب برای توسعه مدل و افزودن دینامیک صفحه چرخان وجود دارند.
کلاچ یکطرفه و اهمیت آن در شرایط اضطراری
یکی از مهمترین اجزای این شبیهسازی، کلاچ یکطرفه یا Unidirectional Clutch است. این نوع کلاچ اجازه میدهد گشتاور در یک جهت منتقل شود، اما در جهت مخالف امکان آزاد شدن حرکت را فراهم میکند. چنین رفتاری در هلیکوپتر برای شرایطی که موتور توان خود را از دست میدهد اهمیت بسیار زیادی دارد.
در شرایط عادی، موتور توان را به سامانه انتقال قدرت و سپس به روتورها منتقل میکند. اما زمانی که موتور دچار Stall میشود، روتورها به دلیل اینرسی و شرایط آیرودینامیکی همچنان تمایل به چرخش دارند. کلاچ یکطرفه میتواند باعث شود روتور از موتور جدا شده و آزادانهتر به چرخش ادامه دهد.
در نتیجه، پس از توقف موتور در حدود شش ثانیه، کاهش سرعت روتورها الزاماً به صورت آنی اتفاق نمیافتد. انرژی جنبشی ذخیرهشده در مجموعه دوار و نیروهای آیرودینامیکی ناشی از جریان هوا میتوانند برای مدتی چرخش روتور را حفظ کنند.
مفهوم Autorotation در شبیهسازی هلیکوپتر
یکی از کاربردهای مهم ساختار این مدل، بررسی مفهوم Autorotation است. در یک هلیکوپتر در حال فرود، اگر توان موتور از دست برود، جریان هوا میتواند از میان دیسک روتور عبور کرده و شرایطی ایجاد کند که روتور اصلی همچنان به چرخش ادامه دهد. در این حالت، روتور دیگر صرفاً توسط موتور رانده نمیشود، بلکه انرژی مورد نیاز برای حفظ چرخش آن از جریان هوا و حرکت نزولی هلیکوپتر تأمین میشود.
کلاچ یکطرفه در این فرآیند اهمیت دارد، زیرا امکان میدهد روتور اصلی در شرایطی که موتور دیگر توان لازم را ارائه نمیکند، مستقل از موتور بچرخد. این ویژگی یکی از دلایل اصلی اهمیت شبیهسازی دقیق انتقال قدرت در تحلیل شرایط اضطراری هلیکوپتر است.
در مدل Matlab میتوان تغییرات سرعت زاویهای روتور، گشتاور موتور و گشتاور واردشده به شفتهای روتور را در طول زمان مشاهده کرد. این اطلاعات امکان بررسی لحظه وقوع Stall و نحوه انتقال سیستم از حالت رانش موتوری به شرایط پس از قطع توان را فراهم میکند.
بررسی گشتاور موتور و روتورها
نتایج شبیهسازی با استفاده از قابلیت Simscape Logging قابل بررسی هستند. یکی از مهمترین خروجیها، گشتاور تأمینشده توسط موتور است. این گشتاور در حالت عادی نقش اصلی در حفظ سرعت روتورها دارد، اما با رسیدن زمان شبیهسازی به حدود شش ثانیه، شرایط Stall موتور باعث کاهش توان قابل انتقال میشود.
در طرف دیگر، گشتاورهای واردشده به شفت روتور اصلی و روتور دم قرار دارند. مقایسه این گشتاورها با گشتاور موتور نشان میدهد که چگونه توان مکانیکی میان مسیرهای مختلف تقسیم میشود. همچنین در شرایط گذرا، اختلاف میان گشتاور ورودی و خروجی میتواند رفتار دینامیکی شفت انعطافپذیر را آشکار کند.
پس از توقف موتور، نیروهای مقاوم آیرودینامیکی روی روتورهای در حال چرخش اثر میگذارند. دو عامل مهم در این زمینه Induced Drag و Profile Drag هستند. این نیروهای مقاوم باعث کاهش تدریجی سرعت چرخش روتورها میشوند و در نتیجه رفتار زمانی سرعت و گشتاور پس از Stall را تعیین میکنند.
نقش Induced Drag و Profile Drag
در تحلیل روتور، نمیتوان رفتار مکانیکی شفت و چرخدندهها را بدون توجه به بار آیرودینامیکی بررسی کرد. روتور در حال چرخش با هوا برهمکنش دارد و همین برهمکنش نیروها و گشتاورهای مقاومی ایجاد میکند.
Profile Drag به مقاومت ناشی از حرکت پروفیل پره در هوا مربوط است و با مشخصات هندسی پره و شرایط حرکت آن ارتباط دارد. از طرف دیگر، Induced Drag با تولید نیروی برآ و جریان القایی اطراف روتور مرتبط است. هر دو اثر میتوانند انرژی مکانیکی روتور را مصرف کنند و باعث کاهش سرعت آن شوند.
در شبیهسازی مورد نظر، پس از قطع توان موتور، اثر این گشتاورهای مقاوم باعث میشود سرعت چرخش روتورها به تدریج کاهش پیدا کند. بنابراین شکل منحنیهای خروجی پس از شش ثانیه صرفاً ناشی از توقف موتور نیست، بلکه نتیجه برهمکنش اینرسی روتورها، عملکرد کلاچ، انعطافپذیری شفت و بارهای مقاوم نیز هست.
اهمیت Simscape Driveline در این شبیهسازی
Simscape Driveline برای مدلسازی سامانههای انتقال قدرت مکانیکی طراحی شده است و امکان ایجاد مدلهایی شامل چرخدنده، شفت، کلاچ، اینرسی، عناصر انعطافپذیر و منابع مکانیکی را فراهم میکند. شبیهسازی انتقال قدرت هلیکوپتر نمونه مناسبی برای استفاده از این قابلیتها است، زیرا چندین جزء مکانیکی با یکدیگر کوپل شدهاند.
مزیت اصلی استفاده از محیط فیزیکی Simscape این است که روابط بین متغیرهای مکانیکی مانند گشتاور، سرعت زاویهای، موقعیت زاویهای و نیروها به صورت طبیعی در مدل تعریف میشوند. در نتیجه، کاربر میتواند به جای پیادهسازی دستی تمامی معادلات حاکم، ساختار فیزیکی سیستم را با بلوکهای تخصصی ایجاد کند.
همچنین قابلیت Simscape Logging امکان ثبت متغیرهای فیزیکی مختلف در طول اجرای شبیهسازی را فراهم میکند. دادههای ثبتشده را میتوان برای تحلیل دقیقتر پاسخ سیستم، مقایسه گشتاورها و بررسی رفتار روتورها در شرایط مختلف استفاده کرد.
تحلیل رفتار سیستم در زمان Stall موتور
یکی از مناسبترین سناریوها برای بررسی این مدل، تمرکز بر محدوده زمانی اطراف شش ثانیه است. قبل از این زمان، موتور منبع اصلی گشتاور است و روتورها تحت شرایط رانش موتوری قرار دارند. در حوالی شش ثانیه، موتور دچار Stall میشود و وضعیت انتقال انرژی در سامانه تغییر میکند.
در این لحظه، کلاچ یکطرفه اهمیت خود را نشان میدهد. اگر روتورها بخواهند با سرعتی متفاوت از سرعت موتور ادامه حرکت دهند، مکانیزم کلاچ میتواند اجازه دهد ارتباط گشتاوری در جهت نامناسب برقرار نشود. در نتیجه، روتورها میتوانند برای مدتی با تکیه بر انرژی جنبشی و اثرات آیرودینامیکی به چرخش ادامه دهند.
بررسی منحنیهای گشتاور پس از این رویداد میتواند اطلاعات ارزشمندی درباره نحوه انتقال از حالت عادی به حالت اضطراری ارائه کند. همچنین تغییرات گشتاور شفت دم میتواند برای تحلیل اثر انعطافپذیری آن مورد استفاده قرار گیرد.
کاربردهای آموزشی و مهندسی شبیهسازی
این شبیهسازی تنها برای نمایش یک مدل هلیکوپتر کاربرد ندارد، بلکه میتواند به عنوان یک نمونه آموزشی برای مطالعه چندین مفهوم مهم مهندسی مکانیک و کنترل مورد استفاده قرار گیرد. مفاهیمی مانند انتقال توان، نسبت تبدیل چرخدنده، اینرسی دورانی، شفت انعطافپذیر، کلاچ یکطرفه، گشتاور مقاوم و رفتار گذرا را میتوان در یک مدل یکپارچه بررسی کرد.
برای دانشجویان مهندسی مکانیک، هوافضا، برق و کنترل، این مدل نمونهای مناسب برای مشاهده تعامل میان یک منبع توان، سامانه انتقال قدرت و بار مکانیکی است. همچنین برای مطالعات پیشرفتهتر میتوان پارامترهای مدل را تغییر داد و اثر آنها را بر پاسخ سیستم بررسی کرد.
برای مثال، تغییر سختی شفت روتور دم میتواند میزان نوسانات پیچشی را تغییر دهد. تغییر اینرسی روتورها میتواند مدت زمان ادامه چرخش پس از قطع موتور را تحت تأثیر قرار دهد. همچنین تغییر شرایط بار آیرودینامیکی میتواند نرخ کاهش سرعت روتورها را تغییر دهد. چنین مطالعات پارامتری یکی از مزیتهای مهم استفاده از Matlab و Simscape در طراحی و تحلیل سامانههای مهندسی است.
جمعبندی شبیهسازی انتقال قدرت هلیکوپتر
شبیهسازی Helicopter Transmission یک مدل یکپارچه از انتقال توان در هلیکوپتر ارائه میدهد که در آن موتور بنزینی، مجموعه چرخدندههای سیارهای، شفت روتور اصلی، شفت انعطافپذیر روتور دم و کلاچ یکطرفه در کنار یکدیگر قرار گرفتهاند. شفت اصلی به صورت صلب و شفت روتور دم به صورت انعطافپذیر مدل شده است تا تفاوت رفتار این دو مسیر مکانیکی قابل بررسی باشد.
نکته مهم این شبیهسازی، ایجاد شرایط Stall موتور پس از حدود شش ثانیه و بررسی رفتار سیستم پس از قطع توان موتور است. در این شرایط، کلاچ یکطرفه اجازه میدهد روتور اصلی برای مدتی مستقل از موتور به حرکت خود ادامه دهد. این ساختار ارتباط مستقیمی با مفهوم Autorotation دارد و نشان میدهد که یک سامانه انتقال قدرت چگونه میتواند در شرایط از دست رفتن توان موتور، امکان ادامه چرخش روتور را فراهم کند.
از سوی دیگر، وجود گشتاورهای مقاوم ناشی از Induced Drag و Profile Drag باعث کاهش تدریجی سرعت روتورها میشود. بررسی این رفتار با استفاده از Simscape Logging اطلاعات مناسبی درباره گشتاور موتور، گشتاور اعمالشده به شفتها و پاسخ گذرای سامانه ارائه میدهد. به همین دلیل، این مدل میتواند نمونهای ارزشمند برای مطالعه همزمان دینامیک انتقال قدرت، رفتار شفتهای انعطافپذیر و شرایط اضطراری در سامانههای هلیکوپتری در محیط Matlab و Simscape باشد.
دسترسی به دانلود ویژه اعضاء سایت
دانلود رایگان این شبیه سازی در نرم افزار Matlab
همه چیز شامل گزارش ها ، فایل شبیه سازی ، یکجا، آماده دانلود!
لینک دانلود ویژه اعضا سایت



در شبیهسازی انتقال قدرت هلیکوپتر، چرا شفت روتور دم بهصورت انعطافپذیر مدل شده است؟
چون شفت دم طولانیتر و باریکتر است و انعطافپذیری آن میتواند باعث ایجاد تغییر شکل پیچشی و نوسانات دینامیکی در سیستم شود.