
مقدمه
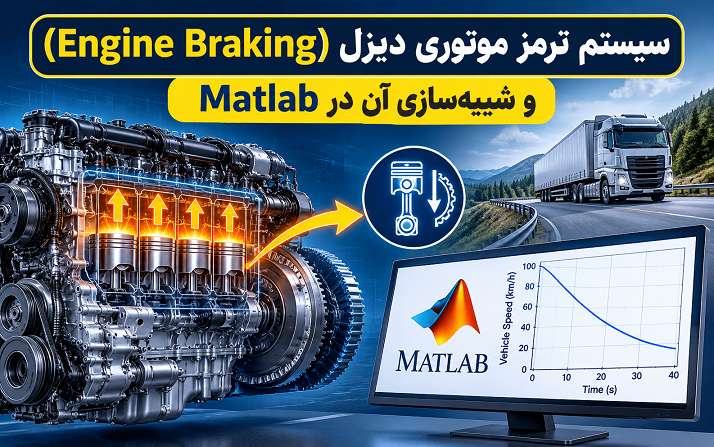
در وسایل نقلیه سنگین مجهز به موتورهای دیزل، بهویژه کامیونها، اتوبوسها و خودروهای حملونقل صنعتی، کنترل سرعت خودرو در مسیرهای سرازیری و هنگام کاهش سرعت اهمیت بسیار زیادی دارد. استفاده مداوم از ترمزهای اصطکاکی در چنین شرایطی میتواند موجب افزایش بیش از حد دمای اجزای ترمز، کاهش ضریب اصطکاک، فرسایش سریع لنتها و دیسکها و در نهایت افت عملکرد سیستم ترمز شود. به همین دلیل، در بسیاری از موتورهای دیزل سنگین از سامانهای به نام ترمز موتوری (Engine Braking) استفاده میشود.
ترمز موتوری روشی برای کاهش سرعت خودرو است که بهجای اتکا به مکانیزمهای معمول ترمز اصطکاکی، از خود موتور برای ایجاد گشتاور مقاوم استفاده میکند. یکی از شناختهشدهترین فناوریهای مورد استفاده در این زمینه، ترمز فشاری موتور یا Compression Release Engine Brake است که با نام تجاری Jake Brake نیز شناخته میشود. این سیستم با تغییر نحوه عملکرد سوپاپهای موتور در انتهای مرحله تراکم، انرژی مکانیکی دریافتشده از میللنگ را به شکلی کنترلشده تلف میکند و در نتیجه گشتاوری مخالف جهت چرخش موتور به وجود میآورد.
در شبیهسازی ارائهشده در محیط MATLAB و Simscape Driveline، عملکرد یک موتور دیزل مجهز به سیستم ترمز موتوری بررسی میشود. این مدل امکان فعالسازی ترمز موتوری روی تعداد متغیری از سیلندرها را فراهم میکند و راننده میتواند بهصورت پویا تعداد سیلندرهای درگیر در فرآیند ترمزگیری را از صفر تا هشت سیلندر تغییر دهد. همچنین گشتاور ترمزی تولیدشده توسط هر سیلندر بر اساس سرعت دورانی موتور و با استفاده از یک جدول داده (Lookup Table) تعیین میشود.
آشنایی با سیستم ترمز موتوری در موتورهای دیزل
موتورهای دیزل در حالت عادی انرژی حاصل از احتراق سوخت را به حرکت دورانی میللنگ تبدیل میکنند. این حرکت از طریق سیستم انتقال قدرت به چرخها منتقل شده و موجب حرکت خودرو میشود. در شرایطی که راننده قصد کاهش سرعت دارد، میتوان با استفاده از ترمز موتوری، موتور را به یک مصرفکننده انرژی مکانیکی تبدیل کرد.
در یک موتور دیزل معمولی، هنگام حرکت خودرو و بسته بودن دریچه سوخت، پیستونها همچنان درون سیلندرها حرکت میکنند و فرآیندهای مکش، تراکم، انبساط و تخلیه انجام میشوند. در این وضعیت، موتور مقداری انرژی از سیستم انتقال قدرت دریافت میکند تا بر اصطکاک داخلی، مقاومتهای مکانیکی و سایر تلفات غلبه کند. با این حال، این مقدار مقاومت بهتنهایی معمولاً برای ایجاد ترمزگیری قدرتمند در خودروهای سنگین کافی نیست.
سیستم ترمز فشاری با تغییر عملکرد سوپاپ تخلیه، انرژی ذخیرهشده در هوای فشرده داخل سیلندر را پس از پایان مرحله تراکم آزاد میکند. به این ترتیب، انرژیای که در حالت عادی میتوانست در مرحله انبساط به میللنگ بازگردد، بهصورت مؤثر از چرخه تولید توان خارج میشود.
این فرآیند باعث میشود موتور برای ادامه چرخش، انرژی مکانیکی بیشتری از میللنگ دریافت کند. از آنجا که میللنگ به چرخهای خودرو متصل است، این انرژی از حرکت خودرو تأمین میشود و در نتیجه خودرو کاهش سرعت پیدا میکند.
نحوه عملکرد ترمز فشاری یا Jake Brake
ترمز فشاری موتور با استفاده از سازوکاری در مجموعه سوپاپها عمل میکند. در حالت عادی، هوای واردشده به سیلندر در مرحله تراکم فشرده میشود و پس از تزریق سوخت و احتراق، انرژی حاصل از انبساط گازها به حرکت پیستون و سپس میللنگ منتقل میشود.
اما هنگام فعال شدن ترمز فشاری، در نزدیکی انتهای مرحله تراکم، سوپاپ تخلیه برای مدت کوتاهی باز میشود. در نتیجه، هوای فشردهشده داخل سیلندر به مسیر خروجی تخلیه میشود. با آزاد شدن فشار، انرژی ذخیرهشده در هوای متراکم از طریق حرکت مکانیکی پیستون به میللنگ بازگردانده نمیشود.
در مرحله بعد، پیستون حرکت خود را ادامه میدهد و موتور برای انجام چرخه بعدی باید انرژی مکانیکی دریافت کند. تکرار این فرآیند در سیلندرهای فعال باعث ایجاد گشتاور مقاوم در برابر چرخش میللنگ میشود.
بنابراین، برخلاف ترمز اصطکاکی که با ایجاد نیروی اصطکاک بین سطوح متحرک و ثابت سرعت خودرو را کاهش میدهد، ترمز فشاری از طریق تغییر فرآیند ترمودینامیکی داخل سیلندرها، انرژی حرکتی خودرو را جذب میکند.
نکته مهم این است که ترمز موتوری جایگزین کامل ترمزهای اصلی خودرو نیست. این سیستم برای کاهش سرعت و کنترل خودرو، بهخصوص در سرازیریهای طولانی، مورد استفاده قرار میگیرد و در شرایط اضطراری همچنان باید از سیستم ترمز اصلی استفاده شود.
اهمیت تعداد سیلندرهای فعال در ترمزگیری
یکی از ویژگیهای مهم سیستم ترمز موتوری، امکان کنترل تعداد سیلندرهایی است که در فرآیند ایجاد گشتاور مقاوم مشارکت میکنند. در موتورهای چندسیلندر، فعالسازی تعداد بیشتری از سیلندرها معمولاً موجب افزایش گشتاور ترمزی کل میشود.
در شبیهسازی مورد بررسی، راننده میتواند تعداد سیلندرهای فعال در سیستم ترمز موتوری را از صفر تا هشت سیلندر انتخاب کند. این قابلیت امکان بررسی رفتار موتور در شرایط مختلف ترمزگیری را فراهم میکند.
برای مثال، هنگامی که هیچ سیلندری در حالت ترمز موتوری قرار ندارد، گشتاور ترمزی ناشی از این سیستم تقریباً صفر خواهد بود. البته موتور همچنان دارای تلفات مکانیکی و اصطکاک داخلی است. با فعال کردن یک سیلندر، گشتاور مقاوم افزایش پیدا میکند. اگر تعداد سیلندرهای فعال به دو، چهار یا تعداد بیشتری افزایش یابد، مقدار گشتاور ترمزی کل نیز بیشتر خواهد شد.
در حالت فعال بودن هر هشت سیلندر، بیشترین ظرفیت ترمزگیری در محدوده عملکرد تعریفشده برای این مدل در دسترس قرار میگیرد.
این روش کنترل به راننده اجازه میدهد شدت ترمزگیری را متناسب با شرایط جاده، شیب مسیر، سرعت خودرو و میزان بار تنظیم کند. در یک مسیر با شیب ملایم ممکن است فعالسازی تعداد محدودی از سیلندرها کافی باشد، در حالی که در سرازیریهای طولانی و پرشیب، استفاده از تعداد بیشتری از سیلندرها میتواند به کنترل بهتر سرعت کمک کند.
مدلسازی موتور دیزل مجهز به سیستم ترمز موتوری در Simscape
در این مثال، ساختار یک موتور دیزل به همراه زیرسیستم ترمز موتوری در محیط MATLAB و Simscape Driveline پیادهسازی شده است. مدل به شکلی طراحی شده که بتوان تأثیر فرمان راننده و تعداد سیلندرهای فعال را بر سرعت دورانی موتور و گشتاور تولیدی آن بررسی کرد.
ساختار کلی مدل از چند بخش اصلی تشکیل شده است که هرکدام وظیفه مشخصی در فرآیند شبیهسازی دارند. مهمترین بخشها عبارتاند از مدل موتور، زیرسیستم ترمز موتوری، زیرسیستم محاسبه گشتاور ترمزی کل و بخش ثبت و نمایش نتایج شبیهسازی.
۱. مدل اصلی موتور و سیستم ترمز
در ساختار اصلی، موتور دیزل به همراه زیرسیستم مربوط به ترمز موتوری قرار گرفته است. این ساختار ارتباط میان عملکرد عادی موتور و عملکرد ترمزگیری را برقرار میکند.
در حالت عادی، موتور بر اساس فرمان دریچه گاز یا میزان سوخت اعمالشده، گشتاور موردنیاز را تولید میکند. با تغییر فرمان راننده، مقدار گشتاور خروجی موتور نیز تغییر میکند. هنگامی که سیستم ترمز موتوری فعال میشود، گشتاور مقاوم ناشی از عملکرد سیلندرها نیز در محاسبات وارد میشود.
بنابراین، خروجی نهایی موتور تنها به فرمان گاز وابسته نیست، بلکه وضعیت سیستم ترمز موتوری و تعداد سیلندرهای فعال نیز بر رفتار دینامیکی آن تأثیر میگذارند.
این ساختار امکان بررسی همزمان دو وضعیت اصلی را فراهم میکند: عملکرد موتور در شرایط تولید توان و عملکرد آن در شرایط ایجاد گشتاور ترمزی.
۲. زیرسیستم Engine with Brake
یکی از اجزای مهم مدل، زیرسیستم Engine with Brake است. این بخش ارتباط میان مدل موتور و عملکرد سیستم ترمز فشاری را مدیریت میکند.
در این زیرسیستم، تعداد سیلندرهایی که باید در فرآیند ترمزگیری مشارکت داشته باشند، بهعنوان یکی از ورودیهای کنترلی در نظر گرفته میشود. راننده میتواند مقدار این ورودی را تغییر دهد و سیستم بر اساس آن، میزان مشارکت سیلندرها در ایجاد گشتاور مقاوم را تعیین میکند.
برای درک بهتر عملکرد این بخش، میتوان شرایط مختلف را در نظر گرفت:
- صفر سیلندر فعال: سیستم ترمز موتوری غیرفعال است و موتور بر اساس فرمان گاز و سایر شرایط کاری عمل میکند.
- یک سیلندر فعال: تنها یک سیلندر در ایجاد گشتاور ترمزی مشارکت میکند.
- چهار سیلندر فعال: چند سیلندر بهصورت همزمان انرژی مکانیکی دریافت میکنند و گشتاور مقاوم بیشتری ایجاد میشود.
- هشت سیلندر فعال: تمام سیلندرهای در نظر گرفتهشده در مدل در فرآیند ترمزگیری مشارکت دارند.
این قابلیت بهویژه برای بررسی پاسخ دینامیکی موتور هنگام تغییر ناگهانی وضعیت ترمز موتوری اهمیت دارد. برای مثال، میتوان بررسی کرد که اگر راننده در حین حرکت تعداد سیلندرهای فعال را از دو به شش افزایش دهد، سرعت دورانی موتور و گشتاور آن چگونه تغییر میکنند.
۳. زیرسیستم Total Braking Torque
یکی دیگر از بخشهای مهم این شبیهسازی، زیرسیستم Total Braking Torque است. وظیفه اصلی این قسمت محاسبه گشتاور ترمزی کل تولیدشده توسط سیلندرهای فعال موتور است.
در این مدل، گشتاور ترمزی هر سیلندر با توجه به سرعت دورانی موتور تعیین میشود. برای انجام این محاسبه از جدول داده یا Lookup Table استفاده شده است. این جدول رابطه میان سرعت موتور و مقدار گشتاور ترمزی را مشخص میکند.
استفاده از جدول داده در مدلسازی سیستمهای مهندسی بسیار رایج است؛ زیرا در بسیاری از سامانههای واقعی، رابطه میان ورودی و خروجی رفتاری کاملاً خطی یا ساده ندارد. در چنین شرایطی میتوان اطلاعات حاصل از آزمایش، دادههای سازنده یا محاسبات مهندسی را در قالب یک جدول ذخیره کرد و هنگام اجرای شبیهسازی از آن استفاده نمود.
در این مثال، سرعت دورانی موتور بهعنوان ورودی جدول در نظر گرفته میشود و مقدار گشتاور ترمزی متناظر با آن بهعنوان خروجی تعیین میگردد.
اگر مقدار گشتاور ترمزی یک سیلندر را با تابعی مانند زیر نمایش دهیم، خواهیم داشت:
Tb = f(ω)
در این رابطه:
- Tb: گشتاور ترمزی تولیدشده توسط یک سیلندر
- ω: سرعت زاویهای موتور
- f: رابطه تعریفشده میان سرعت موتور و گشتاور ترمزی که در این مدل با استفاده از Lookup Table پیادهسازی میشود.
اگر فرض کنیم تعداد سیلندرهای فعال برابر N باشد و عملکرد سیلندرها در مدل یکسان در نظر گرفته شود، میتوان گشتاور ترمزی کل را بهصورت مفهومی با رابطه زیر بیان کرد:
Tb,total = N × Tb(ω)
این رابطه بیانگر جمع گشتاور ترمزی سیلندرهای فعال است. البته در مدل واقعی، علامت گشتاور باید با توجه به قرارداد جهت چرخش و جهت گشتاور مقاوم در نظر گرفته شود. همچنین رابطه فوق یک نمایش سادهشده از منطق محاسباتی است و رفتار دقیق مدل به دادههای جدول و ساختار پیادهسازی آن وابسته خواهد بود.
نکته مهم دیگر این است که گشتاور ترمزی تابعی از سرعت موتور است. بنابراین، با تغییر سرعت دورانی موتور، مقدار گشتاور ترمزی نیز تغییر میکند. این ویژگی باعث میشود مدل بتواند رفتار واقعیتری نسبت به یک سیستم با گشتاور ترمزی ثابت داشته باشد.
نقش Lookup Table در شبیهسازی گشتاور ترمزی
جدول داده یکی از ابزارهای کاربردی در محیط Simulink است که برای تعریف روابط غیرخطی میان متغیرهای مختلف استفاده میشود. در شبیهسازی ترمز موتوری، این جدول امکان تعیین مقدار گشتاور ترمزی متناسب با سرعت دورانی موتور را فراهم میکند.
برای مثال، ممکن است گشتاور ترمزی موتور در سرعتهای مختلف یکسان نباشد. در سرعتهای پایین، مقدار گشتاور قابل تولید میتواند با شرایط سرعتهای بالا تفاوت داشته باشد. بنابراین، استفاده از یک مقدار ثابت برای گشتاور ترمزی ممکن است نتایج دقیقی ارائه نکند.
با استفاده از Lookup Table میتوان چند نقطه کاری مختلف تعریف کرد. هر نقطه شامل یک مقدار سرعت موتور و گشتاور ترمزی متناظر با آن است. هنگامی که سرعت موتور بین دو نقطه تعریفشده قرار بگیرد، نرمافزار با استفاده از روش درونیابی، مقدار تقریبی گشتاور را محاسبه میکند.
این روش چند مزیت مهم دارد:
- امکان استفاده از دادههای آزمایشگاهی موتور واقعی
- مدلسازی رفتار غیرخطی گشتاور ترمزی
- کاهش پیچیدگی معادلات ریاضی موردنیاز برای شبیهسازی
- امکان اصلاح عملکرد مدل با تغییر دادههای جدول
- بررسی رفتار موتور در محدودههای مختلف سرعت دورانی
البته دقت نتایج به کیفیت دادههای واردشده به جدول وابسته است. اگر دادههای سرعت و گشتاور بهدرستی انتخاب نشده باشند، خروجی شبیهسازی نیز ممکن است با رفتار واقعی موتور تفاوت داشته باشد.
بررسی تأثیر دریچه گاز بر عملکرد سیستم ترمز موتوری
یکی از ورودیهای مهم در مدل، فرمان دریچه گاز یا میزان گاز اعمالشده به موتور است. این ورودی تعیین میکند که موتور تا چه اندازه باید گشتاور تولید کند.
در شرایط عادی، افزایش فرمان گاز باعث افزایش توان و گشتاور تولیدی موتور میشود. در مقابل، کاهش فرمان گاز موجب کاهش توان تولیدی خواهد شد. در سیستم ترمز موتوری، این تغییرات باید در کنار گشتاور مقاوم ناشی از فعال بودن سیلندرها بررسی شوند.
برای مثال، اگر راننده فرمان گاز را افزایش دهد، موتور تمایل دارد گشتاور محرک بیشتری تولید کند. در صورتی که همزمان تعدادی از سیلندرها در وضعیت ترمز موتوری باشند، گشتاور مقاوم نیز در رفتار نهایی موتور تأثیر خواهد گذاشت.
به همین دلیل، بررسی مستقل فرمان گاز یا تعداد سیلندرهای فعال برای شناخت کامل رفتار سیستم کافی نیست. لازم است تأثیر همزمان این دو متغیر بر سرعت موتور و گشتاور خروجی بررسی شود.
نتایج شبیهسازی در محیط Simscape Logging
پس از اجرای مدل، اطلاعات مربوط به عملکرد موتور از طریق قابلیت Simscape Logging ثبت میشود. این قابلیت امکان ذخیره و بررسی متغیرهای فیزیکی مدل را فراهم میکند و به مهندس اجازه میدهد تغییرات سرعت دورانی، گشتاور و سایر کمیتهای مکانیکی را در طول زمان تحلیل کند.
در این شبیهسازی، دو نمودار اصلی برای بررسی رفتار سیستم ارائه شده است. نمودار نخست تغییرات سرعت موتور را در شرایط مختلف فرمان گاز و تعداد سیلندرهای فعال نمایش میدهد. نمودار دوم نیز تغییرات گشتاور تأمینشده توسط موتور را تحت همین شرایط بررسی میکند.
۱. بررسی نمودار تغییرات سرعت موتور
اولین نمودار نتایج، سرعت دورانی موتور را در طول زمان نمایش میدهد. در این نمودار میتوان تأثیر دو عامل اصلی، یعنی میزان فرمان گاز و تعداد سیلندرهای فعال در ترمز موتوری، را مشاهده کرد.
هنگامی که سیستم ترمز موتوری فعال نیست، موتور تحت تأثیر گشتاور محرک، بار مکانیکی و تلفات داخلی خود قرار دارد. با افزایش فرمان گاز، گشتاور محرک افزایش پیدا میکند و موتور میتواند سرعت دورانی بیشتری به دست آورد.
در مقابل، هنگامی که تعداد سیلندرهای فعال در سیستم ترمز موتوری افزایش پیدا میکند، گشتاور مقاوم بیشتری به موتور اعمال میشود. این گشتاور در برابر حرکت دورانی میللنگ قرار میگیرد و تمایل دارد سرعت موتور را کاهش دهد.
بنابراین، انتظار میرود در شرایط مشابه از نظر فرمان گاز و بار مکانیکی، فعالسازی تعداد بیشتری از سیلندرها باعث کاهش سرعت دورانی موتور یا محدود شدن افزایش آن شود.
این نمودار برای بررسی سرعت پاسخ سیستم به تغییر فرمان ترمز موتوری نیز اهمیت دارد. برای مثال، میتوان مشاهده کرد که پس از افزایش تعداد سیلندرهای فعال، سرعت موتور با چه روندی تغییر میکند و چه مدت زمانی برای رسیدن به وضعیت جدید نیاز است.
از دیدگاه مهندسی کنترل، چنین اطلاعاتی میتواند برای ارزیابی پاسخ گذرا، پایداری و عملکرد سیستم در شرایط مختلف کاری مورد استفاده قرار گیرد.
۲. بررسی نمودار گشتاور موتور
دومین نمودار ارائهشده، تغییرات گشتاور تأمینشده توسط موتور را در شرایط مختلف کاری نشان میدهد. این نمودار مکمل نمودار سرعت است و امکان بررسی مستقیم تأثیر ترمز موتوری بر تعادل گشتاور را فراهم میکند.
در حالت عادی، گشتاور تولیدی موتور بر اساس فرمان گاز تغییر میکند. افزایش میزان گاز معمولاً باعث افزایش گشتاور محرک میشود. با این حال، هنگامی که سیستم ترمز موتوری فعال است، گشتاور مقاوم ناشی از سیلندرهای فعال نیز بر عملکرد کلی موتور تأثیر میگذارد.
بهطور کلی، رفتار دورانی موتور را میتوان با استفاده از قانون دوم نیوتن برای حرکت دورانی بررسی کرد:
J × dω/dt = Tengine – Tload – Tbrake
در این رابطه:
- J: ممان اینرسی معادل اجزای دوار موتور
- ω: سرعت زاویهای موتور
- Tengine: گشتاور محرک تولیدشده توسط موتور
- Tload: گشتاور بار مکانیکی و سایر مقاومتها
- Tbrake: گشتاور مقاوم ناشی از سیستم ترمز موتوری
این رابطه نشان میدهد که شتاب زاویهای موتور به اختلاف میان گشتاورهای محرک و مقاوم وابسته است. هرچه گشتاور ترمزی افزایش پیدا کند، در شرایط ثابت بودن سایر عوامل، شتاب زاویهای کاهش مییابد.
بنابراین، نمودار گشتاور امکان بررسی تأثیر تعداد سیلندرهای فعال بر میزان گشتاور مقاوم و همچنین نحوه تعامل آن با گشتاور تولیدی موتور را فراهم میکند.
کاربردهای عملی سیستم ترمز موتوری در خودروهای سنگین
سیستم ترمز موتوری در بسیاری از خودروهای سنگین مورد استفاده قرار میگیرد. کامیونهای باری، کشندهها، اتوبوسهای بینشهری و برخی خودروهای صنعتی از جمله وسایلی هستند که میتوانند از این فناوری بهره ببرند.
یکی از مهمترین کاربردهای این سیستم، کنترل سرعت خودرو در مسیرهای طولانی و شیبدار است. در چنین شرایطی، خودرو تحت تأثیر نیروی گرانش تمایل دارد سرعت بیشتری پیدا کند. اگر راننده برای مدت طولانی تنها از ترمزهای اصطکاکی استفاده کند، دمای اجزای ترمز افزایش پیدا میکند و احتمال افت عملکرد آنها وجود دارد.
استفاده از ترمز موتوری باعث میشود بخشی از انرژی حرکتی خودرو از طریق موتور جذب شود و فشار واردشده به ترمزهای اصلی کاهش پیدا کند.
از دیگر مزایای این فناوری میتوان به موارد زیر اشاره کرد:
- کاهش استفاده مداوم از ترمزهای اصطکاکی
- کاهش احتمال افزایش بیش از حد دمای اجزای ترمز در سرازیریهای طولانی
- کمک به حفظ کنترل سرعت خودرو
- کاهش استهلاک لنتها و برخی اجزای سیستم ترمز
- افزایش توانایی راننده برای کنترل خودرو در شرایط کاری دشوار
البته عملکرد واقعی سیستم به طراحی موتور، سرعت دورانی، شرایط بار، نوع سیستم انتقال قدرت و محدودیتهای سازنده وابسته است. همچنین استفاده صحیح از ترمز موتوری نیازمند رعایت دستورالعملهای فنی خودرو است.
اهمیت شبیهسازی ترمز موتوری در مهندسی خودرو
شبیهسازی سیستم ترمز موتوری پیش از اجرای آزمایشهای عملی، فرصت مناسبی برای بررسی رفتار موتور در شرایط مختلف فراهم میکند. در طراحی سامانههای خودرو، آزمایش مستقیم تمام حالتهای کاری میتواند هزینهبر و زمانبر باشد. به همین دلیل، مدلسازی رایانهای نقش مهمی در ارزیابی اولیه و بهینهسازی عملکرد سیستمها دارد.
با استفاده از این مدل میتوان تأثیر تعداد سیلندرهای فعال، سرعت موتور و فرمان گاز را بر رفتار دینامیکی موتور بررسی کرد. همچنین میتوان شرایط مختلف کاری را بدون نیاز به تغییر فیزیکی موتور یا اجرای آزمایشهای متعدد ارزیابی نمود.
از جمله بررسیهایی که میتوان بر اساس این مدل انجام داد، عبارتاند از:
- مقایسه عملکرد موتور در حالت غیرفعال بودن ترمز موتوری و فعال بودن آن
- بررسی تأثیر فعالسازی یک تا هشت سیلندر بر سرعت دورانی موتور
- تحلیل تغییرات گشتاور ترمزی در سرعتهای مختلف
- بررسی تأثیر همزمان فرمان گاز و تعداد سیلندرهای فعال
- تحلیل پاسخ گذرای موتور پس از تغییر وضعیت سیستم ترمز
- ارزیابی نحوه محاسبه گشتاور ترمزی با استفاده از جدول داده
همچنین میتوان با توسعه مدل، سیستم کنترل خودکار ترمز موتوری را نیز بررسی کرد. برای مثال، میتوان یک کنترلکننده طراحی کرد که با دریافت اطلاعات سرعت خودرو، شیب مسیر و وضعیت بار، تعداد مناسب سیلندرهای فعال را انتخاب کند.
جمعبندی
در این شبیهسازی، عملکرد یک موتور دیزل مجهز به سیستم ترمز فشاری یا Jake Brake در محیط MATLAB و Simscape Driveline بررسی میشود. این سیستم با آزاد کردن هوای فشردهشده در سیلندرها در انتهای مرحله تراکم، از بازگشت بخش قابل توجهی از انرژی تراکم به میللنگ جلوگیری میکند و در نتیجه گشتاور مقاومی در برابر چرخش موتور ایجاد میشود.
یکی از ویژگیهای اصلی مدل، امکان انتخاب تعداد سیلندرهای فعال در فرآیند ترمزگیری از صفر تا هشت سیلندر است. این قابلیت به راننده اجازه میدهد شدت عملکرد ترمز موتوری را تغییر دهد و تأثیر این تغییرات بر رفتار موتور را بررسی کند.
همچنین برای محاسبه گشتاور ترمزی هر سیلندر از یک جدول داده استفاده شده است که سرعت دورانی موتور را بهعنوان ورودی دریافت میکند و گشتاور ترمزی متناظر را تعیین میکند. مجموع گشتاورهای ترمزی سیلندرهای فعال نیز در زیرسیستم Total Braking Torque محاسبه میشود.
نتایج شبیهسازی از طریق Simscape Logging ثبت شده و دو نمودار اصلی برای تحلیل عملکرد سیستم ارائه میشود. نمودار نخست تغییرات سرعت موتور را تحت تأثیر فرمان گاز و تعداد سیلندرهای فعال نشان میدهد و نمودار دوم تغییرات گشتاور موتور را در شرایط مختلف بررسی میکند.
در مجموع، این مدل نمونهای کاربردی از استفاده از M
ATLAB و Simscape برای تحلیل سامانههای مکانیکی و دینامیکی خودرو است. با استفاده از آن میتوان ارتباط میان تعداد سیلندرهای فعال، گشتاور مقاوم و سرعت دورانی موتور را بررسی کرد و شناخت دقیقتری از نحوه عملکرد ترمز موتوری در خودروهای دیزل سنگین به دست آورد.
لینک دانلود ویژه اعضا سایت

نتایج شبیهسازی چگونه ثبت و تحلیل میشوند؟
با قابلیت Simscape Logging، متغیرهای فیزیکی مدل ذخیره شده و دو نمودار اصلی — تغییرات سرعت موتور و گشتاور موتور در شرایط مختلف فرمان گاز و تعداد سیلندر فعال — برای تحلیل ارائه میشود.
معادله حاکم بر رفتار دورانی موتور در این مدل چیست؟
قانون دوم نیوتن برای حرکت دورانی: J·dω/dt = Tengine − Tload − Tbrake که در آن گشتاور ترمزی (Tbrake) شتاب زاویهای موتور را کاهش میدهد.
چرا در این شبیهسازی از Lookup Table بهجای رابطه ریاضی ثابت استفاده شده است؟
زیرا رابطه گشتاور ترمزی با سرعت موتور غیرخطی است؛ جدول داده امکان مدلسازی رفتار واقعی، استفاده از دادههای آزمایشگاهی و کاهش پیچیدگی معادلات را فراهم میکند.
چطور میتوانم تعداد سیلندرهای فعال در فرآیند ترمزگیری را در مدل تغییر دهم؟
در زیرسیستم Engine with Brake، تعداد سیلندرهای فعال (از صفر تا هشت) بهعنوان یک ورودی کنترلی تعریف شده و راننده میتواند آن را بهصورت پویا تغییر دهد.
در مدل شبیهسازی، گشتاور ترمزی هر سیلندر چگونه محاسبه میشود؟
با استفاده از یک Lookup Table که سرعت دورانی موتور (ω) را بهعنوان ورودی میگیرد و مقدار گشتاور ترمزی متناظر Tb = f(ω) را با درونیابی تعیین میکند.