
مقدمه
گیربکسهای سیارهای یکی از مهمترین ساختارهای انتقال قدرت در سامانههای مکانیکی و خودروهای مجهز به جعبهدنده اتوماتیک محسوب میشوند. این نوع گیربکسها به دلیل ساختار فشرده، قابلیت انتقال گشتاور بالا، امکان ایجاد نسبتهای انتقال مختلف و برخورداری از انعطافپذیری در طراحی، کاربرد گستردهای در صنایع خودروسازی و سامانههای انتقال قدرت دارند. یکی از ساختارهای پیشرفته در این خانواده، گیربکس سیارهای راویگنو (Ravigneaux Planetary Gearset) است که با استفاده از مجموعهای از چرخدندههای سیارهای و اجزای مشترک، امکان ایجاد چندین نسبت انتقال را در فضایی نسبتاً محدود فراهم میکند.
در گیربکسهای اتوماتیک، تغییر نسبت انتقال معمولاً با درگیر و آزاد شدن مجموعهای از کلاچها و ترمزهای اصطکاکی انجام میشود. این اجزا با کنترل وضعیت اتصال میان اعضای مختلف مجموعه دنده سیارهای، مسیر انتقال توان را تغییر میدهند و در نتیجه نسبتهای انتقال متفاوتی ایجاد میکنند. طراحی صحیح ترتیب عملکرد کلاچها اهمیت زیادی دارد؛ زیرا هر ترکیب از کلاچهای درگیر و آزاد میتواند یک وضعیت عملیاتی مشخص، مانند دندههای جلو، دنده عقب یا حالت خلاص را ایجاد کند.
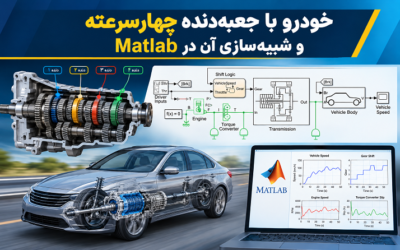
در این شبیهسازی، یک گیربکس چهارسرعته از نوع راویگنو در محیط MATLAB و Simscape Driveline بررسی میشود. مدل مورد استفاده شامل یک مجموعه دنده راویگنو و پنج کلاچ اصطکاکی است که برای ایجاد چهار نسبت انتقال در حرکت رو به جلو و یک نسبت انتقال برای حرکت معکوس به کار میروند. علاوه بر بررسی 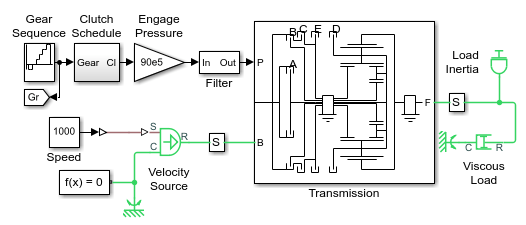 عملکرد مکانیکی گیربکس، تلفات ناشی از درگیری دندانههای چرخدندهها نیز در مدل فعال شده است. بنابراین، امکان ارزیابی نسبت انتقال و بازده کلی مجموعه انتقال قدرت فراهم میشود.
معرفی ساختار گیربکس سیارهای راویگنو
مجموعه دنده راویگنو یکی از انواع خاص گیربکسهای سیارهای مرکب است که با ترکیب دو مجموعه چرخدنده سیارهای، امکان ایجاد چندین نسبت انتقال را فراهم میکند. در ساختار متداول این مجموعه، دو گروه چرخدنده سیارهای با مشخصات هندسی متفاوت به کار میروند و تعدادی از اجزای آنها بهصورت مشترک طراحی میشوند. این آرایش باعث میشود تعداد نسبتهای انتقال قابل دستیابی افزایش پیدا کند، بدون آنکه نیاز به استفاده از چند مجموعه دنده سیارهای مستقل و حجیم باشد.
در یک مجموعه راویگنو متداول، اجزای اصلی شامل چرخدنده خورشیدی، چرخدندههای سیارهای کوتاه و بلند، حامل سیارهای و چرخدنده رینگی است. چرخدندههای سیارهای کوتاه و بلند با یکدیگر درگیر هستند و در عین حال، هر گروه با یکی از اعضای اصلی مجموعه نیز ارتباط دندانهای دارد. این ساختار پیچیده امکان ایجاد ارتباطات سینماتیکی متنوع میان اعضای گیربکس را فراهم میکند.
عملکرد این مجموعه بر اساس روابط سینماتیکی چرخدندههای سیارهای و محدودیتهای حرکتی ناشی از درگیری دندانهها تعیین میشود. با تغییر وضعیت اعضای ورودی، خروجی و اعضایی که توسط کلاچها به یکدیگر متصل یا به بدنه ثابت میشوند، سرعت زاویهای خروجی نسبت به و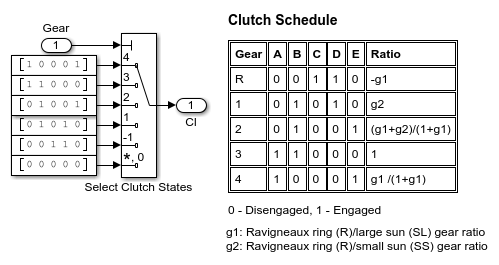 رودی تغییر میکند. در نتیجه، میتوان چندین نسبت انتقال متفاوت را با استفاده از یک مجموعه دنده راویگنو ایجاد کرد.
یکی از مهمترین مزایای این ساختار، کاهش تعداد مجموعههای دنده مورد نیاز برای ایجاد نسبتهای انتقال متعدد است. این ویژگی در طراحی گیربکسهای اتوماتیک اهمیت زیادی دارد؛ زیرا کاهش ابعاد و وزن مجموعه انتقال قدرت میتواند به بهبود طراحی کلی خودرو منجر شود. همچنین، استفاده از اجزای مشترک در مجموعههای سیارهای، امکان مدیریت بهتر فضای داخلی گیربکس و طراحی مسیرهای انتقال توان را فراهم میکند.
معرفی مدل شبیهسازی در MATLAB و Simscape Driveline
مدل ارائهشده در محیط MATLAB، یک مجموعه آزمایشگاهی یا Test Harness برای بررسی عملکرد گیربکس چهارسرعته راویگنو است. هدف اصلی از طراحی این مدل، ارزیابی عملکرد گیربکس در شرایط مختلف کاری و بررسی تغییرات سرعت شفتها، نسبت انتقال و بازده سیستم هنگام تعویض دنده است.
در این مدل از بلوک Ravigneaux Gear برای پیادهسازی مجموعه دنده سیارهای استفاده شده است. این بلوک امکان مدلسازی رفتار مکانیکی مجموعه راویگنو را فراهم میکند و ارتباط سینماتیکی میان اجزای مختلف آن را در محاسبات شبیهسازی در نظر میگیرد. همچنین، پنج کلاچ اصطکاکی در ساختار گیربکس قرار گرفتهاند که وظیفه کنترل وضعیت اتصال اجزای مختلف مجموعه دنده را بر عهده دارند.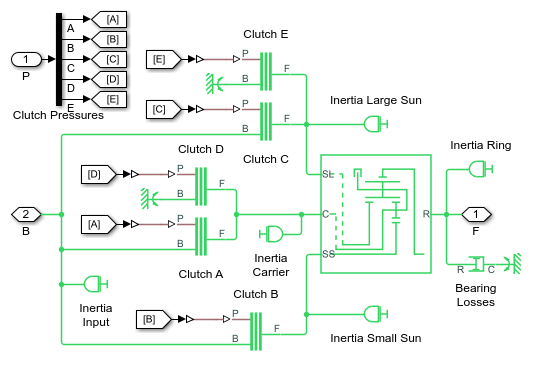
با تغییر وضعیت این کلاچها، چهار نسبت انتقال برای حرکت رو به جلو و یک نسبت انتقال برای حرکت معکوس ایجاد میشود. علاوه بر این، امکان قرار دادن گیربکس در حالت خلاص نیز در توالی آزمایش در نظر گرفته شده است. بنابراین، مدل تنها برای بررسی عملکرد در یک دنده ثابت طراحی نشده، بلکه رفتار مجموعه را هنگام عبور از حالتهای مختلف کاری نیز ارزیابی میکند.
یکی از ویژگیهای مهم این مدل، فعال بودن تلفات درگیری دندانههای چرخدندهها یا Meshing Losses است. در مدلهای ایدهآل، معمولاً انتقال توان میان چرخدندهها بدون در نظر گرفتن تلفات انجام میشود. در چنین شرایطی، توان ورودی و خروجی در حالت پایدار تقریباً برابر خواهند بود. اما در سامانه واقعی، عواملی مانند اصطکاک در محل تماس دندانهها، شرایط روانکاری، تغییر شکلهای موضعی و سایر تلفات مکانیکی باعث میشوند بخشی از توان ورودی به توان مفید خروجی تبدیل نشود.
فعال کردن تلفات درگیری دندانهها در بلوک Ravigneaux Gear باعث میشود مدل به رفتار واقعیتر یک گیربکس نزدیک شود. به این ترتیب، علاوه بر بررسی نسبتهای انتقال، میتوان بازده کلی گیربکس را نیز در شرایط کاری مختلف محاسبه و مقایسه کرد.
ساختار کلی مدل و اجزای اصلی آن
مدل شبیهسازی از چند بخش اصلی تشکیل شده است که هر کدام وظیفه مشخصی در اجرای آزمایش دارند. مهمترین قس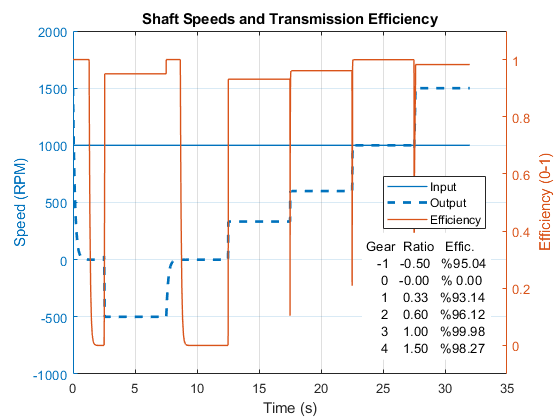 متها عبارتاند از مجموعه دنده راویگنو، پنج کلاچ اصطکاکی، زیرسیستم زمانبندی کلاچها، منبع محرک ورودی و تجهیزات اندازهگیری سرعت و توان.
در بخش ورودی، یک محرک مکانیکی وظیفه چرخاندن شفت ورودی گیربکس را بر عهده دارد. سرعت این شفت در طول آزمایش ثابت نگه داشته میشود. این شرایط باعث میشود تغییرات سرعت شفت خروجی عمدتاً تحت تأثیر تغییر وضعیت دندهها قرار گیرد و بتوان اثر هر نسبت انتقال را بهصورت مستقل بررسی کرد.
مجموعه دنده راویگنو در بخش اصلی گیربکس قرار دارد و مسیر انتقال توان را بر اساس وضعیت کلاچهای اصطکاکی تعیین میکند. پنج کلاچ مورد استفاده در این مدل، امکان ایجاد ترکیبهای مختلف اتصال را فراهم میکنند. این کلاچها بهگونهای کنترل میشوند که در هر مرحله از آزمایش، وضعیت مکانیکی مورد نیاز برای دستیابی به دنده مورد نظر ایجاد شود.
در بخش خروجی نیز سرعت زاویهای و توان مکانیکی اندازهگیری میشوند. اطلاعات بهدستآمده از این اندازهگیریها برای محاسبه نسبت انتقال و بازده کلی گیربکس مورد استفاده قرار میگیرند. از آنجا که آزمایش شامل تغییر وضعیت دندهها در طول زمان است، ثبت پیوسته متغیرهای مکانیکی اهمیت زیادی دارد.
زیرسیستم زمانبندی کلاچها (Clutch Schedule Subsystem)
یکی از مهمترین قسمتهای مدل، زیرسیستم Clutch Schedule است. این زیرسیستم وظیفه تعیین وضعیت پنج کلاچ اصطکاکی را در طول اجرای شبیهسازی بر عهده دارد. از آنجا که ایجاد هر نسبت انتقال در گیربکس راویگنو به ترکیب مشخصی از وضعیت کلاچها وابسته است، تعیین صحیح این ترکیب برای عملکرد درست سیستم ضروری خواهد بود.
در گیربکسهای اتوماتیک، تعویض دنده تنها با تغییر یک مقدار عددی انجام نمیشود، بلکه لازم است اعضای مختلف مجموعه دنده به شکل مناسبی به یکدیگر متصل یا از یکدیگر جدا شوند. کلاچهای اصطکاکی این امکان را فراهم میکنند که مسیر انتقال گشتاور تغییر کند و نسبت انتقال مورد نظر ایجاد شود.
در مدل حاضر، زیرسیستم زمانبندی کلاچها مشخص میکند که در هر بازه زمانی کدام کلاچها باید در حالت درگیر و کدامیک باید در حالت آزاد قرار داشته باشند. با تغییر این وضعیتها، گیربکس از یک نسبت انتقال به نسبت دیگر منتقل میشود. همچنین حالت خلاص در توالی آزمایش قرار دارد تا رفتار مجموعه در شرایطی که مسیر انتقال توان به خروجی برقرار نیست نیز بررسی شود.
برای مشاهده ترکیب دقیق وضعیت کلاچها در هر دنده، میتوان بلوک Clutch Schedule را در محیط Simulink باز کرد. این بلوک اطلاعات مربوط به ترتیب درگیری و آزاد شدن کلاچها را نمایش میدهد و به کاربر اجازه میدهد منطق کنترلی تعویض دنده را بررسی کند.
بررسی این بخش برای افرادی که قصد توسعه مدل یا طراحی کنترلکننده گیربکسهای اتوماتیک را دارند اهمیت زیادی دارد. با تغییر برنامه زمانبندی کلاچها میتوان رفتار سیستم را در شرایط مختلف بررسی کرد. البته هنگام اعمال تغییرات باید از ایجاد وضعیتهای مکانیکی ناسازگار جلوگیری شود؛ زیرا درگیری نامناسب کلاچها ممکن است باعث قفل شدن ناخواسته مجموعه دنده یا ایجاد مسیرهای انتقال گشتاور نامطلوب شود.
زیرسیستم گیربکس (Transmission Subsystem)
زیرسیستم Transmission بخش اصلی مدل مکانیکی را تشکیل میدهد و اجزای مرتبط با انتقال توان را در خود جای داده است. مجموعه دنده Ravigneaux Gear و پنج کلاچ اصطکاکی در این قسمت قرار دارند و ارتباط میان شفت ورودی، اعضای مجموعه سیارهای و شفت خروجی را برقرار میکنند.
بلوک Ravigneaux Gear رفتار مکانیکی مجموعه چرخدندهها را شبیهسازی میکند. این بلوک با استفاده از روابط سینماتیکی و دینامیکی مربوط به درگیری چرخدندهها، سرعت و گشتاور اعضای مختلف را محاسبه میکند. از آنجا که مجموعه راویگنو دارای چندین عضو متحرک و ارتباط دندانهای پیچیده است، استفاده از یک بلوک تخصصی برای مدلسازی آن میتواند فرایند طراحی را سادهتر کند.
کلاچهای اصطکاکی نیز در مسیرهای ارتباطی میان اجزای مختلف مجموعه قرار گرفتهاند. هنگامی که یک کلاچ درگیر میشود، امکان انتقال گشتاور میان دو بخش متصل به آن فراهم خواهد شد. در مقابل، آزاد شدن کلاچ باعث قطع یا کاهش انتقال گشتاور از مسیر مربوطه میشود. این فرایند در نهایت تعیین میکند که کدام عضو مجموعه بهعنوان ورودی، خروجی یا عضو مقیدشده عمل کند.
در مدلسازی کلاچهای اصطکاکی، رفتار انتقال گشتاور در هنگام درگیری اهمیت ویژهای دارد. برخلاف اتصالهای کاملاً صلب، کلاچ اصطکاکی میتواند در زمان انتقال از حالت لغزش به حالت قفلشدگی، رفتار گذرای مشخصی داشته باشد. این رفتار بر سرعت نسبی دو سمت کلاچ و میزان گشتاور منتقلشده تأثیر میگذارد.
در نتیجه، مدلسازی صحیح این اجزا میتواند اطلاعات مفیدی درباره عملکرد گیربکس هنگام تعویض دنده ارائه دهد. بهویژه در مطالعاتی که هدف آنها بررسی نرمی تعویض دنده، کاهش ضربههای مکانیکی و تحلیل تلفات انرژی است، رفتار دینامیکی کلاچها اهمیت زیادی دارد.
روش اجرای آزمایش و مراحل شبیهسازی
در این مدل، آزمایش بهگونهای طراحی شده است که شفت ورودی گیربکس با سرعت ثابت به حرکت درآید و در همین شرایط، تمامی وضعیتهای دنده به ترتیب فعال شوند. این روش باعث میشود امکان مقایسه عملکرد دندههای مختلف تحت یک شرایط ورودی یکسان فراهم شود.
در ابتدای شبیهسازی، محرک ورودی سرعت مشخصی را به شفت ورودی اعمال میکند. این سرعت در طول آزمایش ثابت باقی میماند. پس از شروع حرکت، برنامه زمانبندی کلاچها وضعیت مورد نیاز برای ایجاد اولین نسبت انتقال را فعال میکند. با درگیر شدن کلاچهای تعیینشده، مجموعه دنده راویگنو در وضعیت مکانیکی متناظر با دنده اول قرار میگیرد.
پس از سپری شدن زمان مورد نیاز برای رسیدن سیستم به شرایط پایدار، وضعیت کلاچها تغییر میکند و گیربکس به نسبت انتقال بعدی منتقل میشود. این فرایند برای سایر دندههای جلو نیز تکرار خواهد شد. سپس سیستم وارد حالت خلاص میشود و در ادامه، وضعیت مربوط به دنده عقب فعال خواهد شد.
در تمام مدت اجرای آزمایش، سرعت شفتهای مختلف و توان مکانیکی اندازهگیری میشوند. ثبت این متغیرها امکان بررسی رفتار گذرای سیستم هنگام تعویض دنده و همچنین محاسبه مقادیر پایدار پس از هر تغییر وضعیت را فراهم میکند.
نکته مهم در این روش آن است که برای محاسبه دقیق نسبت انتقال و بازده، بهتر است از مقادیر مربوط به شرایط پایدار استفاده شود. در لحظه تعویض دنده، به دلیل تغییر وضعیت کلاچها و پاسخ دینامیکی اجزای مکانیکی، سرعت و گشتاور ممکن است دچار نوسان شوند. بنابراین، مقایسه مستقیم مقادیر لحظهای در زمان تعویض دنده میتواند نتایج گمراهکنندهای ایجاد کند.
محاسبه نسبت انتقال گیربکس
یکی از مهمترین خروجیهای این شبیهسازی، نسبت انتقال گیربکس در هر یک از دندهها است. نسبت انتقال بیان میکند که سرعت زاویهای شفت ورودی چه ارتباطی با سرعت زاویهای شفت خروجی دارد. در تحلیل متداول گیربکسها، نسبت انتقال از تقسیم سرعت زاویهای ورودی بر سرعت زاویهای خروجی به دست میآید:
\[i=\frac{\omega_{in}}{\omega_{out}}\]
در این رابطه، \(i\) نشاندهنده نسبت انتقال، \(\omega_{in}\) سرعت زاویهای شفت ورودی و \(\omega_{out}\) سرعت زاویهای شفت خروجی است.
برای مثال، اگر سرعت ورودی برابر با 2000 دور بر دقیقه و سرعت خروجی برابر با 500 دور بر دقیقه باشد، نسبت انتقال برابر با 4 خواهد بود. این مقدار نشان میدهد که سرعت خروجی یکچهارم سرعت ورودی است. چنین وضعیتی معمولاً در دندههای سنگینتر مشاهده میشود که در آنها کاهش سرعت و افزایش گشتاور خروجی مورد نظر است.
با تغییر وضعیت کلاچها در گیربکس راویگنو، ارتباط سینماتیکی میان اعضای مختلف مجموعه تغییر میکند و در نتیجه مقدار نسبت انتقال نیز متفاوت خواهد بود. دندههای جلو معمولاً نسبتهای انتقالی مثبت دارند؛ در حالی که در حالت دنده عقب، جهت چرخش خروجی نسبت به ورودی معکوس میشود. بنابراین، علامت سرعت زاویهای نیز در تحلیل جهت حرکت اهمیت دارد.
در محاسبه نسبت انتقال دنده عقب، باید قرارداد علامت سرعتها بهدرستی در نظر گرفته شود. اگر جهت مثبت دوران برای شفت ورودی و خروجی یکسان تعریف شده باشد، معکوس شدن جهت دوران خروجی میتواند نسبت انتقال منفی ایجاد کند. قدر مطلق این نسبت، مقدار کاهش یا افزایش سرعت را مشخص میکند و علامت آن جهت انتقال حرکت را نشان میدهد.
در حالت خلاص نیز نباید انتظار داشت که یک نسبت انتقال ثابت و قابل استفاده مانند دندههای درگیر به دست آید. در این وضعیت، مسیر انتقال توان از ورودی به خروجی به شکل عادی برقرار نیست و سرعت خروجی ممکن است تحت تأثیر بار خارجی، اینرسی و شرایط دینامیکی مجموعه قرار گیرد. به همین دلیل، محاسبه نسبت انتقال پایدار برای حالت خلاص معمولاً معنای مشابهی با دندههای درگیر ندارد.
تحلیل سرعت شفتها در طول شبیهسازی
یکی از نمودارهای مهم خروجی مدل، تغییرات سرعت شفتها در طول زمان است. از آنجا که سرعت شفت ورودی ثابت نگه داشته میشود، تغییرات سرعت خروجی اطلاعات مستقیمی درباره نسبت انتقال فعال در هر لحظه ارائه میدهد.
در زمان فعال بودن هر دنده، سرعت خروجی به مقدار مشخصی میرسد که به نسبت انتقال همان دنده وابسته است. هنگامی که وضعیت کلاچها تغییر میکند، سرعت خروجی نیز به سمت مقدار متناظر با نسبت انتقال جدید حرکت میکند. این تغییر ممکن است با یک پاسخ گذرا همراه باشد که ناشی از اینرسی اجزای چرخان، رفتار کلاچها و شرایط بارگذاری است.
در شرایط پایدار، اگر سرعت ورودی ثابت باشد، سرعت خروجی نیز برای هر دنده به یک مقدار تقریباً ثابت میرسد. بنابراین، میتوان از نمودار سرعت شفتها برای تشخیص زمان رسیدن سیستم به حالت پایدار استفاده کرد.
تحلیل این نمودار از چند جهت اهمیت دارد. نخست اینکه صحت عملکرد برنامه زمانبندی کلاچها را میتوان از روی تغییرات سرعت بررسی کرد. دوم اینکه مشخص میشود آیا گیربکس توانسته است نسبتهای انتقال مورد انتظار را ایجاد کند یا خیر. سوم اینکه رفتار گذرای مجموعه هنگام تعویض دنده قابل ارزیابی خواهد بود.
برای مثال، اگر پس از تغییر وضعیت کلاچها سرعت خروجی به مقدار مورد انتظار نرسد، احتمال دارد ترکیب انتخابشده برای کلاچها صحیح نباشد یا یکی از اجزای مکانیکی به شکل مناسبی متصل نشده باشد. همچنین، اگر در زمان تعویض دنده نوسانات بسیار شدیدی مشاهده شود، لازم است پارامترهای مربوط به کلاچها، اینرسی اجزای چرخان و تنظیمات حلگر شبیهسازی بررسی شوند.
محاسبه توان مکانیکی و بازده کلی گیربکس
علاوه بر سرعت شفتها، توان مکانیکی نیز در این مدل اندازهگیری میشود. توان مکانیکی منتقلشده توسط یک شفت دوار از حاصلضرب گشتاور و سرعت زاویهای به دست میآید:
\[P=T\omega\]
در این رابطه، \(P\) توان مکانیکی بر حسب وات، \(T\) گشتاور بر حسب نیوتنمتر و \(\omega\) سرعت زاویهای بر حسب رادیان بر ثانیه است.
برای محاسبه بازده گیربکس، توان خروجی مفید با توان ورودی مقایسه میشود. در شرایطی که جهت انتقال توان از ورودی به خروجی باشد، بازده کلی بهصورت زیر تعریف میشود:
\[\eta=\frac{P_{out}}{P_{in}}\times100\]
در این رابطه، \(\eta\) بازده گیربکس بر حسب درصد، \(P_{in}\) توان مکانیکی ورودی و \(P_{out}\) توان مکانیکی خروجی است.
اگر گیربکس کاملاً ایدهآل باشد و هیچگونه تلفاتی در آن وجود نداشته باشد، توان خروجی در شرایط پایدار با توان ورودی برابر خواهد بود و بازده به 100 درصد میرسد. اما در سیستم واقعی، بخشی از توان ورودی در اثر تلفات مکانیکی از دست میرود. به همین دلیل، بازده واقعی گیربکس معمولاً کمتر از 100 درصد است.
در مدل حاضر، تلفات درگیری دندانههای مجموعه راویگنو فعال شدهاند. این ویژگی باعث میشود توان خروجی با در نظر گرفتن بخشی از تلفات انتقال قدرت محاسبه شود. بنابراین، بازده بهدستآمده میتواند برای مقایسه عملکرد نسبتهای انتقال مختلف مورد استفاده قرار گیرد.
نکته مهم آن است که بازده گیربکس لزوماً در تمام دندهها یکسان نیست. تغییر وضعیت اعضای درگیر، مسیر انتقال گشتاور، سرعت نسبی چرخدندهها و میزان توان عبوری از هر مسیر میتوانند بر مقدار تلفات تأثیر بگذارند. به همین دلیل، اندازهگیری بازده در هر دنده اطلاعات مفیدی درباره عملکرد واقعیتر مجموعه فراهم میکند.
همچنین در تحلیل نتایج باید توجه داشت که بازده در زمان تغییر دنده ممکن است بهصورت لحظهای تغییرات قابل توجهی داشته باشد. این تغییرات میتوانند ناشی از لغزش کلاچها، تغییرات سرعت زاویهای و تبادل انرژی با اینرسی اجزای مکانیکی باشند. بنابراین، برای مقایسه بازده دندهها بهتر است میانگین مقادیر توان در بازههای پایدار مورد استفاده قرار گیرد.
بررسی نتایج شبیهسازی و خروجیهای Simscape Logging
یکی از امکانات مهم محیط Simscape، قابلیت ثبت و بررسی متغیرهای داخلی مدل از طریق Simscape Logging است. این قابلیت به کاربر اجازه میدهد اطلاعات مربوط به سرعت، گشتاور، توان و سایر متغیرهای فیزیکی اجزای مختلف سیستم را پس از اجرای شبیهسازی مشاهده و تحلیل کند.
در این مدل، نتایج ثبتشده برای بررسی سرعت شفتها و بازده کلی گیربکس مورد استفاده قرار میگیرند. نمودار خروجی، تغییرات سرعت شفتها و بازده انتقال قدرت را در طول عبور گیربکس از نسبتهای مختلف نمایش میدهد. از آنجا که سرعت ورودی ثابت است، تغییرات سرعت خروجی بهخوبی نشاندهنده تغییر نسبت انتقال در هر مرحله خواهد بود.
همچنین در بخش پایین و سمت راست نتایج شبیهسازی، جدولی از مقادیر پایدار نسبت انتقال و بازده برای هر دنده نمایش داده میشود. این جدول امکان مقایسه مستقیم عملکرد دندههای مختلف را فراهم میکند.
برای تحلیل این نتایج، ابتدا باید بازه زمانی مربوط به هر دنده مشخص شود. سپس سرعت ورودی و خروجی در قسمت پایدار آن بازه استخراج شده و نسبت انتقال محاسبه میشود. در مرحله بعد، توان ورودی و خروجی در همان بازه مورد بررسی قرار میگیرند تا بازده سیستم به دست آید.
استفاده از مقادیر پایدار اهمیت زیادی دارد؛ زیرا در لحظه تعویض دنده، کلاچها ممکن است در حال تغییر وضعیت باشند و انتقال توان به شکل گذرا انجام شود. در چنین شرایطی، نسبت سرعتها و بازده لحظهای الزاماً نماینده عملکرد پایدار گیربکس نیستند.
با بررسی جدول نتایج میتوان مشخص کرد که هر یک از چهار دنده جلو چه نسبت انتقالی ایجاد میکنند و بازده سیستم در آن شرایط چقدر است. همچنین، عملکرد مجموعه در دنده عقب را میتوان از نظر جهت دوران و میزان توان منتقلشده بررسی کرد. مقادیر عددی دقیق نسبت انتقال و بازده به پارامترهای هندسی مجموعه دنده، تنظیمات کلاچها و شرایط شبیهسازی وابسته هستند و باید از خروجی اجرای واقعی مدل استخراج شوند.
اهمیت در نظر گرفتن تلفات درگیری چرخدندهها
یکی از ویژگیهای قابل توجه این شبیهسازی، فعال بودن گزینه Meshing Losses در بلوک Ravigneaux Gear است. در بسیاری از مدلهای آموزشی، برای سادهسازی محاسبات، چرخدندهها بهصورت ایدهآل در نظر گرفته میشوند. در این حالت، انتقال توان بدون تلفات انجام میشود و تمرکز اصلی بر بررسی روابط سینماتیکی و نسبتهای انتقال قرار میگیرد.
با این حال، در تحلیل مهندسی گیربکسها، در نظر گرفتن تلفات اهمیت زیادی دارد. هنگام درگیری دندانههای چرخدنده، نیروهای تماسی میان سطوح دندانهها ایجاد میشوند. حرکت نسبی سطوح، شرایط روانکاری و ویژگیهای هندسی دندانهها میتوانند باعث ایجاد تلفات انرژی شوند.
این تلفات در نهایت موجب کاهش توان خروجی نسبت به توان ورودی خواهند شد. از طرف دیگر، بخشی از انرژی تلفشده میتواند به گرما تبدیل شود و بر شرایط حرارتی مجموعه تأثیر بگذارد. بنابراین، بررسی تلفات درگیری دندانهها در مدلهای پیشرفتهتر میتواند به ارزیابی دقیقتر عملکرد گیربکس کمک کند.
در مدل راویگنو، فعال بودن این قابلیت به کاربر اجازه میدهد بازده کلی مجموعه را در شرایط مختلف مقایسه کند. بهعنوان مثال، ممکن است بازده یک دنده نسبت به دنده دیگر متفاوت باشد؛ زیرا مسیر انتقال توان و وضعیت درگیری اعضای مجموعه در هر حالت تغییر میکند.
البته باید توجه داشت که فعال کردن تلفات درگیری دندانهها به معنای مدلسازی کامل تمام تلفات یک گیربکس واقعی نیست. تلفات مربوط به یاتاقانها، آببندیها، همزدن روغن، پمپ روغن و سایر اجزا تنها در صورتی در تحلیل وارد میشوند که برای آنها مدل یا پارامترهای مربوطه در نظر گرفته شده باشد. بنابراین، بازده محاسبهشده باید با توجه به سطح جزئیات مدل تفسیر شود.
بررسی عملکرد گیربکس در دندههای مختلف
چهار نسبت انتقال رو به جلو در این گیربکس با تغییر ترکیب کلاچهای اصطکاکی ایجاد میشوند. هر یک از این نسبتها شرایط متفاوتی از نظر سرعت خروجی و گشتاور قابل انتقال فراهم میکنند. در دندههای سنگینتر، نسبت کاهش سرعت بیشتر است و خروجی با سرعت کمتری نسبت به ورودی میچرخد. این وضعیت معمولاً برای شروع حرکت خودرو و دستیابی به نیروی کشش بیشتر مورد استفاده قرار میگیرد.
با افزایش دنده، نسبت انتقال کاهش پیدا میکند و سرعت خروجی به سرعت ورودی نزدیکتر میشود. این شرایط برای حرکت در سرعتهای بالاتر مناسب است؛ زیرا موتور میتواند با دور مناسبتری کار کند و سرعت خودرو افزایش یابد.
دندههای میانی نیز نقش مهمی در ایجاد تعادل میان نیروی کشش و سرعت حرکت دارند. وجود چند نسبت انتقال باعث میشود موتور بتواند در محدوده مناسبتری از سرعت و گشتاور فعالیت کند و شرایط کاری متناسب با وضعیت رانندگی فراهم شود.
در دنده عقب، ترکیب متفاوتی از کلاچها فعال میشود تا جهت دوران شفت خروجی نسبت به حالت حرکت رو به جلو معکوس شود. این قابلیت در گیربکسهای اتوماتیک معمولاً با تغییر نحوه اتصال اعضای مجموعه دنده سیارهای ایجاد میشود و نیازی به استفاده از یک مجموعه چرخدنده مستقل برای معکوس کردن جهت دوران نیست.
حالت خلاص نیز از نظر عملکرد مکانیکی اهمیت دارد. در این حالت، ارتباط انتقال گشتاور از ورودی به خروجی قطع میشود یا به شکلی تغییر میکند که گشتاور محرک بهصورت عادی منتقل نشود. بررسی این وضعیت به ارزیابی عملکرد صحیح کلاچها و اطمینان از قطع مسیر انتقال توان کمک میکند.
کاربردهای مهندسی این شبیهسازی
شبیهسازی گیربکس چهارسرعته راویگنو در MATLAB میتواند در زمینههای مختلف آموزشی و مهندسی مورد استفاده قرار گیرد. یکی از کاربردهای اصلی آن، آموزش اصول عملکرد گیربکسهای سیارهای مرکب است. دانشجویان مهندسی مکانیک، مهندسی خودرو و رشتههای مرتبط میتوانند با بررسی ساختار مدل، نحوه ارتباط اعضای مختلف مجموعه دنده و تأثیر کلاچها بر نسبت انتقال را بهتر درک کنند.
از دیگر کاربردهای این مدل، بررسی و طراحی منطق کنترل کلاچها است. با مشاهده زیرسیستم Clutch Schedule میتوان نحوه ایجاد نسبتهای انتقال مختلف را تحلیل کرد و در صورت نیاز، برنامه زمانبندی جدیدی برای کلاچها طراحی نمود. این موضوع برای توسعه کنترلکنندههای گیربکس اتوماتیک اهمیت زیادی دارد.
همچنین، امکان بررسی بازده سیستم در دندههای مختلف باعث میشود این مدل برای مطالعات مربوط به مصرف انرژی و بهینهسازی انتقال قدرت مناسب باشد. مهندسان میتوانند با تغییر پارامترهای مجموعه دنده و شرایط کاری، تأثیر آنها را بر عملکرد کلی گیربکس بررسی کنند.
یکی دیگر از کاربردهای مهم، بررسی رفتار گذرای سیستم هنگام تعویض دنده است. در گیربکسهای اتوماتیک، کیفیت تعویض دنده تنها به نسبت انتقال نهایی محدود نمیشود، بلکه نحوه انتقال میان دو نسبت نیز اهمیت دارد. تغییرات سرعت، گشتاور و لغزش کلاچها میتوانند بر نرمی تعویض دنده و تنشهای مکانیکی واردشده به اجزا تأثیر بگذارند.
بنابراین، این مدل میتواند نقطه شروع مناسبی برای توسعه مطالعات پیشرفتهتر در زمینه کنترل گیربکسهای اتوماتیک، تحلیل تلفات مکانیکی و ارزیابی عملکرد مجموعههای انتقال قدرت باشد.
جمعبندی
در این شبیهسازی، عملکرد یک گیربکس چهارسرعته از نوع راویگنو با استفاده از محیط MATLAB و کتابخانه Simscape Driveline مورد بررسی قرار گرفت. ساختار مدل شامل یک مجموعه دنده Ravigneaux Gear و پنج کلاچ اصطکاکی است که با تغییر وضعیت آنها، چهار نسبت انتقال رو به جلو، یک نسبت انتقال معکوس و حالت خلاص ایجاد میشود.
برای کنترل وضعیت کلاچها از زیرسیستم Clutch Schedule استفاده شده است. این زیرسیستم ترتیب درگیری و آزاد شدن کلاچها را در طول آزمایش مشخص میکند و امکان بررسی منطق تعویض دنده را فراهم میسازد. همچنین، زیرسیستم Transmission شامل اجزای اصلی مکانیکی گیربکس است که انتقال توان را از شفت ورودی به شفت خروجی انجام میدهند.
در فرایند شبیهسازی، سرعت شفت ورودی ثابت نگه داشته میشود و گیربکس به ترتیب از تمام دندهها، شامل حالت خلاص، عبور میکند. در طول این فرایند، سرعت شفتها و توان مکانیکی اندازهگیری میشوند تا نسبت انتقال و بازده کلی سیستم قابل محاسبه باشد.
یکی از ویژگیهای مهم مدل، فعال بودن تلفات درگیری دندانههای چرخدندهها است. این قابلیت امکان بررسی بازده گیربکس را در شرایطی واقعگرایانهتر فراهم میکند و نشان میدهد که عملکرد مجموعه در نسبتهای انتقال مختلف میتواند از نظر تلفات انرژی متفاوت باشد.
در نهایت، خروجیهای Simscape Logging شامل نمودار سرعت شفتها و بازده کلی گیربکس و همچنین جدولی از مقادیر پایدار نسبت انتقال و بازده برای هر دنده هستند. این اطلاعات امکان ارزیابی عملکرد مکانیکی گیربکس را فراهم میکنند و میتوانند برای آموزش، تحلیل مهندسی و توسعه سیستمهای کنترل گیربکسهای اتوماتیک مورد استفاده قرار گیرند.
دسترسی به دانلود ویژه اعضاء سایت
دانلود رایگان این شبیه سازی در نرم افزار Matlab
همه چیز شامل گزارش ها، فایل شبیه سازی، یکجا، آماده دانلود!
عضویت در سایتلینک دانلود ویژه اعضا سایت

آیا بازده محاسبهشده در این مدل، بازده کامل یک گیربکس واقعی است؟
خیر؛ فقط تلفات درگیری دندانهها لحاظ شده و تلفات یاتاقانها، آببندیها، همزدن روغن و پمپ در نظر گرفته نشده است، بنابراین بازده باید با توجه به سطح جزئیات مدل تفسیر شود.
چرا برای محاسبه نسبت انتقال و بازده باید از مقادیر حالت پایدار استفاده کنیم و نه لحظه تعویض دنده؟
چون در لحظه تعویض دنده، کلاچها در حال تغییر وضعیت هستند و سرعت و گشتاور دچار نوسان گذرا میشوند؛ این مقادیر لحظهای نماینده عملکرد پایدار گیربکس نیستند.
چرا سرعت شفت ورودی در طول آزمایش ثابت نگه داشته شده؟
تا تغییرات سرعت خروجی صرفاً ناشی از تغییر وضعیت کلاچها و نسبت انتقال باشد و بتوان عملکرد دندههای مختلف را تحت شرایط ورودی یکسان مقایسه کرد.
چرا در این شبیهسازی از بلوک آماده Ravigneaux Gear در Simscape Driveline استفاده شده و بلوک رو خودمون مدل نکردیم؟
چون این بلوک روابط سینماتیکی و دینامیکی پیچیده درگیری چرخدندههای مجموعه مرکب را بهصورت تخصصی پیادهسازی کرده و استفاده از آن فرایند مدلسازی را سادهتر و دقیقتر میکند.