
مقدمه
مدلسازی و شبیهسازی دینامیکی خودرو یکی از موضوعات مهم در مهندسی مکانیک، مهندسی خودرو و مهندسی کنترل است. بررسی رفتار دینامیکی خودرو در شرایط مختلف کاری، تحلیل عملکرد اجزای سیستم انتقال قدرت و مطالعه ارتباط میان گشتاور موتور، سرعت چرخها و حرکت طولی خودرو، از جمله مسائلی هستند که به کمک مدلسازی ریاضی و شبیهسازی کامپیوتری قابل بررسی هستند. در این زمینه، نرمافزار Matlab و ابزارهای تخصصی آن، بهویژه Simulink و Simscape Driveline، امکانات گستردهای برای ایجاد مدلهای دینامیکی و تحلیل رفتار سیستمهای خودرویی فراهم میکنند.
یکی از موضوعات مهم در فرآیند مدلسازی سیستمهای فیزیکی، انتخاب روش مناسب برای نمایش اجزای مختلف سیستم است. بهعنوان مثال، میتوان یک خودرو را با استفاده از معادلات ریاضی و بلوکهای محاسباتی در محیط Simulink مدلسازی کرد یا از اجزای فیزیکی موجود در کتابخانه Simscape Driveline برای ایجاد یک مدل مبتنی بر ارتباطات مکانیکی و انتقال توان استفاده کرد. هر دو روش قابلیت نمایش رفتار دینامیکی خودرو را دارند، اما از نظر ساختار مدل، نحوه تعریف ارتباط میان اجزا و امکان توسعه مدل در آینده تفاوتهایی دارند.
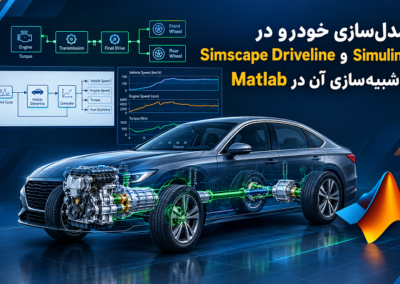
در این شبیهسازی، دو مدل سادهشده و معادل از یک خودرو در محیطهای Simscape Driveline و Simulink ایجاد شدهاند. هدف اصلی، مقایسه عملکرد این دو روش 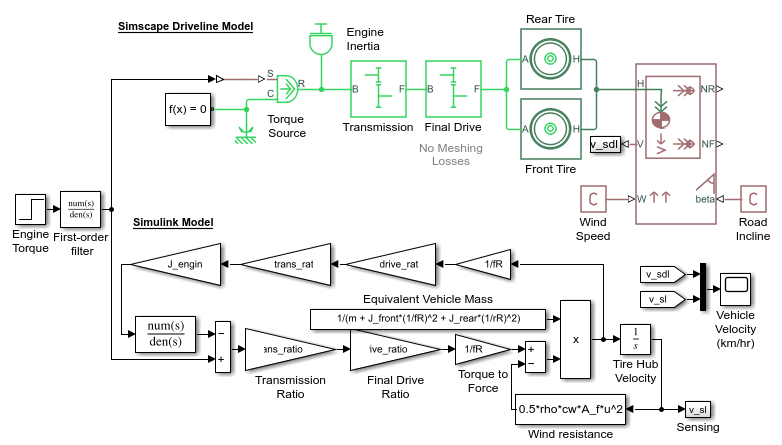 مدلسازی و بررسی میزان تطابق نتایج حاصل از شبیهسازی آنها است. نتایج نشان میدهند که در صورت معادل بودن ساختار ریاضی و پارامترهای دو مدل، پاسخهای شبیهسازی کاملاً یکسان خواهند بود. همچنین مشخص میشود که مدل ایجادشده در Simscape Driveline از قابلیت توسعه بیشتری برخوردار است و میتوان بدون ایجاد پیچیدگیهای نامطلوب در ساختار محاسباتی، جزئیات فیزیکی بیشتری را به آن اضافه کرد.
معرفی ساختار مدل خودرو
مدل مورد بررسی شامل دو ساختار مجزا است که هر دو رفتار یک خودروی سادهشده را شبیهسازی میکنند. ساختار اول در محیط Simscape Driveline پیادهسازی شده و ساختار دوم با استفاده از بلوکهای محاسباتی و معادلات ریاضی در محیط Simulink توسعه یافته است.
در مدل Simscape Driveline، اجزای سیستم بهصورت بلوکهای فیزیکی به یکدیگر متصل میشوند. این ارتباطات نشاندهنده نحوه انتقال توان و حرکت میان اجزای مختلف سیستم هستند. در مقابل، در مدل Simulink، رفتار اجزای سیستم با استفاده از روابط ریاضی، سیگنالهای ورودی و خروجی و بلوکهای پردازشی نمایش داده میشود.
نکته مهم این است که با وجود تفاوت در روش پیادهسازی، هر دو مدل از نظر رفتار دینامیکی معادل هستند. به همین دلیل، هنگامی که شرایط اولیه، پارامترهای فیزیکی و 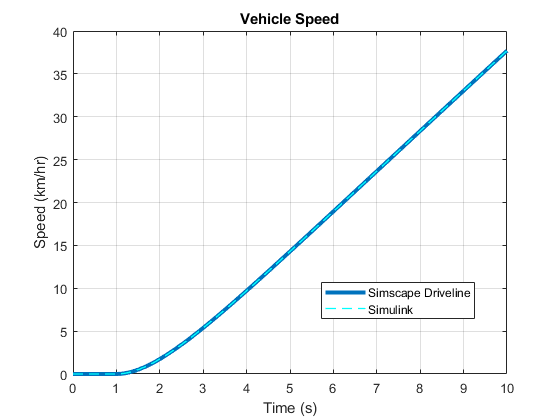 ورودیهای دو سیستم یکسان انتخاب شوند، انتظار میرود پاسخهای حاصل از شبیهسازی نیز با یکدیگر تطابق داشته باشند.
این ویژگی اهمیت زیادی دارد؛ زیرا امکان اعتبارسنجی یک مدل فیزیکی را از طریق مقایسه آن با یک مدل ریاضی مستقل فراهم میکند. اگر نتایج دو مدل با یکدیگر مطابقت داشته باشند، میتوان اطمینان بیشتری نسبت به صحت پیادهسازی روابط و نحوه اتصال اجزای مدل به دست آورد.
مدلسازی خودرو در محیط Simulink
Simulink یکی از ابزارهای اصلی نرمافزار Matlab برای مدلسازی، شبیهسازی و تحلیل سیستمهای دینامیکی است. در این محیط، رفتار یک سیستم معمولاً با استفاده از بلوکهایی نمایش داده میشود که عملیات ریاضی و پردازش سیگنال را انجام میدهند. این بلوکها میتوانند شامل جمعکنندهها، بهرهها، انتگرالگیرها، مشتقگیرها، توابع انتقال و سایر اجزای محاسباتی باشند.
برای مدلسازی یک خودروی سادهشده در Simulink، ابتدا باید روابط ریاضی حاکم بر حرکت خودرو مشخص شوند. یکی از مهمترین روابط مورد استفاده در این زمینه، قانون دوم نیوتن است که ارتباط میان نیروی خالص واردشده به خودرو، جرم و شتاب آن را بیان میکند.
رابطه کلی حرکت طولی خودرو بهصورت زیر نوشته میشود:
F_net = m * a
در این رابطه، F_net نیروی خالص واردشده به خودرو، m جرم خودرو و a شتاب طولی آن است.
با توجه به این رابطه، در صورتی که نیروی محرک و نیروهای مقاوم واردشده به خودرو مشخص باشند، میتوان شتاب خودرو را محاسبه کرد. سپس با انتگرالگیری از شتاب نسبت به زمان، سرعت خودرو و با انتگرالگیری مجدد از سرعت، موقعیت طولی آن به دست میآید.
رابطه سرعت خودرو بهصورت زیر قابل بیان است:
v(t) = ∫ a(t) dt
همچنین موقعیت طولی خودرو از انتگرال سرعت به دست میآید:
x(t) = ∫ v(t) dt
در یک مدل سادهشده، نیروی محرک خودرو از طریق سیستم انتقال قدرت به چرخها منتقل میشود. بنابراین برای محاسبه حرکت خودرو، باید ارتباط میان گشتاور ورودی، نسبت انتقال دنده، سرعت دورانی چرخها و نیروی کششی ایجادشده در سطح تماس تایر با زمین در نظر گرفته شود.
در محیط Simulink، این روابط با استفاده از بلوکهای ریاضی و محاسباتی پیادهسازی میشوند. به این ترتیب، هر بخش از مدل وظیفه مشخصی در محاسبه متغیرهای سیستم دارد و خروجی هر بلوک میتواند بهعنوان ورودی بخش بعدی مورد استفاده قرار گیرد.
مزیت اصلی این روش، شفافیت روابط ریاضی و امکان دسترسی مستقیم به متغیرهای محاسباتی است. مهندس میتواند معادلات موردنظر را بهصورت مستقیم در قالب بلوکهای Simulink پیادهسازی کرده و رفتار سیستم را در شرایط مختلف بررسی کند.
بااینحال، زمانی که مدل خودرو پیچیدهتر میشود و تعداد اجزای مکانیکی و ارتباطات میان آنها افزایش پیدا میکند، پیادهسازی تمام روابط فیزیکی بهصورت بلوکهای محاسباتی میتواند دشوارتر شود. در چنین شرایطی، استفاده از محیط Simscape Driveline میتواند گزینه مناسبتری باشد.
مدلسازی خودرو در محیط Simscape Driveline
Simscape Driveline یکی از کتابخانههای تخصصی Matlab برای مدلسازی و شبیهسازی سیستمهای انتقال قدرت و اجزای مکانیکی خودرو است. این ابزار امکان ایجاد مدلهای فیزیکی از سیستمهایی مانند جعبهدنده، کلاچ، دیفرانسیل، چرخدندهها، شفتها و سایر اجزای مرتبط با انتقال توان را فراهم میکند.
برخلاف روش معمول در Simulink که در آن ارتباط اجزا عمدتاً از طریق سیگنالهای محاسباتی برقرار میشود، در Simscape Driveline اجزای مدل با استفاده از پورتهای فیزیکی به یکدیگر متصل میشوند. این پورتها نشاندهنده ارتباطات واقعی میان اجزای مکانیکی هستند و امکان انتقال کمیتهایی مانند گشتاور و سرعت زاویهای را فراهم میکنند.
در مدل خودروی مورد بررسی، ساختار فیزیکی سیستم بهگونهای طراحی شده است که رفتار کلی خودرو را نمایش دهد. اجزای مختلف مدل در کنار یکدیگر قرار گرفتهاند تا مسیر انتقال توان و ارتباط میان بخشهای مختلف سیستم قابل بررسی باشد.
یکی از ویژگیهای مهم این روش، نزدیک بودن ساختار مدل به نحوه عملکرد واقعی سیستم است. برای مثال، بهجای آنکه تمام روابط مربوط به انتقال گشتاور و سرعت بهصورت بلوکهای ریاضی مستقل نوشته شوند، میتوان از اجزای آماده موجود در کتابخانه Simscape Driveline استفاده کرد.
این موضوع بهویژه در مدلهای پیچیده اهمیت زیادی دارد. زیرا با افزایش تعداد اجزای مکانیکی، نوشتن و مدیریت معادلات مربوط به هر بخش میتواند زمانبر و مستعد خطا باشد. استفاده از بلوکهای فیزیکی باعث میشود بخش زیادی از این فرآیند در ساختار داخلی کامپوننتها مدیریت شود.
از سوی دیگر، مدل فیزیکی قابلیت توسعه بالایی دارد. به این معنا که میتوان پس از ایجاد مدل اولیه، جزئیات بیشتری به آن اضافه کرد و رفتارهای واقعیتری را در شبیهسازی در نظر گرفت.
مقایسه مدل Simscape Driveline و Simulink
یکی از اهداف اصلی این شبیهسازی، مقایسه دو روش مختلف مدلسازی خودرو است. در این پروژه، دو مدل سادهشده بهگونهای طراحی شدهاند که از نظر روابط دینامیکی و رفتار سیستم معادل باشند.
مدل اول با استفاده از اجزای فیزیکی Simscape Driveline ساخته شده و مدل دوم با بلوکهای محاسباتی Simulink پیادهسازی شده است. با اجرای شبیهسازی، خروجیهای هر دو مدل با یکدیگر مقایسه میشوند.
نتیجه این مقایسه نشان میدهد که پاسخهای حاصل از دو مدل کاملاً یکسان هستند. این موضوع بیانگر آن است که اگر روابط ریاضی، پارامترها، شرایط اولیه و ورودیهای دو سیستم بهدرستی تنظیم شوند، تفاوت روش مدلسازی تأثیری بر پاسخ نهایی سیستم نخواهد داشت.
به عبارت دیگر، Simulink و Simscape Driveline دو روش متفاوت برای نمایش یک سیستم فیزیکی هستند و در صورتی که مدلهای ایجادشده از نظر ریاضی معادل باشند، باید رفتار دینامیکی مشابهی ارائه دهند.
البته این موضوع به معنای یکسان بودن کاربرد و امکانات این دو محیط نیست. هرکدام از آنها مزایا و محدودیتهای خاص خود را دارند.
در Simulink، کاربر کنترل مستقیمی بر ساختار معادلات و نحوه محاسبات دارد. این ویژگی برای توسعه الگوریتمهای کنترلی، بررسی روابط ریاضی و طراحی سیستمهای پردازشی بسیار مفید است.
در مقابل، Simscape Driveline برای مدلسازی سیستمهای مکانیکی و انتقال قدرت مناسبتر است. زیرا امکان استفاده از اجزای فیزیکی آماده و ایجاد ارتباطات مکانیکی میان آنها را فراهم میکند.
بنابراین، انتخاب میان این دو محیط باید بر اساس هدف پروژه، سطح جزئیات موردنیاز و نوع تحلیل موردنظر انجام شود.
بررسی نتایج شبیهسازی و مقایسه پاسخها
یکی از بخشهای مهم این پروژه، بررسی نتایج حاصل از اجرای دو مدل و مقایسه خروجیهای آنها است. برای این منظور، از قابلیت Simscape Logging استفاده شده است تا اطلاعات مربوط به رفتار مدل فیزیکی ثبت و برای تحلیل مورد استفاده قرار گیرد.
Simscape Logging امکان ثبت متغیرهای مختلف موجود در مدل فیزیکی را فراهم میکند. این اطلاعات میتوانند برای بررسی رفتار دینامیکی اجزای سیستم، تحلیل تغییرات متغیرها در طول زمان و مقایسه عملکرد مدلها مورد استفاده قرار گیرند.
در این شبیهسازی، نتایج مدل Simscape Driveline با نتایج مدل Simulink مقایسه میشوند. نمودارهای حاصل از شبیهسازی نشان میدهند که پاسخ دو مدل بر یکدیگر منطبق است.
این انطباق به این معنا است که متغیرهای خروجی مورد بررسی در هر دو مدل، در زمانهای متناظر مقادیر یکسانی دارند. بنابراین، مدل فیزیکی ایجادشده در Simscape Driveline از نظر رفتار دینامیکی با مدل ریاضی پیادهسازیشده در Simulink مطابقت دارد.
اهمیت این نتیجه را میتوان از دو جنبه بررسی کرد.
نخست اینکه مقایسه نتایج دو مدل، روشی برای ارزیابی صحت پیادهسازی سیستم فراهم میکند. هنگامی که یک مدل با استفاده از معادلات ریاضی و مدل دیگر با استفاده از اجزای فیزیکی ساخته میشود، تطابق پاسخها میتواند نشاندهنده درستی روابط و تنظیمات مورد استفاده باشد.
دوم اینکه این مقایسه نشان میدهد استفاده از Simscape Driveline لزوماً به معنای تغییر رفتار سیستم نیست. در واقع، میتوان همان رفتار مورد انتظار از یک مدل ریاضی را در قالب یک مدل فیزیکی پیادهسازی کرد و در ادامه، جزئیات بیشتری به آن افزود.
نکته مهم آن است که در مدلهای پیچیدهتر، ممکن است به دلیل تفاوت در روش حل عددی، تنظیمات حلگر، گام زمانی و نحوه ثبت متغیرها، اختلافات عددی کوچکی میان خروجیها مشاهده شود. بااینحال، در مدل مورد بررسی، نتایج دو ساختار معادل و یکسان گزارش شدهاند.
قابلیت توسعه مدل در Simscape Driveline
یکی از مهمترین مزایای مدلسازی خودرو در Simscape Driveline، امکان افزایش سطح جزئیات و افزودن اثرات فیزیکی مختلف به مدل است. در یک مدل سادهشده، معمولاً برخی از پدیدههای واقعی سیستم برای کاهش پیچیدگی محاسباتی نادیده گرفته میشوند.
این سادهسازی در مراحل اولیه طراحی و تحلیل بسیار مفید است؛ زیرا به مهندس اجازه میدهد ابتدا رفتار کلی سیستم را بررسی کند و سپس بهتدریج جزئیات بیشتری به مدل اضافه کند.
در مدل ارائهشده، امکان افزودن تلفات درگیری چرخدندهها و مدلسازی دقیقتر تایرها از جمله قابلیتهای مهم توسعه مدل است.
۱. اضافه کردن تلفات درگیری چرخدندهها
در سیستمهای انتقال قدرت خودرو، چرخدندهها نقش مهمی در انتقال گشتاور و تغییر سرعت دورانی دارند. بااینحال، انتقال توان در این اجزا کاملاً ایدهآل نیست و بخشی از انرژی به دلایل مختلف تلف میشود.
یکی از منابع این تلفات، فرآیند درگیری دندانههای چرخدنده است. هنگام تماس دندانهها، نیروهای تماسی و اصطکاکی ایجاد میشوند که میتوانند موجب کاهش توان خروجی نسبت به توان ورودی شوند.
در یک مدل ایدهآل، معمولاً فرض میشود که تمام توان ورودی بدون تلفات به خروجی منتقل میشود. این فرض برای تحلیلهای مقدماتی مناسب است، اما در مطالعات دقیقتر باید بازده انتقال قدرت نیز در نظر گرفته شود.
برای بررسی این موضوع، میتوان تلفات درگیری چرخدندهها را به مدل Simscape Driveline اضافه کرد. این قابلیت باعث میشود رفتار سیستم به شرایط واقعی نزدیکتر شود و اثر کاهش بازده مکانیکی در عملکرد خودرو قابل تحلیل باشد.
برای مثال، میتوان بررسی کرد که کاهش بازده چرخدندهها چه تأثیری بر گشتاور منتقلشده به چرخها، شتاب خودرو و توان موردنیاز از منبع محرک دارد.
از آنجا که Simscape Driveline امکان فعالسازی برخی اثرات فیزیکی از طریق پنجره تنظیمات بلوکها را فراهم میکند، افزودن چنین جزئیاتی معمولاً بدون نیاز به بازنویسی کامل ساختار مدل امکانپذیر است.
۲. مدلسازی دقیقتر تایرها
تایر یکی از مهمترین اجزای خودرو از نظر رفتار دینامیکی است. این بخش تنها وظیفه انتقال نیروی محرک را بر عهده ندارد، بلکه در ایجاد نیروی ترمز، انتقال نیروهای جانبی و حفظ پایداری خودرو نیز نقش اساسی ایفا میکند.
در مدلهای سادهشده، ممکن است ارتباط میان سرعت دورانی چرخ و سرعت خطی خودرو بهصورت ایدهآل در نظر گرفته شود. در چنین شرایطی، فرض میشود که چرخ بدون لغزش روی سطح جاده حرکت میکند.
اما در شرایط واقعی، امکان ایجاد لغزش میان تایر و سطح جاده وجود دارد. این پدیده میتواند هنگام شتابگیری شدید، ترمزگیری یا حرکت روی سطوح لغزنده اهمیت بیشتری پیدا کند.
مدلسازی دقیقتر تایرها این امکان را فراهم میکند که رفتار نیروهای تماس میان تایر و جاده با جزئیات بیشتری بررسی شود. در نتیجه، میتوان اثر عواملی مانند لغزش طولی، شرایط اصطکاکی سطح جاده و ویژگیهای دینامیکی تایر را در مدل وارد کرد.
برای مثال، در هنگام شتابگیری خودرو، اگر گشتاور اعمالشده به چرخها از ظرفیت انتقال نیروی تایر به سطح جاده بیشتر شود، احتمال لغزش چرخها افزایش پیدا میکند. یک مدل ساده ممکن است این رفتار را بهدرستی نشان ندهد، اما با استفاده از مدل دقیقتر تایر در Simscape Driveline میتوان این پدیده را با دقت بیشتری تحلیل کرد.
همچنین در بررسی سیستمهای کنترل کشش و ترمز ضدقفل، استفاده از مدلهای دقیقتر تایر اهمیت زیادی دارد؛ زیرا عملکرد این سیستمها بهشدت تحت تأثیر نیروی اصطکاک و میزان لغزش چرخها قرار دارد.
اهمیت جلوگیری از ایجاد حلقههای جبری در مدلسازی
یکی از ویژگیهای مهمی که در معرفی این شبیهسازی به آن اشاره شده، امکان اضافه کردن تلفات چرخدندهها و مدلهای دقیقتر تایر در Simscape Driveline بدون ایجاد حلقههای جبری (Algebraic Loops) است.
حلقه جبری زمانی ایجاد میشود که در ساختار محاسباتی یک مدل، وابستگی مستقیم و متقابل میان سیگنالها وجود داشته باشد؛ بهگونهای که برای محاسبه یک متغیر، مقدار متغیر دیگری لازم باشد و محاسبه آن متغیر نیز به مقدار اولیه متغیر اول وابسته باشد.
به بیان ساده، ممکن است چند بلوک بهصورت زنجیرهای به یکدیگر متصل شوند و یک مسیر بازخورد مستقیم ایجاد کنند که در آن هیچ عنصر ذخیرهکننده انرژی یا تأخیر محاسباتی وجود نداشته باشد.
در چنین شرایطی، حلگر باید مجموعهای از روابط جبری را بهصورت همزمان حل کند. این مسئله میتواند پیچیدگی محاسباتی شبیهسازی را افزایش دهد و در برخی موارد باعث دشوار شدن همگرایی عددی شود.
در مدلسازی سیستمهای مکانیکی، استفاده از اجزای فیزیکی Simscape میتواند به مدیریت ساختار معادلات و ارتباطات میان اجزا کمک کند. به همین دلیل، اضافه کردن جزئیات فیزیکی در مدل Simscape Driveline نسبت به پیادهسازی دستی تمام روابط در قالب سیگنالهای Simulink میتواند سادهتر و ساختارمندتر باشد.
البته باید توجه داشت که این موضوع به معنای غیرممکن بودن ایجاد حلقه جبری در تمام مدلهای Simscape نیست. ساختار مدل و نحوه اتصال بلوکها همچنان اهمیت دارد. مزیت مطرحشده در این پروژه، امکان افزودن اثرات فیزیکی موردنظر بدون ایجاد حلقههای جبری جدید در مدل است.
مراحل کلی اجرای شبیهسازی در Matlab
برای پیادهسازی و بررسی این پروژه در Matlab، میتوان مراحل کلی زیر را دنبال کرد:
مرحله اول: آمادهسازی محیط نرمافزار
در ابتدا باید نرمافزار Matlab و ابزارهای موردنیاز برای اجرای مدل نصب و آمادهسازی شوند. مهمترین ابزارهای مورد استفاده در این پروژه عبارتاند از:
- Matlab: محیط اصلی محاسبات، تحلیل دادهها و اجرای شبیهسازی.
- Simulink: محیط مدلسازی سیستمهای دینامیکی مبتنی بر بلوکهای محاسباتی.
- Simscape: ابزار مدلسازی سیستمهای فیزیکی و چنددامنهای.
- Simscape Driveline: کتابخانه تخصصی مدلسازی سیستمهای انتقال قدرت و اجزای مکانیکی خودرو.
مرحله دوم: بررسی مدل Simulink
در این مرحله، ساختار مدل ریاضی خودرو بررسی میشود. باید مشخص شود که ورودیها، خروجیها، روابط محاسباتی و پارامترهای مورد استفاده در مدل چگونه تعریف شدهاند.
همچنین لازم است مسیر انتقال سیگنالها و نحوه محاسبه متغیرهای دینامیکی مشخص شود تا امکان مقایسه دقیق آن با مدل فیزیکی وجود داشته باشد.
مرحله سوم: بررسی مدل Simscape Driveline
در ادامه، مدل فیزیکی خودرو در Simscape Driveline باز میشود. در این مرحله باید ارتباط میان اجزای مکانیکی، تنظیمات بلوکها و پارامترهای فیزیکی مورد بررسی قرار گیرند.
یکی از نکات مهم در این بخش، اطمینان از معادل بودن شرایط مدل فیزیکی با مدل Simulink است. اگر پارامترهای دو مدل متفاوت باشند، طبیعتاً ممکن است پاسخهای شبیهسازی نیز با یکدیگر اختلاف داشته باشند.
مرحله چهارم: اجرای شبیهسازی
پس از بررسی تنظیمات، هر دو مدل اجرا میشوند. در این مرحله باید شرایط اولیه و ورودیهای اعمالشده به سیستم یکسان باشند تا مقایسه نتایج از اعتبار کافی برخوردار باشد.
همچنین انتخاب تنظیمات مناسب برای حلگر اهمیت دارد؛ زیرا این تنظیمات میتوانند بر دقت و سرعت اجرای شبیهسازی تأثیر بگذارند.
مرحله پنجم: ثبت و مقایسه نتایج
در مرحله پایانی، خروجیهای دو مدل ثبت شده و نمودارهای حاصل از آنها با یکدیگر مقایسه میشوند.
برای مدل Simscape Driveline میتوان از Simscape Logging استفاده کرد تا متغیرهای موردنظر در طول اجرای شبیهسازی ذخیره شوند. سپس با بررسی نمودارها میتوان میزان تطابق پاسخهای دو مدل را ارزیابی کرد.
در صورتی که مدلها از نظر ساختار دینامیکی و پارامترها معادل باشند، انتظار میرود منحنیهای خروجی بر یکدیگر منطبق شوند؛ همانطور که در نتایج ارائهشده برای این پروژه مشاهده میشود.
کاربردهای مهندسی این شبیهسازی
مدلسازی خودرو در دو محیط Simulink و Simscape Driveline کاربردهای متعددی در حوزه طراحی، تحلیل و توسعه سیستمهای خودرویی دارد. یکی از مهمترین کاربردهای آن، بررسی تفاوت میان مدلسازی ریاضی و مدلسازی فیزیکی است.
دانشجویان و مهندسان میتوانند با استفاده از این پروژه درک بهتری از نحوه تبدیل روابط ریاضی به یک ساختار فیزیکی قابل شبیهسازی به دست آورند.
از سوی دیگر، این مدل میتواند بهعنوان نقطه شروعی برای توسعه مدلهای پیچیدهتر خودرو مورد استفاده قرار گیرد. برای مثال، پس از اعتبارسنجی مدل سادهشده، میتوان اجزای دیگری مانند جعبهدنده چندسرعته، دیفرانسیل، کلاچ، سیستم ترمز و مدلهای دقیقتر تایر را به ساختار آن اضافه کرد.
همچنین امکان بررسی اثر تلفات مکانیکی در سیستم انتقال قدرت، مطالعه بازده اجزای مختلف و تحلیل رفتار خودرو در شرایط کاری متفاوت وجود دارد.
یکی دیگر از کاربردهای مهم این پروژه، استفاده از مدل فیزیکی بهعنوان بستری برای توسعه سیستمهای کنترلی است. برای نمونه، میتوان الگوریتمهای کنترل سرعت، کنترل کشش و کنترل گشتاور را در Simulink طراحی کرد و سپس آنها را به مدل فیزیکی خودرو در Simscape Driveline متصل کرد.
این ترکیب به مهندسان اجازه میدهد که الگوریتمهای کنترلی را در شرایطی نزدیکتر به رفتار واقعی سیستم ارزیابی کنند.
جمعبندی
در این شبیهسازی، دو مدل سادهشده و معادل از یک خودرو با استفاده از ابزارهای Simscape Driveline و Simulink در نرمافزار Matlab پیادهسازی شدهاند. هدف اصلی، بررسی و مقایسه رفتار دینامیکی این دو روش مدلسازی بوده است.
نتایج حاصل از شبیهسازی نشان میدهند که با معادل بودن ساختار دینامیکی، پارامترها و شرایط اولیه، پاسخهای دو مدل کاملاً یکسان هستند. این موضوع نشان میدهد که میتوان یک سیستم خودرویی را هم با استفاده از معادلات ریاضی و بلوکهای محاسباتی Simulink و هم با استفاده از اجزای فیزیکی Simscape Driveline مدلسازی کرد، بدون آنکه در رفتار نهایی سیستم تفاوتی ایجاد شود.
بااینحال، مهمترین مزیت مدل Simscape Driveline، قابلیت توسعه و افزایش سطح جزئیات آن است. در این محیط میتوان اثراتی مانند تلفات درگیری چرخدندهها و رفتار دقیقتر تایرها را به مدل اضافه کرد و ویژگیهای واقعیتری از سیستم خودرو را مورد بررسی قرار داد.
نکته مهم دیگر این است که افزودن این اثرات فیزیکی در مدل Simscape Driveline بدون ایجاد حلقههای جبری امکانپذیر است. این ویژگی میتواند فرآیند توسعه مدل را سادهتر کرده و ساختار آن را برای انجام تحلیلهای پیچیدهتر مناسبتر کند.
در مجموع، این پروژه نمونه مناسبی برای آشنایی با تفاوتهای مدلسازی مبتنی بر سیگنال و مدلسازی مبتنی بر فیزیک در Matlab است. همچنین میتواند بهعنوان پایهای برای توسعه مدلهای پیشرفتهتر خودرو، تحلیل سیستم انتقال قدرت و طراحی الگوریتمهای کنترلی مورد استفاده قرار گیرد.
دسترسی به دانلود ویژه اعضاء سایت
دانلود رایگان این شبیه سازی در نرم افزار Matlab
همه چیز شامل گزارش ها، فایل شبیه سازی، یکجا، آماده دانلود!
عضویت در سایتلینک دانلود ویژه اعضا سایت

برای ثبت و مقایسه خروجیهای مدل فیزیکی از چه ابزاری استفاده شده است؟
از قابلیت Simscape Logging استفاده شده که امکان ثبت متغیرهای مختلف مدل فیزیکی در طول شبیهسازی را فراهم میکند تا نمودارهای حاصل با خروجی مدل Simulink مقایسه شوند.
چرا افزودن تلفات چرخدنده و مدل دقیقتر تایر در Simscape Driveline سادهتر است؟
چون این اثرات فیزیکی از طریق تنظیمات بلوکها و اجزای آماده کتابخانه فعال میشوند و نیازی به بازنویسی کامل معادلات نیست؛ همچنین در این پروژه افزودن آنها بدون ایجاد حلقههای جبری جدید امکانپذیر بوده است.
حلقه جبری (Algebraic Loop) چیست و چرا اهمیت دارد؟
حلقه جبری وقتی رخ میدهد که وابستگی متقابل و مستقیم میان سیگنالها وجود داشته باشد و برای محاسبه یک متغیر به متغیر دیگر نیاز باشد، بدون آنکه عنصر ذخیرهکننده انرژی یا تأخیر محاسباتی در مسیر باشد. این وضعیت حلگر را مجبور به حل همزمان مجموعهای از روابط جبری میکند و میتواند همگرایی عددی را دشوار کند.
چرا پاسخهای دو مدل Simulink و Simscape Driveline یکسان درآمده است؟
چون ساختار دینامیکی، پارامترهای فیزیکی، شرایط اولیه و ورودیهای دو مدل معادل انتخاب شدهاند؛ در این حالت روش نمایش سیستم تأثیری بر پاسخ نهایی ندارد و هر دو رفتار دینامیکی مشابهی ارائه میدهند.
تفاوت اصلی روش مدلسازی در Simulink و Simscape Driveline چیست؟